
 맞춤추천



공동활용장비

- 장비찾기
- 공동활용장비
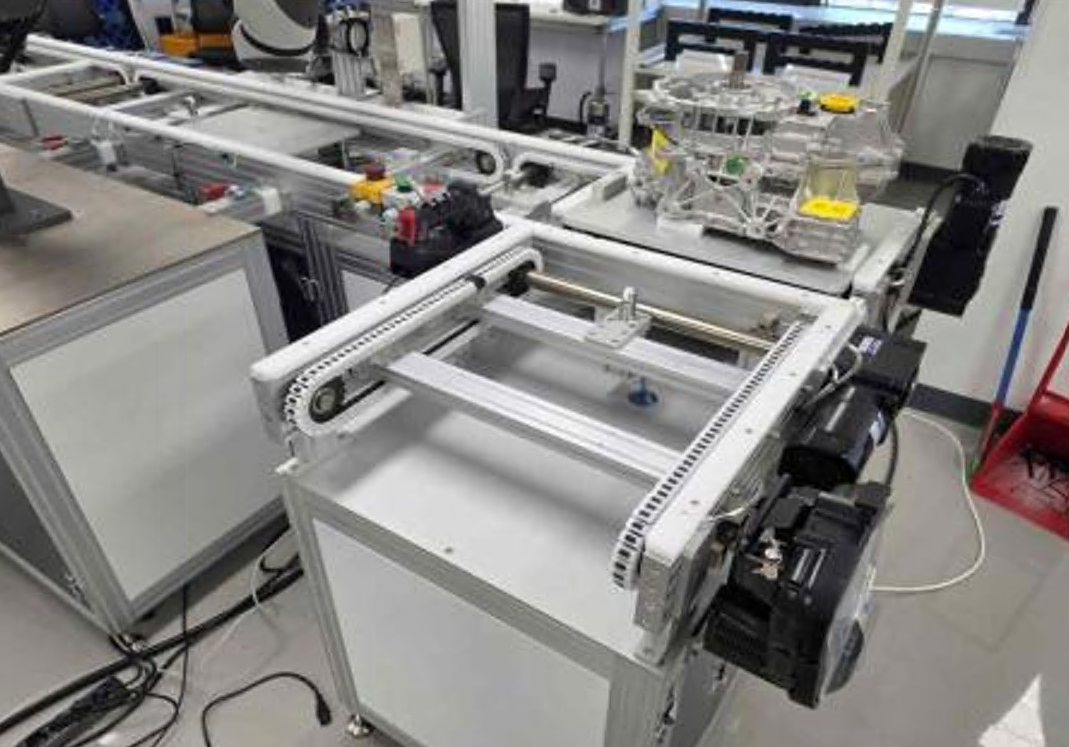
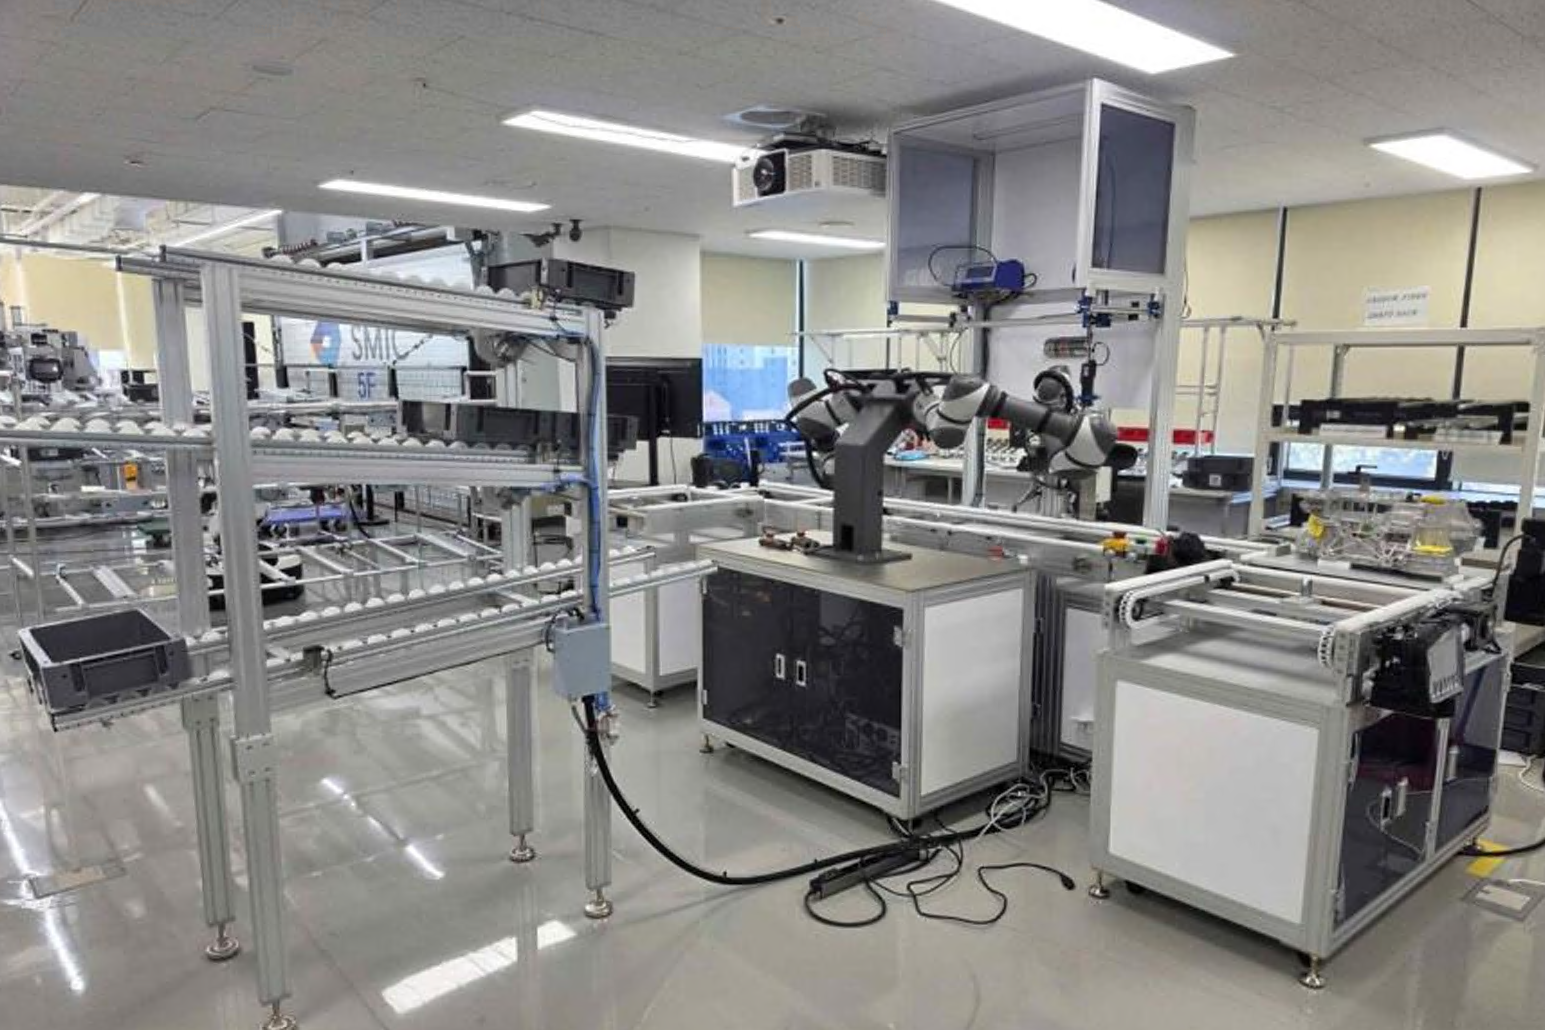

- Digital Twin Optimization Demonstration Facility
- 디지털트윈 최적화 실증 설비
- i-Tube No. 2610-C-0056
- NTIS No NFEC-2026-11-319863
- 설치기관 한국전자기술연구원
- 주소 경기도 성남시 분당구 새나리로 25
- 담당자 정지은 (T. 031-789-7154 )
- 매뉴얼
-
온라인* 본 장비는 온라인 예약이 불가하오니 장비사용 예약과 관련해서는
예약가능여부
장비 보유기관에 직접 문의 주시기 바랍니다. (장비 예약은 Zeus 시스템에서 회원가입후 예약가능)
장비정보
-
제작사
(주)그란코
-
모델 명
KETI-MobilityDT-TB-01
내용연수9년
-
구분
주장비
용도시험
-
표준 분류
기계가공/시험장비 > 자동화/이송장비 > 달리 분류되지 않는 자동화/이송장비
장비활용범위공동활용서비스
-
취득일
2026-10-20
취득금액276,000,000원
-
인증정보
없음
-
기능
□ 기능
1. 이송 모듈(컨베이어 7대, 지그 팔레트 5Set), 조립 공정 모듈, 통합 제어기(PLC)·터치 HMI, OpenUSD 디지털 트윈으로 구성되어 디지털트윈 최적화 실증 테스트베드의 정밀 조립 공정을 자동화하는 장비이다.
2. 1단형 컨베이어(유효 3,000mm 이상), 토크 제어형 전동 체결기(0.5~10.0Nm), Bolt Feeder와 학습 기반(HIL-SERL) 삽입 정책으로 Actuator 삽입·볼트 체결·커버 조립이 가능한 장비이다.
3. 5지형 핸드 그리퍼 등으로 교체 가능한 공정 맞춤형 전동 그리퍼로 5종 대상물을 Tool Change 없이 연속 파지·조립할 수 있는 장비이다.
4. 알루미늄 프로파일 프레임, 실린더 정위치 고정 구조, 전면 AMR 반입·반출 Port, 낙하 방지 구조로 실증 현장에서 안정적인 사용이 가능한 장비이다.
5. 설비·로봇 비상정지, 팔레트 미정착 인터락, 로봇 불간섭 신호, 25종 알람 감시 기능을 갖춰 안전한 연계 운전이 가능한 장비이다.
6. OPC UA Server 내장 PLC, Modbus TCP 로봇 인터페이스, REST API·MQTT 통신으로 상위 시스템(SMIC 플랫폼)과 양방향 데이터 연동·모니터링·제어가 가능한 장비이다.
7. 공정·로봇·알람(OPC UA Tag 195점)·체결·전력 데이터를 AAS 요구사항에 맞춰 표준 산업데이터로 변환하여 AAS 기반으로 공유·활용할 수 있는 장비이다.
8. 물리 파라미터를 반영한 OpenUSD 기반 1:1 디지털 트윈과 ROS2 Bridge로 가상-물리 설비 동기화 및 Sim to Real 실증이 가능한 장비이다.
9. 데이터 구조와 기능 모델을 정보모델 템플릿으로 정의해 타 장비·실증 환경에서 재사용하고 타 기관과 상호운용성을 검증할 수 있는 장비이다.
10. 운전·수동·설정·I/O 체크·알람 화면을 지원하는 터치 HMI로 현장 운용이 쉬운 장비이다. -
장비 상세설명
□ 장비설명
1. 역할
본 디지털트윈 최적화 실증 설비는 산업데이터 표준 기반 디지털트윈 최적화 실증 테스트베드 운용을 위한 핵심 장비로서, Actuator 삽입, 볼트 체결 및 커버 조립을 담당한다. 실증 공정의 자동화 수준과 공정 품질을 높이며, 상태정보를 상위 시스템(AAS)과 연계하고 OPC UA·ROS2로 타 실증 장비와의 상호운용성을 지원한다.
2. 성능 및 구성
(1) 투입·배출 이송 모듈 (1식)
1단형 컨베이어 7대(유효 길이 3,000mm 이상)와 하우징 지그 팔레트 5Set(요구 규격 3Set 이상)으로 구성되며, 스토퍼·디버터·제품고정 실린더로 팔레트를 정밀 고정한다.
(2) 조립 공정 모듈 (1식)
교체형 전동 그리퍼로 5종 대상물을 Tool Change 없이 연속 파지·조립하며, 학습 기반(HIL-SERL) 삽입 정책으로 정밀 삽입이 가능하다. 전동 체결기는 토크 0.5~10.0Nm(요구 규격 충족)로 체결 결과(OK/NG)를 통신하며, Bolt Feeder로 볼트를 자동 공급한다.
(3) 통합 제어기 및 HMI (1식)
OPC UA Server 내장 PLC로 설비를 통합 제어하고 OPC UA Tag 195점을 상위 시스템(AAS)과 연계한다. 비상정지·팔레트 미정착 인터락·25종 알람으로 안전성을 확보하며, 터치 HMI로 직관적 조작이 가능하다.
(4) 디지털 트윈 (1식)
물리 파라미터를 적용한 OpenUSD 기반 1:1 Scene으로 실제 설비와의 정합성을 확보하며, ROS2 Bridge로 Sim to Real 실증이 가능하다.
이용안내
-
사용형태
기관의뢰
설치형태고정형
-
사용료 형태
시간별
장비 사용료[Hr] 209,971원
장비설명
본 디지털트윈 최적화 실증 설비는 산업데이터 표준 기반의 디지털트윈 최적화 실증 테스트베드 운용을 위한 핵심 장비로, Actuator 삽입, 볼트 체결 및 커버 조립의 정밀 조립 기능을 수행한다. 팔레트 이송·정위치 고정과 작업 순서 자동화로 생산 품질과 공정 효율을 높이며, 컨베이어·체결기·로봇의 상태정보를 실시간 수집해 상위 시스템(AAS)에 전달함으로써 공정 데이터의 표준화 및 상호운용성을 지원한다. AAS가 정의한 데이터 구조와 통신 요구사항에 맞춰 설비 상태, 체결 품질 데이터, 작업 결과를 표준 형식으로 변환해 제공하며, OPC-UA, MODBUS TCP 등 산업용 프로토콜 기반의 양방향 데이터 연동으로 실시간 모니터링과 제어가 가능하다. 공정 중 생성되는 원시 데이터는 표준 산업데이터로 변환되어 AAS 기반 데이터베이스나 클라우드에서 공유·활용되며, 설비의 데이터 구조는 정보모델 템플릿으로 정의되어 타 장비 및 실증 환경에서도 재사용된다.
투입·배출 이송 모듈, 조립 공정 모듈, 통합 제어기(PLC)·터치 HMI, OpenUSD 기반 디지털 트윈 1식으로 구성된다. 이송 모듈은 1단형 컨베이어 7대(유효 길이 3,000mm 이상), 하우징 지그 팔레트 5Set, 스토퍼·디버터·제품고정 실린더로 팔레트를 정밀하게 이송·고정한다. 조립 공정 모듈은 5지형 핸드 그리퍼 등으로 교체 가능한 전동 그리퍼, 토크 제어형 전동 체결기(0.5~10.0Nm), Bolt Feeder와 학습 기반(HIL-SERL) 삽입 정책으로 정밀하고 안정적인 조립을 구현한다. 통합 제어기는 OPC UA Server 내장 PLC와 Modbus TCP 로봇 인터페이스로 OPC UA Tag 195점을 제공하며, 비상정지·팔레트 미정착 인터락으로 운전 안전을 보장하고 상위 시스템(AAS)과의 연계 운용을 지원한다. 디지털 트윈은 물리 파라미터를 반영한 1:1 Scene과 ROS2 Bridge를 제공해 공정 시뮬레이션의 정합성과 효율성을 높인다. 이를 통해 공정 자동화 표준화를 실현한다.
장비 구성 및 성능
□ 장비 구성 및 성능
1. 장비 구성
① 투입·배출 이송 모듈 : 1식
- 컨베이어 : 1단형 7대(투입 3·작업 1·배출 3), 유효 길이 3,000mm 이상
- 팔레트 : 하우징 지그 포함 5Set, 실린더·센서 정위치 고정
- 전면 AMR 반입·반출 Port, 낙하 방지 구조
② 조립 공정 모듈 : 1식
- 공정 맞춤형 전동 그리퍼(교체형, 5지형 핸드 그리퍼 적용 가능)
- 토크 제어형 전동 체결기(0.5~10.0Nm), Bolt Feeder
- 부품 공급부, 바코드 스캐너, 협동로봇(사급) Modbus TCP 연계
③ 통합 제어기 및 HMI : 1식
- OPC UA Server 내장 PLC, 터치 HMI, 인버터 7대, 전력 계측기
- 외부 통신 : OPC UA(Tag 195점), Modbus TCP, REST API·MQTT
- 안전 기능 : 설비·로봇 비상정지, 팔레트 미정착 인터락, 알람 25종
④ 디지털 트윈 : 1식
- OpenUSD 기반 1:1 Scene, 질량·마찰·충돌·관절 Drive 물리 파라미터 적용
- ROS2 Bridge 기반 가상-물리 실시간 동기화(목표 1초 이내)
⑤ 로봇 학습 모델 : 1식(HIL-SERL 기반 삽입 정책, 버전 관리)
2. 성능
① Actuator 삽입·볼트 체결·커버 조립 자동화 및 OK/NG 판정
② 공정 데이터의 실시간 수집 및 표준 산업데이터 형식 변환
③ OPC UA, Modbus TCP 기반 양방향 데이터 연동
④ 토크 제어 체결 및 바코드 기반 제품 이력 추적
⑤ AAS 데이터베이스·클라우드 기반 데이터 공유
⑥ 비상정지·인터락 기반 안전한 설비 운용
⑦ 디지털트윈 최적화 실증 테스트베드 상위 시스템(AAS) 연계 통합 모니터링 및 제어
⑧ 정보모델 템플릿화를 통한 데이터 표준화
3. 프로그램
① PLC 제어 프로그램 : GX Works3
② 디지털 트윈 앱 : OpenUSD 기반 Kit App
서울특별시 강남구 테헤란로 305 한국기술센터 2~7, 14층, 16~17층, 21층
i-Tube 대표문의 : 1811-9126 / KIAT 대표 콜센터 : 02-6009-3000
Copyrightⓒ 2020 KIAT All rights reserved.
