
 맞춤추천



공동활용장비

- 장비찾기
- 공동활용장비
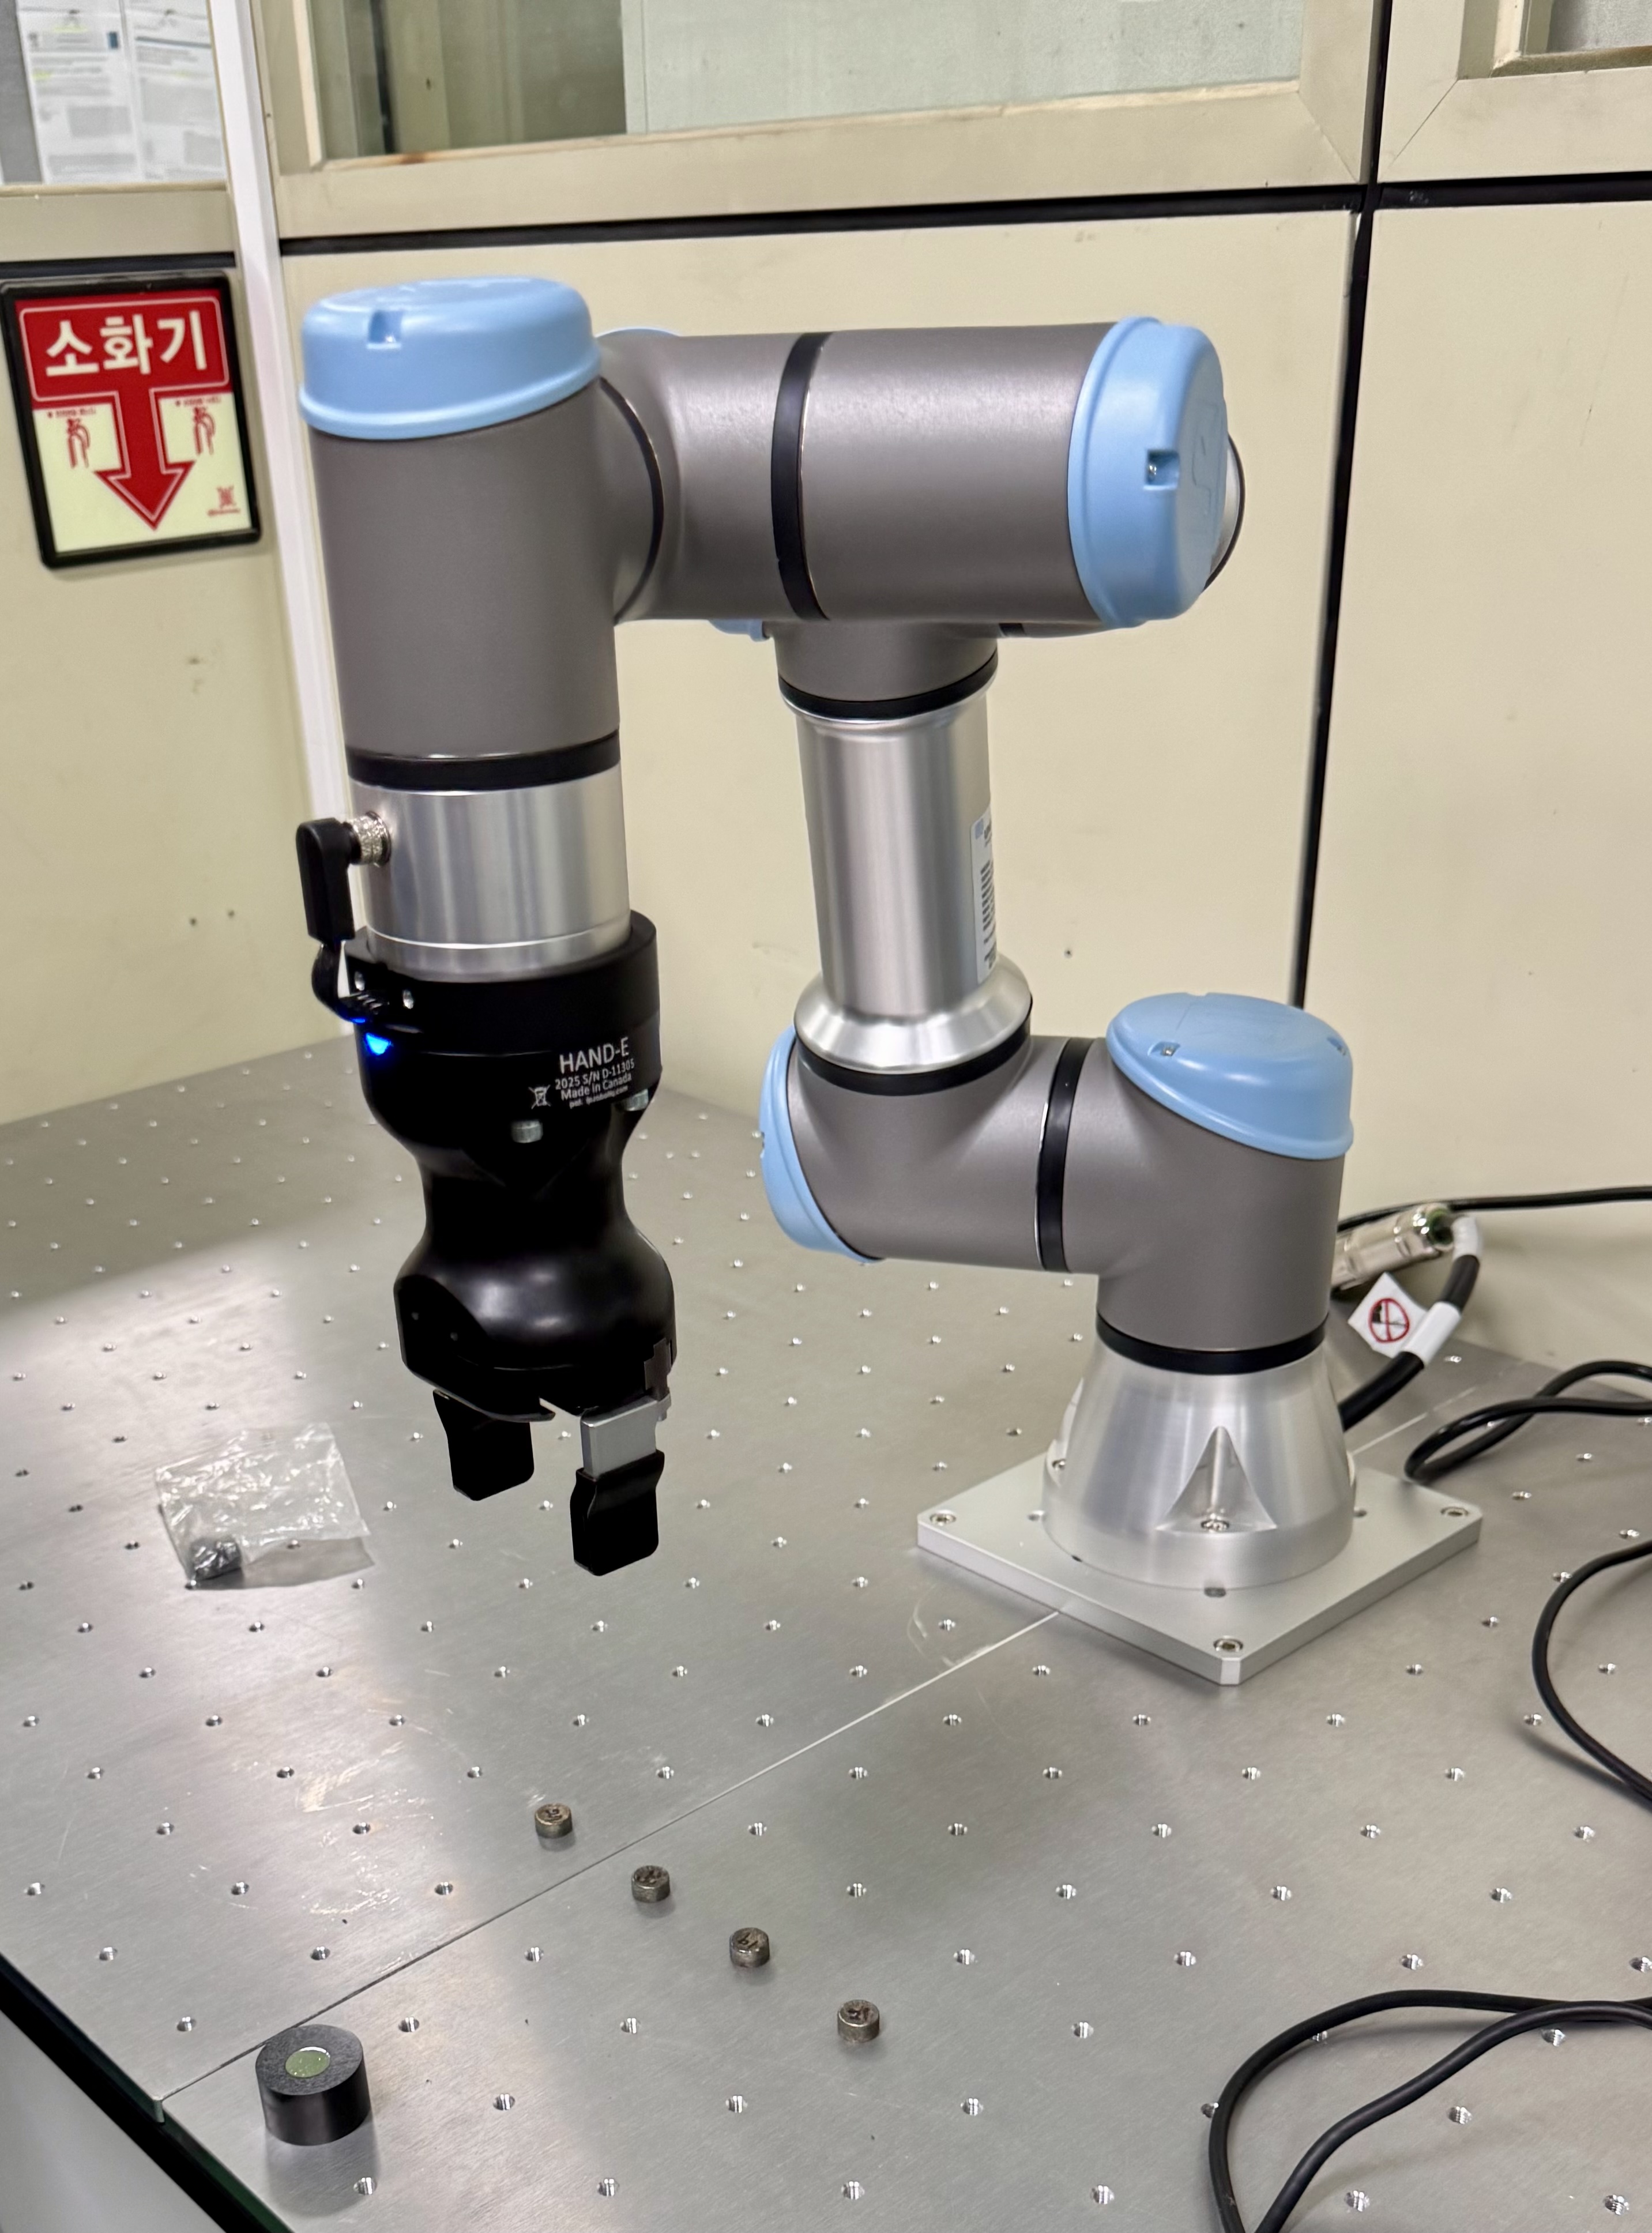
- Robot arm manipulator
- 로봇팔 매니퓰레이터
- i-Tube No. 2607-C-0065
- NTIS No NFEC-2026-08-317830
- 설치기관 한국재료연구원
- 주소 경남 창원시 성산구 창원대로 797
- 담당자 이치헌 (T. 055-280-3181 )
- 매뉴얼
-
온라인* 본 장비는 온라인 예약이 불가하오니 장비사용 예약과 관련해서는
예약가능여부
장비 보유기관에 직접 문의 주시기 바랍니다. (장비 예약은 Zeus 시스템에서 회원가입후 예약가능)
장비정보
-
제작사
Universal Robots
-
모델 명
UR3e
내용연수8년
-
구분
주장비
용도분석
-
표준 분류
기계가공/시험장비 > 자동화/이송장비 > 로봇
장비활용범위공동활용서비스
-
취득일
2026-07-21
취득금액46,730,000원
-
인증정보
없음
-
기능
- 6축 다관절 협동로봇으로 프로그램 제어 가능
- 가반하중 3kg, 작업반경(리치) 500mm
- 반복 정밀도 ±0.03~0.05mm 이내의 고정밀 이송
- Force/Torque 센서 내장(Force ±30N, Torque ±10Nm)
- 최대 TCP 속도 3m/s, 관절속도 180°/s 이상
- ISO 9409-1 표준 툴플랜지로 타사 그리퍼·엔드이펙터 호환
- IP54 방진방수, 작동온도 0~50℃
- Modbus TCP, Ethernet/IP, PROFINET, ROS/ROS2 등 다양한 통신 프로토콜 지원
- 12인치 터치스크린(PolyScope) 기반 직관적 프로그래밍
- 현미경·연마기 간 시편 자동 이송 및 장비 제어 조작 수행 -
장비 상세설명
본 로봇팔 매니퓰레이터(UR3e)는 3D 프린팅 소재의 미세조직 측정 및 분석 자동화 시스템에서 연마기와 현미경 사이 시편을 이송하고 두 장비를 직접 제어하는 핵심 장비입니다. 6축 다관절 구조로 자유로운 자세 제어가 가능하며, 가반하중 3kg, 작업반경 500mm, 반복 정밀도 ±0.03~0.05mm의 높은 정밀도로 정교한 시편 취급이 가능합니다. Force/Torque 센서를 내장해 접촉 작업 시 안전하고 정밀한 제어가 이루어지며, ISO 9409-1 표준을 준수해 다양한 그리퍼 및 주변장비와 호환됩니다. 이를 통해 소재 데이터베이스 구축을 위한 미세조직 데이터 수집 자동화를 지원합니다.
이용안내
-
사용형태
기관의뢰
설치형태고정형
-
사용료 형태
시간별
장비 사용료[Hr] 50,000원
장비설명
본 로봇팔 매니퓰레이터(UR3e)는 「우주항공용 3D 프린팅 소재 데이터 구축」 과제의 핵심 인프라인 미세조직 측정 및 분석 자동화 시스템 구축을 위해 도입되는 장비입니다. 3D 프린팅된 우주항공용 소재의 물성 및 미세조직 데이터를 대량으로 축적하기 위해서는 다수의 시편을 신속·정밀하게 처리할 자동화 체계가 필수적이며, 본 장비는 이 체계에서 연마기와 현미경 사이 시편을 자동으로 이송하고 두 장비의 제어·조작까지 수행하는 역할을 담당합니다. 6축 다관절 구조와 ±0.03~0.05mm 수준의 반복 정밀도를 바탕으로 시편 손상 없이 정교한 이송이 가능하며, ISO 9409-1 표준 준수로 전용 그리퍼 장착 및 장비 확장이 용이합니다. 이를 통해 수작업 대비 데이터 생성 속도와 재현성을 크게 높여, 소재 데이터베이스 구축 및 이를 기반으로 한 소재·공정 설계 AI 모델 개발이라는 과제 목표 달성에 직접적으로 기여합니다.
장비 구성 및 성능
- 자유도 6개의 회전관절
- Force, Torque 센서 내장
- Typical TCP speed(1m/초)
- ISO class 5 (Controller – class 6)
- IP classification IP54
- 재질(알루미늄/PP 플라스틱/스틸)
- 작동온도(0~50℃)
- Payload 3kg이상, 작업반경: 500mm 이상(±360°), Force 50N 이상
- 관절속도: 180°/초 또는 동등이상,
- 반복성( ±0.03mm, with payload, per ISO 9283) 이내
- 중량 15kg 이하
서울특별시 강남구 테헤란로 305 한국기술센터 2~7, 14층, 16~17층, 21층
i-Tube 대표문의 : 1811-9126 / KIAT 대표 콜센터 : 02-6009-3000
Copyrightⓒ 2020 KIAT All rights reserved.
