
 맞춤추천



공동활용장비

- 장비찾기
- 공동활용장비
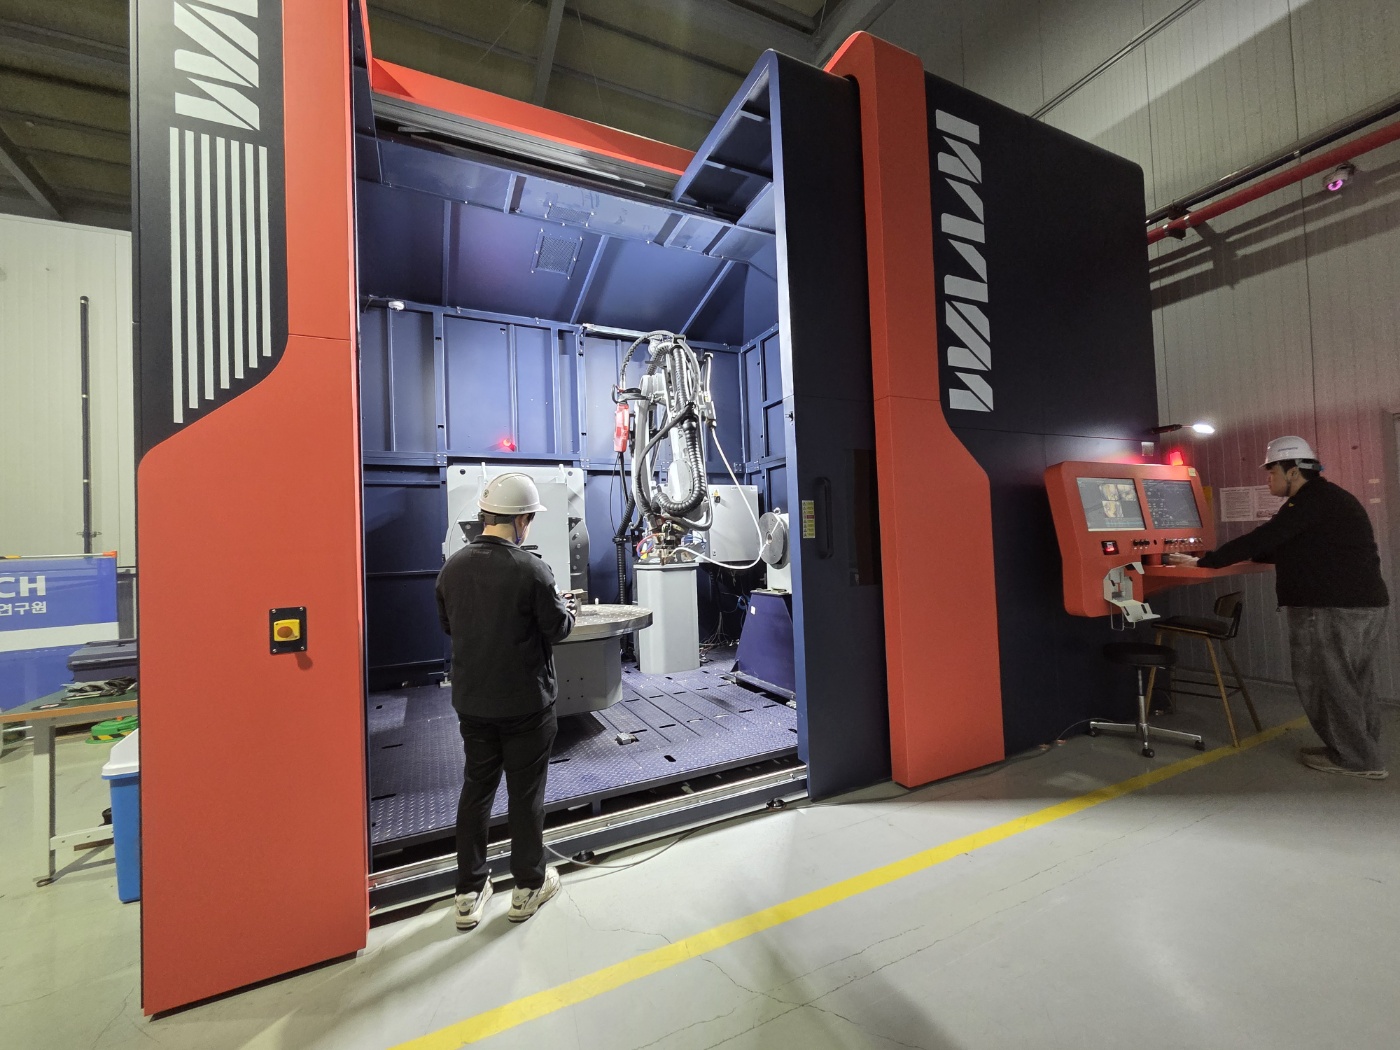
- Large scale wire DED
- 아크기반 대형 금속 와이어 DED방식 3D프린터
- i-Tube No. 2606-C-0099
- NTIS No NFEC-2026-09-318124
-
설치기관
3D프린팅제조혁신센터(시흥, 허브센터)
(한국생산기술연구원)

- 주소 경기도 시흥시 서해안로 113-58 (정왕동)
- 담당자 윤종천 (T. 041-589-8549 )
- 매뉴얼
-
온라인* 본 장비는 온라인 예약이 불가하오니 장비사용 예약과 관련해서는
예약가능여부
장비 보유기관에 직접 문의 주시기 바랍니다. (장비 예약은 Zeus 시스템에서 회원가입후 예약가능)
장비정보
-
제작사
WAAM3D
-
모델 명
RoboWAAM XP
내용연수7년
-
구분
주장비
용도생산
-
표준 분류
기계가공/시험장비 > 성형/가공장비 > 3D프린터
장비활용범위공동활용서비스
-
취득일
2026-06-23
취득금액1,193,058,330원
-
인증정보
없음
-
기능
금속 와이어를 활용 시간당 최대 15 kg의 적층 속도를 갖는 아크 기반 에너지제어용착(DED, Directed energy deposition) 공정 장비로 6축 로봇과 2축 로터리 틸트 테이블을 활용하여 적층물 및 적층 방향에 대한 간섭을 최소화한 장비임
- (산업용 로봇 활용 수미터급 부품 제작) 대형 부품을 제작하기 위한 장비로 시간당 최대 15 kg의 적층 속도와 산업용 로봇(8축)을 이용하여 조선, 항공, 국방 등 대형 부품을 제작하기 위한 장비
- (자체 개발된 실시간 공정 모니터링 및 피드백 제어 소프트웨어) 3D프린팅 안정성 향상 및 적층물의 신뢰성 확보를 위해 실시간으로 온도, 비드 높이, 비드 형상 등을 측정/기록하고 이를 기반으로 공정 중 핵심공정변수(이송속도, 아크길이, 아크출력, 이동경로, 와이어 송급 속도, 와이어 위치 등)의 피드백 제어가 가능한 장비
- (자체 개발된 소프트웨어 활용 적층 경로 생성 및 공정 시뮬레이션) CAM 소프트웨어를 통해 적층 경로를 생성하고 Toolpath 시뮬레이션을 통해 적층 중 발생할 수 있는 장비 또는 적층물과의 충돌을 확인할 수 있는 장비 -
장비 상세설명
1. Robot cell
1) Cell size: Min. 2,600(W) x 3,000(D) x 3,300(H) mm
2) Door size: Min. 2,435(W) x 2,500(H) mm
3) Cell weight: 6.5 ton or less
2. Robot
1) Robot reach: Min. 1.85 m
2) Robot payroad: Min. 8 kg
3) No. of Axis: Min. 6 axis
4) Ingress protection(robot base): Min. IP65
5) Position repeatability: ± 0.05 mm or less
6) Path repeatability: ± 0.05 mm or less
7) Robot base size: Min. 600 x 480 mm
8) Robot weight: 560 kg or less
3. Positioner
1) No. of axis: Min. 2 axis
2) Positioner payroad: Min. 750 kg
3) Repeat accurancy(r=500): ± 0.05° or less
4) Positioner size: 1400 x 3200 x 2050 mm or less
5) mounting position: floor
4. Welding machine
1) Main power: 400 V(+/- 15%), 3 phases
2) Current range: 3 - 600 A
3) Output voltage: Min. 14.2 V
4) Controler size: 750 x 300 x 550 mm or less
5) Controler weight: 50 kg or less
6) 2nd wire-feed system
5. Process monitoring and feedback control system
: Key parameters to be displayed in t
이용안내
-
사용형태
기관의뢰
설치형태고정형
-
사용료 형태
시간별
장비 사용료[Hr] 90,000원
장비설명
금속 와이어를 활용 시간당 최대 15 kg의 적층 속도를 갖는 아크 기반 에너지제어용착(DED, Directed energy deposition) 공정 장비로 6축 로봇과 2축 로터리 틸트 테이블을 활용하여 적층물 및 적층 방향에 대한 간섭을 최소화한 장비임
- (산업용 로봇 활용 수미터급 부품 제작) 대형 부품을 제작하기 위한 장비로 시간당 최대 15 kg의 적층 속도와 산업용 로봇(8축)을 이용하여 조선, 항공, 국방 등 대형 부품을 제작하기 위한 장비
- (자체 개발된 실시간 공정 모니터링 및 피드백 제어 소프트웨어) 3D프린팅 안정성 향상 및 적층물의 신뢰성 확보를 위해 실시간으로 온도, 비드 높이, 비드 형상 등을 측정/기록하고 이를 기반으로 공정 중 핵심공정변수(이송속도, 아크길이, 아크출력, 이동경로, 와이어 송급 속도, 와이어 위치 등)의 피드백 제어가 가능한 장비
- (자체 개발된 소프트웨어 활용 적층 경로 생성 및 공정 시뮬레이션) CAM 소프트웨어를 통해 적층 경로를 생성하고 Toolpath 시뮬레이션을 통해 적층 중 발생할 수 있는 장비 또는 적층물과의 충돌을 확인할 수 있는 장비
장비 구성 및 성능
1. Robot cell
1) Cell size: Min. 2,600(W) x 3,000(D) x 3,300(H) mm
2) Door size: Min. 2,435(W) x 2,500(H) mm
3) Cell weight: less than 6.5 ton
2. Robot
1) Robot reach: Min. 1,850 mm
2) Robot payroad: Min. 8 kg
3) No. of Axis: Min. 6 ea
4) Ingress protection(robot base): Min. IP65
5) Position repeatability: less than ± 0.05 mm
6) Path repeatability: less than ± 0.05 mm
7) Robot base size: Min 600 x 480 mm
8) Robot weight: less than 560 kg
3. Positioner
1) No. of axis: Min. 2 ea
2) Positioner payroad: Min. 750 kg
3) Repeat accurancy(r=500): less than ± 0.05°
4) Positioner size: less than 1400 x 3200 x 2050 mm
5) mounting position: floor
4. Welding machine
1) Main power: 400 V(+/- 15%), 3 phases
2) Current range: 3 - 600 A
3) Output voltage: Min. 39 V
4) Controler size: less than 750 x 300 x 550 mm
5) Controler weight: less than 50 kg
6) 2nd wire-feed system
서울특별시 강남구 테헤란로 305 한국기술센터 2~7, 14층, 16~17층, 21층
i-Tube 대표문의 : 1811-9126 / KIAT 대표 콜센터 : 02-6009-3000
Copyrightⓒ 2020 KIAT All rights reserved.
