
 맞춤추천



공동활용장비

- 장비찾기
- 공동활용장비
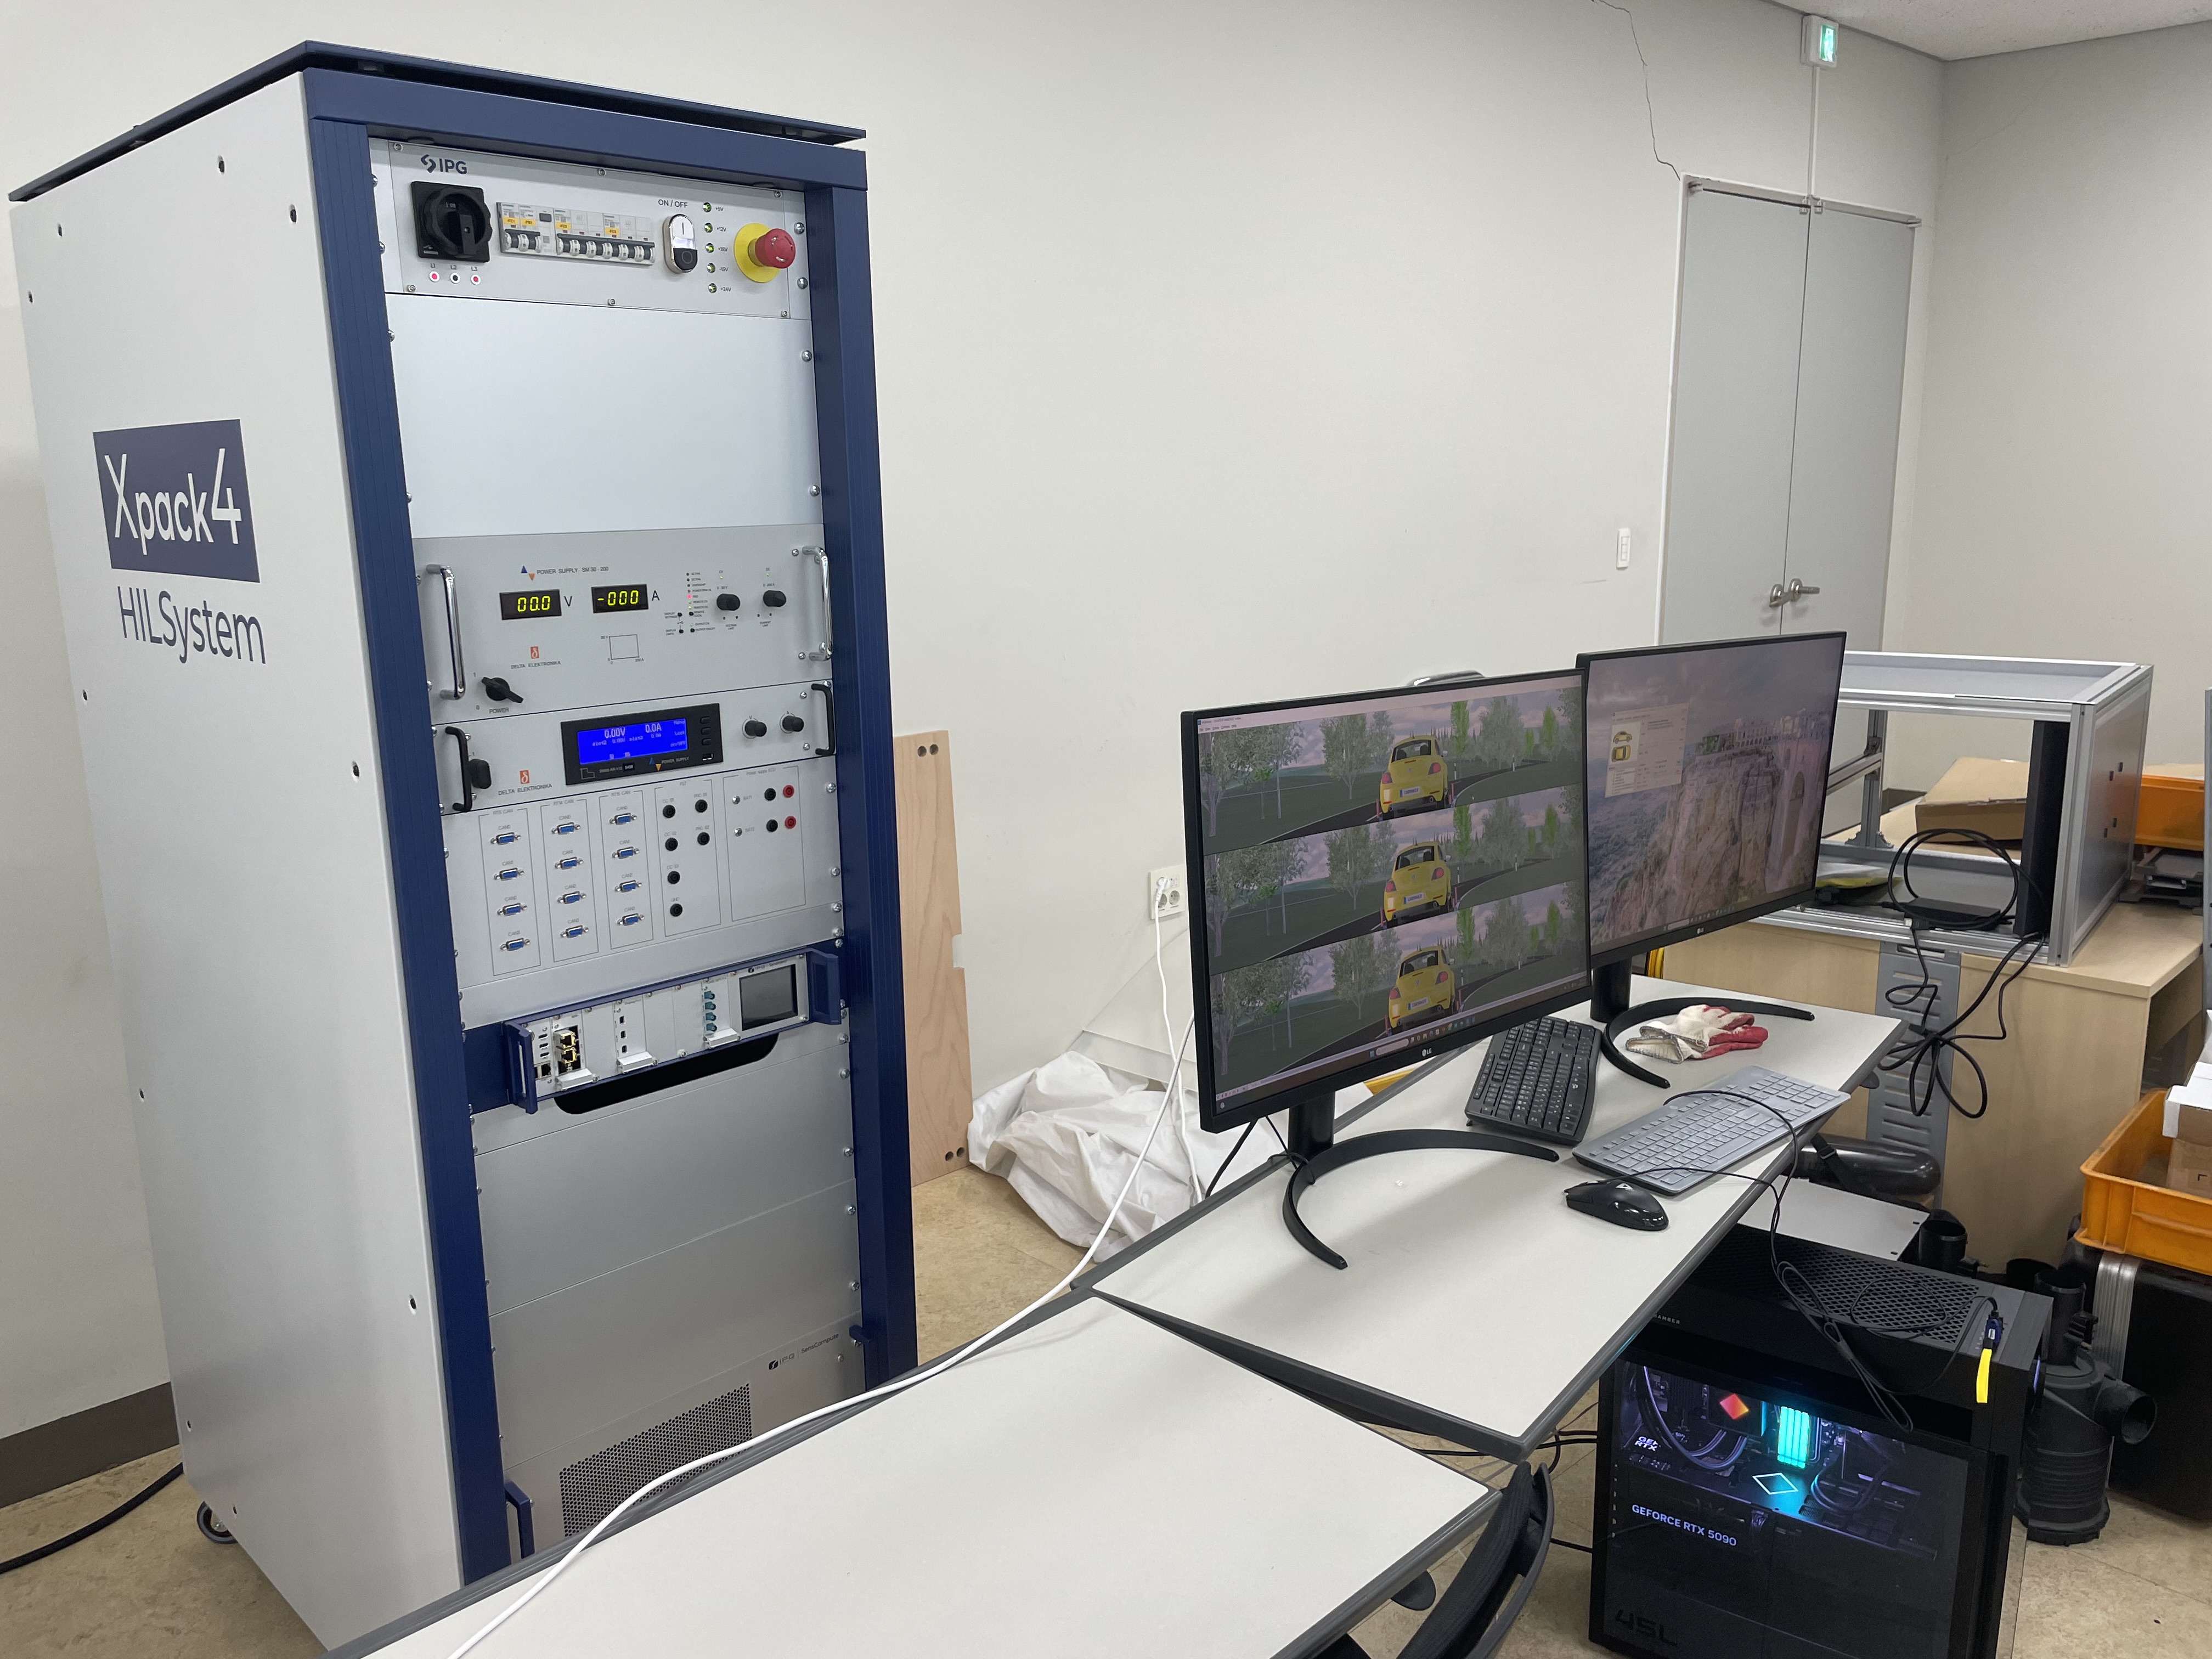
- Electrical Faults and Manipulation Evaluation Tester
- 고장 및 기능 안전 검증 평가 장비
- i-Tube No. 2609-F-0041
- NTIS No NFEC-2026-10-319473
- 설치기관 한국자동차연구원
- 주소 전남광주통합특별시 광산구 진곡산단중앙로 55 (오선동)
- 담당자 이현일 (T. 062-960-9292 )
- 매뉴얼
-
온라인* 본 장비는 온라인 예약이 불가하오니 장비사용 예약과 관련해서는
예약가능여부
장비 보유기관에 직접 문의 주시기 바랍니다. (장비 예약은 Zeus 시스템에서 회원가입후 예약가능)
장비정보
-
제작사
IPG Automotive Korea
-
모델 명
IPG AV HiL Testbench
내용연수5년
-
구분
부대장비(부가장치) (주장비:자율주행 핵심 조향제어 부품/시스템 기능 및 성능 평가 장비)
용도시험
-
표준 분류
물리적측정장비 > 힘/토크/압력/진공측정장비 > 달리 분류되지 않는 힘/토크/압력/진공측정장비
장비활용범위공동활용서비스
-
취득일
2026-09-03
취득금액534,338,000원
-
인증정보
없음
-
기능
ㅇ 자율주행 및 전자식 섀시 제어부품을 대상으로 가상 주행환경과 실제 제어기를 연결하여 정상·고장 조건에서의 기능, 제어 응답 및 이중안전 성능을 검증하는 실시간 HIL(Hardware-in-the-Loop) 시험 기능 제공
ㅇ 기구축된 자율주행 핵심 조향제어 부품/시스템 기능 및 성능평가 장비와 연계하여 메인·서브 제어 모듈의 협조제어, 고장 대응 및 리던던시 동작 검증
ㅇ 오류 신호 인가 전후의 제어기 입출력과 기능 활성 상태를 비교하여 비정상 동작 여부, 안전기능 작동 및 제어 전환 특성 평가
ㅇ CarMaker/HIL 기반 차량 모델과 실시간 입출력 하드웨어를 연동하여 가상 차량의 주행 상태에 따른 시험대상 제어기의 응답 확인 및 반복 시험 수행
ㅇ 휠 속도 발생기를 이용한 차량 바퀴 회전 신호 모사와 아날로그 입출력을 통한 센서·제어 신호 인가 및 취득으로 섀시 제어 모듈의 신호 처리 기능 검증
ㅇ CAN SIC 및 LIN 인터페이스를 활용하여 차량 제어기 간 통신 신호를 송수신하고, 가상 주행 시나리오에 따른 통신 인터페이스와 제어 신호의 연계 동작 평가
ㅇ 카메라·레이더·라이다·초음파 등 물리 기반 센서 모델을 활용하여 주변 환경에 대한 센서 출력을 모사하고, 인지정보 변화에 따른 자율주행 제어 반응 확인
ㅇ GPU 기반 센서 연산 장치와 SensInject 기본 장치를 활용한 센서 시뮬레이션 연계 환경 및 Camera-HIL 기반 실제 카메라의 가상 주행 영상 인식 시험환경 제공
ㅇ MovieNX를 활용한 사실적 3차원 주행환경 시각화와 다중 시점 관찰, 시험 자동화를 통해 시험조건별 차량 거동 및 제어기 동작 비교·분석 지원 -
장비 상세설명
ㅇ 장비 역할: 자율주행 제어부품의 설계·시제품 단계에서 발생 가능한 고장과 비정상 신호에 대한 대응 성능을 확인하는 실시간 가상환경 기반 검증 장비
ㅇ 시험 연계 구조: 기구축 조향제어 평가장비 및 CarMaker/HIL 환경을 활용하여 차량 모델, 실제 제어기, 센서 모델과 입출력 모듈을 연결하고 시스템 수준의 이중안전 평가 수행
ㅇ 전원 및 통합 구조: 시험대상에 전원을 공급하는 전원공급장치와 원격제어 기능을 구성하고, 캐비닛에 주요 모듈과 배선을 통합하여 시험환경의 일체화 지원
ㅇ 차량 신호 모사: 4채널 휠 속도 발생기를 통해 바퀴 회전 신호를 생성하고, 아날로그 출력으로 제어기 입력을 모사하여 주행 상태 변화에 대한 응답 확인
ㅇ 신호 취득 및 통신: 16채널 단일 종단 아날로그 입력과 차동 입력 모듈로 전압 신호를 취득하고, 총 8채널 CAN SIC 및 10채널 LIN으로 제어기 간 통신 연계
ㅇ 센서 연산 환경: Ubuntu 기반 전용 PC에 Threadripper Pro 5955WX, 메모리 32GB, SSD 1TB 및 RTX 4080 2개를 구성하여 물리 기반 센서 모델 연산 지원
ㅇ 인지환경 모사: 카메라·레이더·라이다·초음파 및 Free Space Sensor+ 모델을 지원하며, 물리 기반 센서 모델 라이선스 2개로 총 8개 GPU 기반 센서 사용 지원
ㅇ 카메라 시험환경: 27인치 모니터와 카메라·스크린 장착 구조를 갖춘 Camera-HIL을 통해 가상 주행 영상을 실제 카메라에 제시하고 영상 기반 인지 기능 평가
ㅇ 운영 및 결과 확인: CarMaker/HIL의 실시간 입출력 연계와 시험 자동화, MovieNX의 사실적 3차원 시각화 및 최대 4개 동시 뷰를 활용하여 시험 수행과 동작 확인 지원
이용안내
-
사용형태
기관의뢰 직접사용
설치형태고정형
-
사용료 형태
시간별
장비 사용료[Hr] 100,000원
장비설명
ㅇ 고장 및 기능안전 검증 평가 장비는 자율주행 자동차와 전자식 섀시 시스템에 적용되는 제어부품의 고장 대응 및 이중안전 기능을 가상 주행환경에서 확인하기 위한 통합 시험장비
ㅇ 자율주행·전동화 기술과 X-by-Wire 적용 확대에 따라 중요성이 높아지는 제어기 리던던시, 메인·서브 모듈 간 협조제어 및 비정상 신호 대응 성능의 개발단계 검증에 활용
ㅇ 실제 차량의 모든 구성품을 준비하기 어려운 개발 초기에도 차량 모델과 시험대상 제어기를 연결하여 주행조건별 동작을 확인하고, 설계상 문제를 조기에 파악할 수 있는 평가환경 제공
ㅇ 기구축된 자율주행 핵심 조향제어 부품/시스템 기능 및 성능평가 장비와 연계하는 확장형 구성으로, 기존 실시간 시험환경에 통신·입출력 및 센서 시뮬레이션 기능을 결합
ㅇ 차량 모델에서 생성한 주행 상태와 센서 정보를 실제 제어기에 전달하고 제어기의 출력 신호를 가상 차량 동작에 반영하는 HIL 방식으로 부품과 시스템의 연계 성능 확인
ㅇ 전원공급장치, 휠 속도 발생기, CAN SIC·LIN 통신 모듈, 아날로그 입출력 모듈 및 센서 연산 전용 PC를 통해 전기적 신호와 가상 주행정보를 연결하는 시험 기반 구성
ㅇ 물리 기반 센서 모델과 Camera-HIL을 활용하여 인지환경을 모사하고, 센서 정보에 따른 제어 반응과 오류 신호 인가에 따른 정상·비정상 기능 활성 상태 비교
ㅇ CarMaker/HIL과 MovieNX를 활용하여 시험조건 설정, 실시간 시뮬레이션, 시험 자동화 및 3차원 시각화를 연계하고 동일 조건의 반복 검증과 결과 비교 지원
ㅇ 자동차 부품기업의 제어기 개발, 시제품 개선 및 시스템 통합 과정에서 고장 대응 로직과 안전기능을 검토하고, 실차 시험에 앞선 사전 검증을 통해 개발 완성도 향상 지원
장비 구성 및 성능
ㅇ 주장비: 고장 및 기능안전 검증장치 1식, 기구축 조향제어 평가장비와 연계
ㅇ 전원공급장치: 출력 범위 0~60V/0~50A 또는 0~30V/0~110A, 출력용량 3,300W 이상, 기구축 M409를 활용한 전원공급 원격제어
ㅇ 캐비닛: 폭 600×깊이 1,000×높이 1,875mm, 메인 스위치·패치 패널 및 주요 장치 통합 장착 구조
ㅇ 확장용 보드: CompactPCI 기반 D1000 2개, 6U 폼팩터, M-Module 슬롯 4개 이상 및 A24 버스 지원
ㅇ 휠 속도 발생기: M400, 4채널 휠 속도 신호 제공
ㅇ 통신 인터페이스: M405 LIN 10채널, M410-02 CAN SIC 2개로 총 8채널 구성
ㅇ 아날로그 입출력: M417 단일 종단 출력 16채널, M418 단일 종단 입력 16채널 및 M418-01 차동 입력 모듈 구성
ㅇ 센서 연산 PC: SensCompute, Ubuntu, AMD Ryzen Threadripper Pro 5955WX, RAM 32GB, SSD 1TB, NVIDIA RTX 4080 2개, PCIe 4.0 및 10GBASE-T
ㅇ 센서 연계 장치: SensInject 기본 장치 1개, 섀시·백플레인·디스플레이 및 시스템 포트 모듈 포함
ㅇ 화면 구성: Camera-HIL 27인치 모니터 1대 및 카메라·스크린 장착 구조, Host PC용 27인치 모니터 2대
ㅇ 시험 소프트웨어: 기구축 CarMaker/HIL 라이선스 활용, 실시간 I/O 연계·가상 주행·시험 자동화 지원
ㅇ 센서 모델: 물리 기반 센서 모델 라이선스 2개, 카메라·레이더·라이다·초음파 등 지원, 라이선스별 최대 4개로 총 8개 GPU 기반 센서 사용 가능
ㅇ 시각화 소프트웨어: MovieNX 1개, 사실적 3차원 시각화 및 한 프레임 내 최대 4개 뷰 동시 제공
서울특별시 강남구 테헤란로 305 한국기술센터 2~7, 14층, 16~17층, 21층
i-Tube 대표문의 : 1811-9126 / KIAT 대표 콜센터 : 02-6009-3000
Copyrightⓒ 2020 KIAT All rights reserved.
