
 맞춤추천



공동활용장비

- 장비찾기
- 공동활용장비
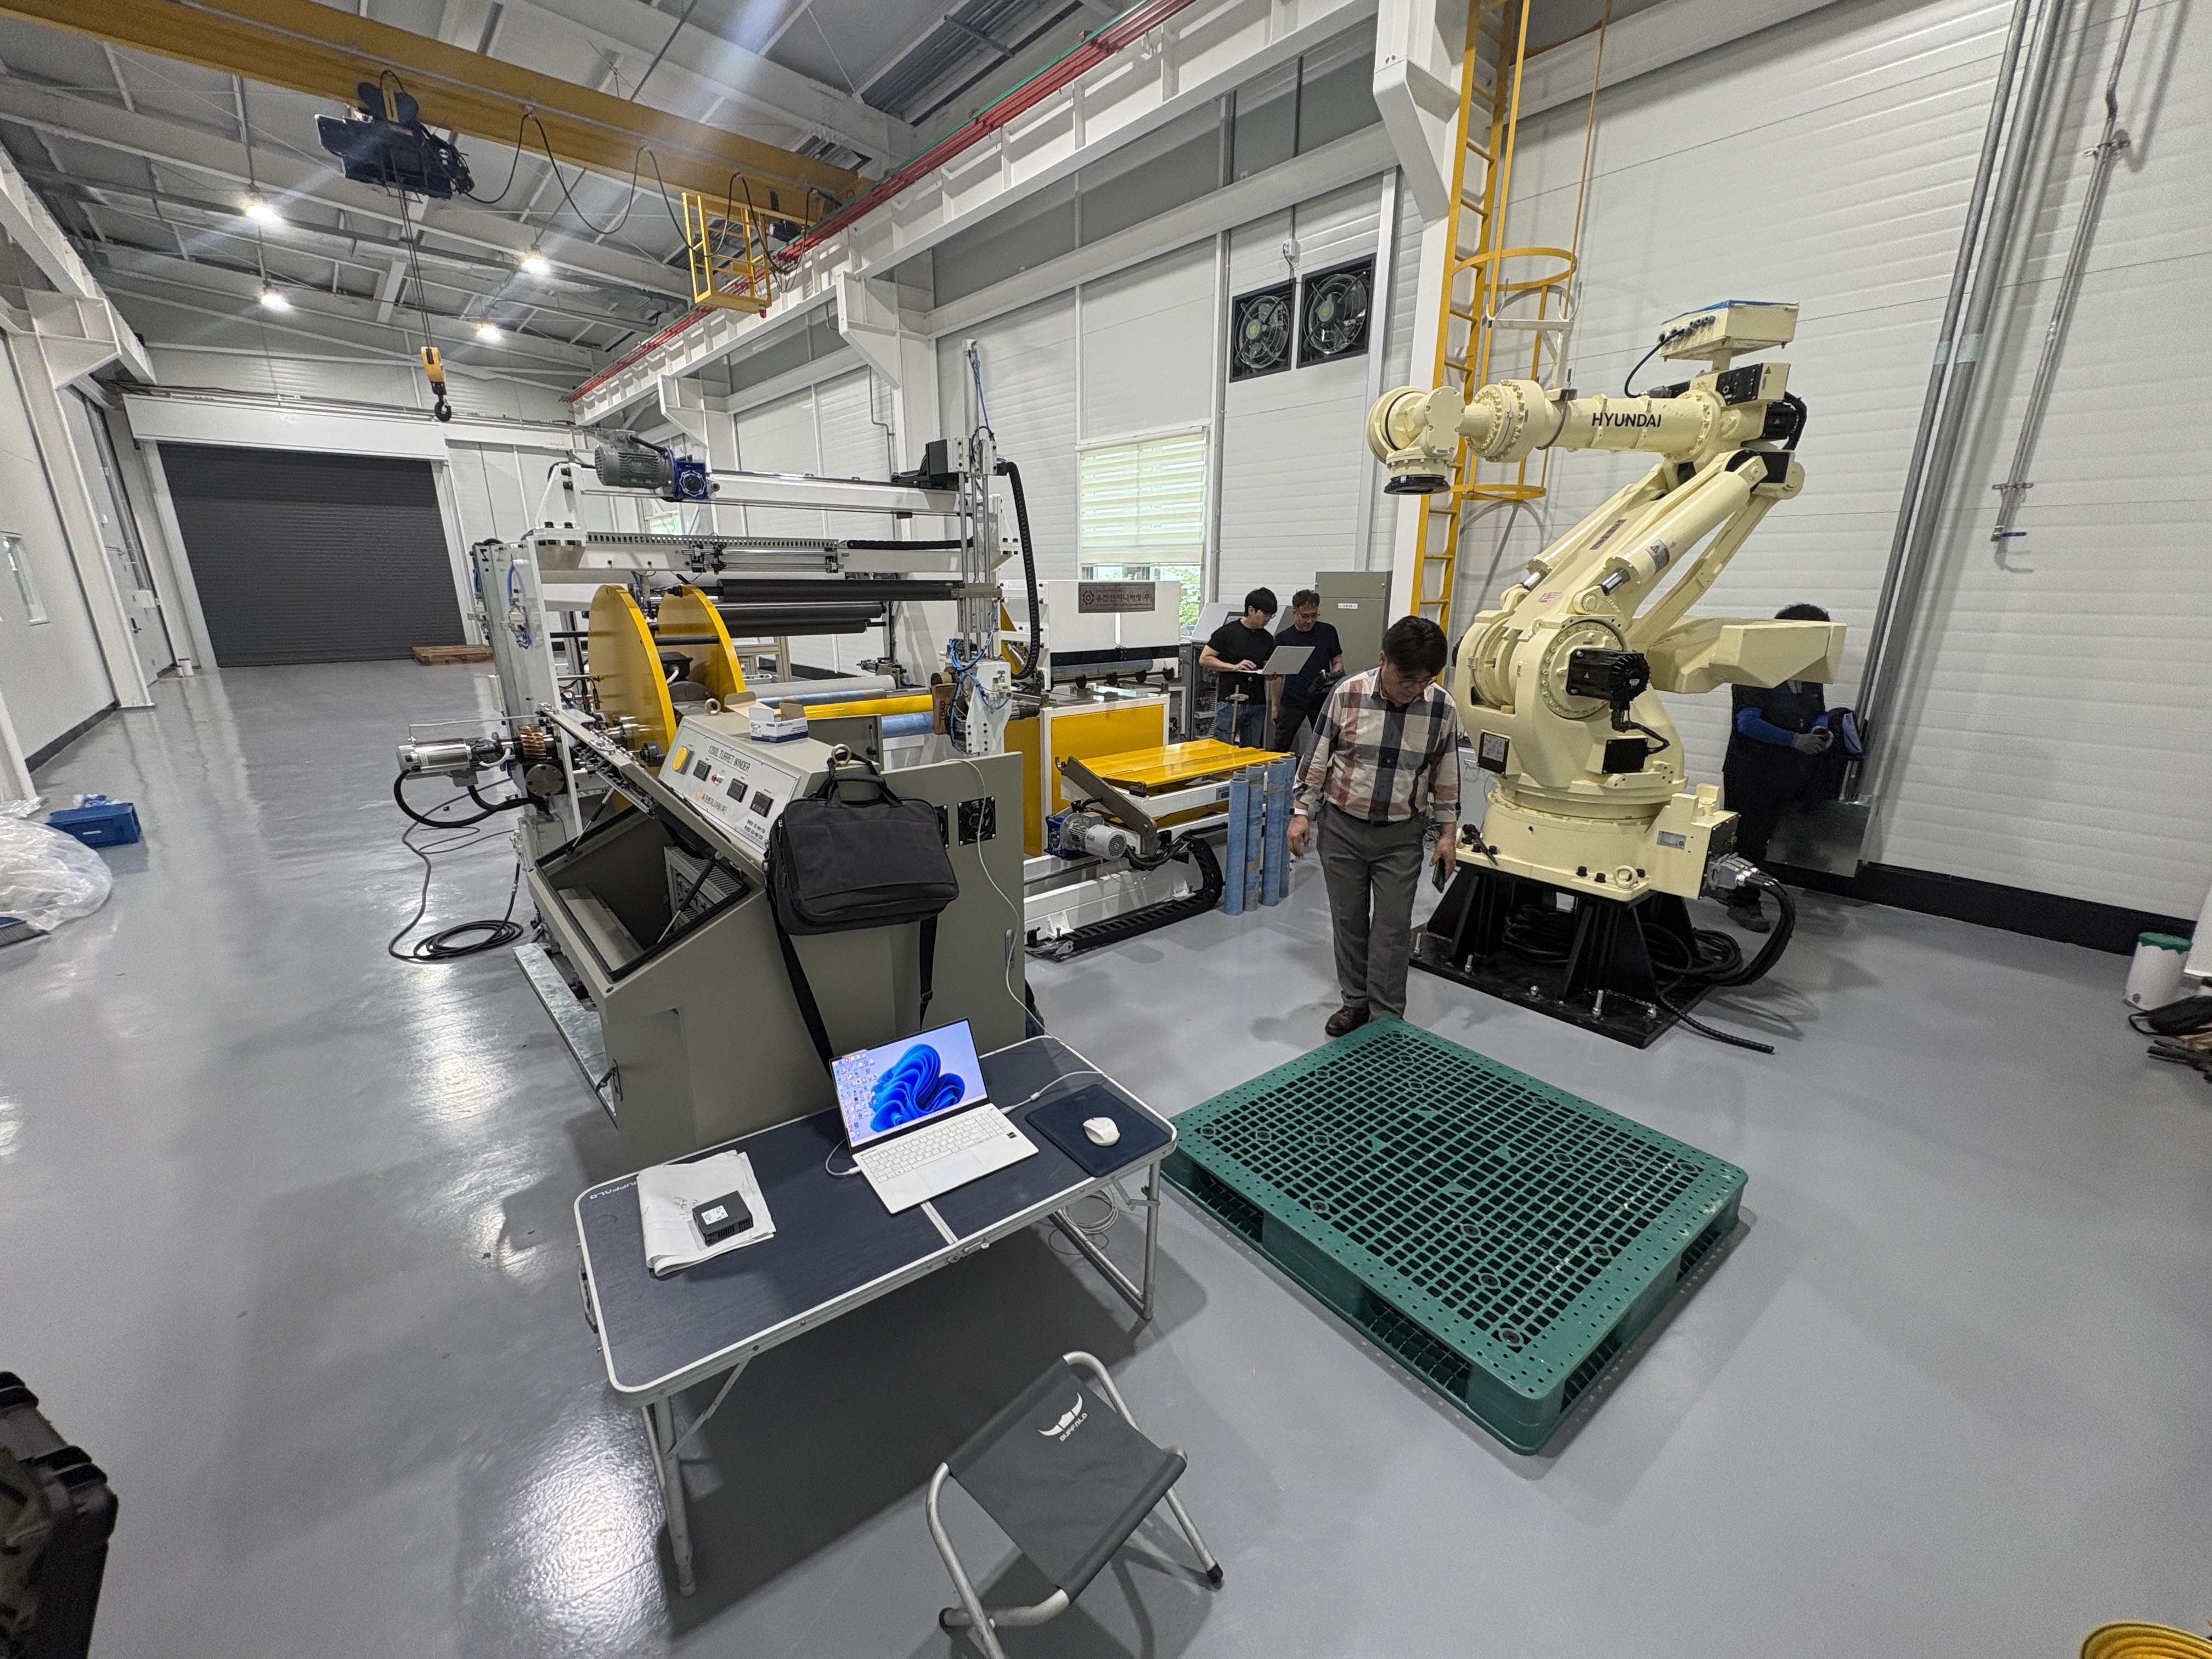
- Automated Inspection and Stacking System for Extrusion Molded Products
- 압출성형 제품 검사 및 적재 자동화 시스템
- i-Tube No. 2606-C-0075
- NTIS No NFEC-2026-09-318436
-
설치기관
플라스틱산업 디지털전환 지원센터
(한국자동차연구원)

- 주소 경기도 시흥시 오이도로 49 (정왕동)
- 담당자 이환종 (T. 041-559-3142 )
- 매뉴얼
-
온라인* 본 장비는 온라인 예약이 불가하오니 장비사용 예약과 관련해서는
예약가능여부
장비 보유기관에 직접 문의 주시기 바랍니다. (장비 예약은 Zeus 시스템에서 회원가입후 예약가능)
장비정보
-
제작사
한솔코에버(주)
-
모델 명
압출성형 제품 검사 및 적재 자동화 시스템
내용연수9년
-
구분
주장비
용도생산
-
표준 분류
기계가공/시험장비 > 자동화/이송장비 > 달리 분류되지 않는 자동화/이송장비
장비활용범위공동활용서비스
-
취득일
2026-06-19
취득금액487,081,560원
-
인증정보
없음
-
기능
본 장비는 압출성형 공정에서 실시간으로 시트 제품의 품질을 검사하고, 검사가 완료된 제품의 와인딩(권취), 재단, 이송, 팔렛트 적재까지 전 과정을 자동으로 수행하는 ’품질 검사 및 후공정 물류 자동화 시스템’입니다.
- 실시간 품질 측정 및 검사 기능
- 비접촉식 레이저를 활용한 시트 제품의 실시간 두께 측정 및 수집
- 라인 스캔 카메라 기반의 표면 결함(이물, 혼색, 스크래치 등) 실시간 비전 검사
- 연속 와인딩 및 자동 재단 기능
- 2축 회전 터렛 구조를 통한 시트 제품의 끊김 없는 연속 롤(Roll) 포장
- 공 지관 자동 공급/투입 및 권취 완료 후 자동 재단·테이핑 처리
- 공정 데이터 연계 및 자동 적재 기능
- 상위 제어 시스템과의 인터페이스를 통한 실시간 측정 데이터 전송 및 생산 피드백 제어 지원
- 고중량 로봇을 활용한 완제품 롤의 안전한 언로딩 및 팔렛트 순차 적재 자동화 -
장비 상세설명
- 두께 측정 장치는 상·하부 비접촉식 레이저 변위 센서를 탑재하여 0.01mm~2.0mm 범위의 시트 두께를 0.1㎛ 이하의 고분해능으로 정밀 측정합니다. 측정 데이터는 상위 시스템과 연계되어 압출 공정의 균일한 두께 제어 피드백에 활용됩니다.
- 비전 검사 장치는 백라이트 LED 조명과 고해상도 Line Scan Camera를 적용하여 최대 600m/min의 고속 선속도에서도 200µm 이하의 미세 불량(이물, 스크래치, 혼색 등)을 실시간 검출하여 외관 품질을 보증합니다.
- 터렛 와인더 장치는 폭 1,200mm 내외, 외경 600mm 이내의 시트 제품을 2축 자동 회전 방식을 통해 연속 권취합니다. 각 축당 300kg 이상의 가반하중과 ±0.5mm 이내의 위치 정밀도를 가지며, 권취 완료 후 자동 커터 및 테이핑 장치로 마감합니다. PLC와 터치스크린 조작 판넬로 제어되며 상위 시스템과 통신하여 속도 및 중량을 동기화합니다.
- 지관 공급 및 투입 장치는 6kg 가반하중과 1,994mm 작업반경을 가진 지관 투입 로봇(반복정밀도 ±0.03mm, 전용 그립 액추에이터 포함)과 연동됩니다. 공 지관을 정렬·공급하면, 로봇이 원격 티칭 프로그램 제어에 따라 비어있는 와인더 회전축에 지관을 자동으로 로딩하여 공정 다운타임을 최소화합니다.
- 팔렛타이징 로봇은 와인딩이 완료된 고중량의 롤 제품을 안전하게 최종 출하용 팔렛트에 적재하는 역할을 담당합니다. 400kg의 고가반하중과 2,573mm의 광범위한 작업반경을 갖추고 있으며, ±0.08mm의 반복정밀도로 제품을 파지하여 이송합니다. 전용 그립 액추에이터 및 팔렛트 공급장치가 포함되어 있으며, 상위 제어 프로그램과의 통신 및 원격 티칭 제어를 통해 적재 패턴을 유연하게 제어합니다.
이용안내
-
사용형태
기관의뢰 직접사용 임대가능
설치형태고정형
-
사용료 형태
시간별
장비 사용료[Hr] 50,000원
장비설명
본 장비는 압출성형 공정과 실시간으로 연계되어, 성형 직후 배출되는 시트(Sheet) 제품의 품질 검사부터 최종 완제품 적재까지 전 과정을 원스톱으로 처리하는 ‘품질 검사 및 후공정 물류 자동화 시스템’입니다.
전체 공정 사이클은 다음과 같은 흐름으로 정밀하고 반복적으로 수행됩니다.
실시간 외관 및 품질 검사 (비전 검사)
압출 다이(Die)를 통해 성형되어 나오는 시트의 표면을 고성능 비전 검사 장치로 실시간 모니터링합니다. 이를 통해 이물질, 혼색, 스크래치 등의 결함을 즉각적으로 검출하며, 관련 품질 데이터를 수집하여 양품과 불량 여부를 자동으로 판별합니다.
정밀 두께 측정 및 데이터 수집
동시에 두께 측정기를 통해 실시간으로 시트의 두께를 측정합니다. 수집된 두께 데이터는 제품의 균일성을 평가하는 기준이 되며, 이를 바탕으로 규격 치수 만족 여부(양품/불량)를 실시간 판별합니다.
연속 와인딩 (시트 롤 제작)
품질 검사가 완료된 시트는 터렛 와인더 장치를 거쳐 규격화된 시트 롤(Sheet Roll) 형태로 포장 및 자동 재단됩니다.
로봇 활용 자동 이송 및 팔렛트 적재
최종 완제품인 시트 롤 제작이 완료되면, 고중량 제어가 가능한 산업용 다관절 로봇이 시트 롤을 안전하게 파지(Grip)하여 준비된 팔렛트의 지정된 위치에 순차적으로 자동 적재합니다.
결과적으로 본 장비는 압출성형 이후 발생하는 결함 검출, 규격 관리, 권취, 물류 적재에 이르는 전 프로세스를 무인 자동화하여, 생산 공정의 효율성을 극대화하고 제품의 품질 신뢰성을 보장하는 핵심 공정 시스템입니다.
장비 구성 및 성능
- 두께 측정 방식 : 비접촉식 레이저 변위 센서(상,하)
- 두께 측정 범위 : 0.01㎜ ~ 2.0㎜
- 두께 측정 분해능 : 0.1㎛ 이하
- 두께 측정 속도(선속도) : 600m/min 이내
- 이물 측정 방식 : Line Scan Camera(Color)
- 이물 측정 해상도 : 2K~16K Pixel
- 이물 측정 검사속도(선속도) : 600m/min 이내
- 검사항목 : 이물, 색도, 스크래치 등
- 터렛 와인딩 가반하중 : 300kg/축 이상(2축)
- 터렛 와인딩 속도 : 600m/min 이내
- 터렛 와인딩 위치 정밀도: ±0.5mm 이내
- 터렛 회전 방식 : 2축 자동 회전
- 재단방식 : 자동 커터 및 테이핑 장치 포함
- 지관 투입 로봇 가반하중 : 6kg
- 지관 투입 로봇 작업반경 : 1,994mm
- 지관 투입 로봇 반복정밀도 : ±0.03 mm 이내
- 팔렛타이징 로봇 가반하중 : 400kg
- 팔렛타이징 로봇 작업반경 : 2,573mm
- 팔렛타이징 로봇 반복정밀도 : ±0.08mm
서울특별시 강남구 테헤란로 305 한국기술센터 2~7, 14층, 16~17층, 21층
i-Tube 대표문의 : 1811-9126 / KIAT 대표 콜센터 : 02-6009-3000
Copyrightⓒ 2020 KIAT All rights reserved.
