
 맞춤추천



공동활용장비

- 장비찾기
- 공동활용장비
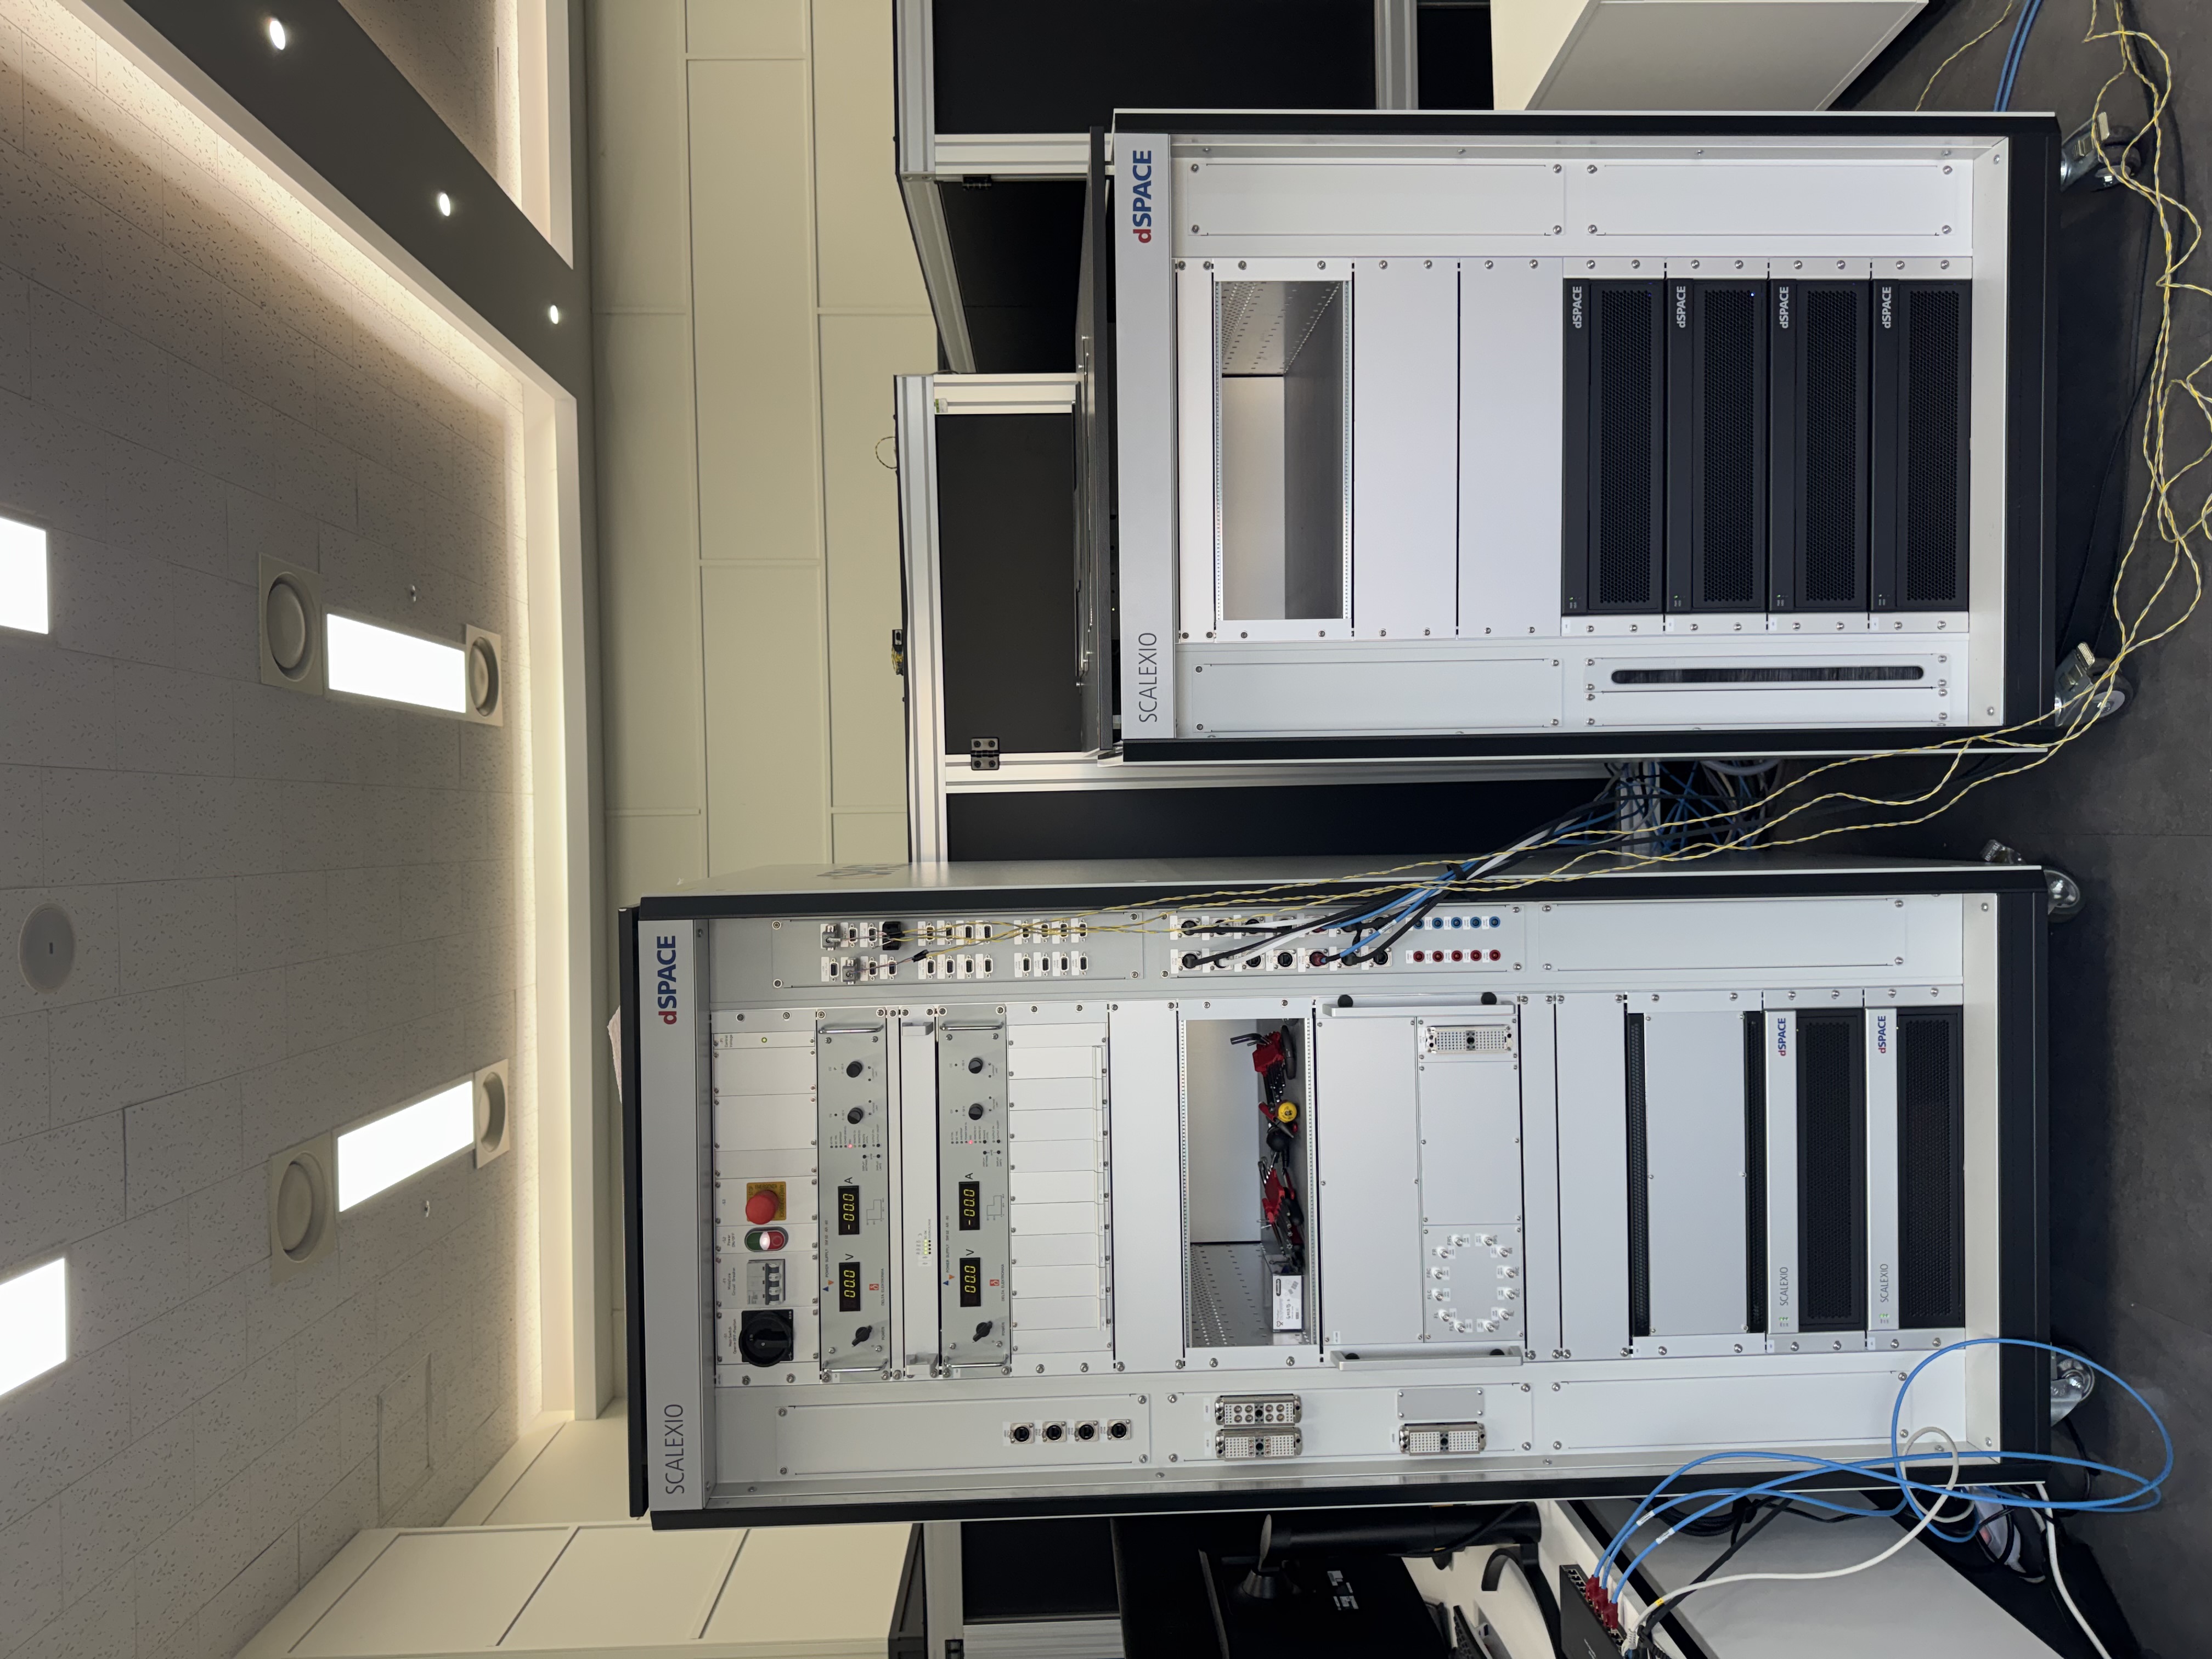
- Sensor Fusion Perception Performance Evaluation Equipment
- 센서융합 인지성능 평가 장비
- i-Tube No. 2511-D-0095
- NTIS No NFEC-2025-11-309365
- 설치기관 한국자동차연구원
- 주소 충청남도 아산시 배방읍 광장로 210 (장재리, 요진와이시티)
- 담당자 박종기 (T. 041-559-3114 )
- 매뉴얼
-
온라인* 본 장비는 온라인 예약이 불가하오니 장비사용 예약과 관련해서는
예약가능여부
장비 보유기관에 직접 문의 주시기 바랍니다. (장비 예약은 Zeus 시스템에서 회원가입후 예약가능)
장비정보
-
제작사
dSPACE
-
모델 명
SensorSIM Simulator
내용연수5년
-
구분
주장비
용도시험
-
표준 분류
전기/전자장비 > 측정시험장비 > 달리 분류되지 않는 측정시험장비
장비활용범위공동활용서비스
-
취득일
2025-11-04
취득금액494,034,000원
-
인증정보
없음
-
기능
ㅇ 차량 동역학 모델 기반 실시간 주행 시뮬레이션용 Real Time PC
- 4 Cores at 3.8GHz 이상
- OS : Real Time OS
- Rack 구성 및 Rack mount 지원
- 센서 모델 시뮬레이터와 실시간 연계 운영(4 IOCNET links)
ㅇ 센서 모델 시뮬레이션을 위한 SensorSIM PC
- 4 Cores at 3.8GHz 이상
- RAM 16GB 이상
- SSD 480GB 이상
- RTXA4500급 8EA 이상
- GPU Memory : 20GB GDDR 6이상
- Display port : 20개 이상
ㅇ 카메라, 레이더, 라이다 센서 모델의 실시간 데이터 에뮬레이터
- Raw, Point Cloud, Cluster, Object 레벨의 환경 센서 데이터 출력
- 카메라 영상 데이터 6채널 및 레이더 센서 모델 데이터 5채널, 라이다 센서 모델 데이터 4채널 이상 동시 시뮬레이션 지원
- 센서 데이터 에뮬레이션용 시뮬레이터 구성
ㅇ 시험용 센서 및 센서 융합 ECU(SW) 연동을 위한 I/O 인터페이스 지원
- ADC/DAC 30CH 이상
- Digital In/out 12/14CH 이상
- CAN/LIN 등의 버스 인터페이스 12 채널 이상
- Ethernet 20CH 이상 (EtherCAT 지원)
- Programmable Power Supply 2EA
ㅇ 가상 주행 시나리오 기반 Ground Truth 생성 및 센서/융합 결과 비교 검증 환경 구성
- 가상 주행 시뮬레이션 시나리오 기반 GT 생성
- 시험용 센서 및 융합 결과와 GT 간의 성능 비교 환경 구성
ㅇ Radar Target Simulator, Camera Test Bench와 연동한 통합 테스트
- 레이더 및 카메라 물리모사 장비와의 통합 시험 환경 구성 -
장비 상세설명
가상 주행 시나리오를 기반으로 카메라, 레이더, 라이다 센서의 실시간 시뮬레이션을 수행하며, Raw 데이터·3D 포인트 클라우드·오브젝트 리스트 정보를 생성하여 인지 성능 검증에 활용함. 차량 동역학 모델 기반의 Real Time PC와 GPU 기반 SensorSIM PC로 구성되어 있으며, 카메라 6채널, 레이더 5채널, 라이다 4채널 이상을 동시에 모사함. ADC/DAC, Digital I/O, CAN/LIN, Ethernet 등 다양한 입출력 인터페이스를 지원하고, 1.5kW/52V/60A 이상의 Programmable Power Supply를 포함함. 가상 주행 시뮬레이션을 통해 생성된 Ground Truth와 시험용 센서 및 융합 결과를 비교 검증할 수 있는 환경을 제공함. Radar Target Simulator, Camera Test Bench 등과 연동되어 통합 시험이 가능하며, 시뮬레이터 상태 모니터링 및 안전 개념이 적용된 운영 환경을 지원함. 자율주행 센서 및 센서 융합 알고리즘의 인지 성능 검증과 성능 한계 분석에 활용되며, SOTIF 기반 자율주행 안전성 검증 연구의 핵심 장비로 사용됨
이용안내
-
사용형태
기관의뢰
설치형태고정형
-
사용료 형태
시간별
장비 사용료[Hr] 300,000원
장비설명
가상 주행 시나리오를 기반으로 카메라, 레이더, 라이다 센서의 실시간 시뮬레이션을 수행하며, Raw 데이터·3D 포인트 클라우드·오브젝트 리스트 정보를 생성하여 인지 성능 검증에 활용함. 차량 동역학 모델 기반의 Real Time PC와 GPU 기반 SensorSIM PC로 구성되어 있으며, 카메라 6채널, 레이더 5채널, 라이다 4채널 이상을 동시에 모사함. ADC/DAC, Digital I/O, CAN/LIN, Ethernet 등 다양한 입출력 인터페이스를 지원하고, 1.5kW/52V/60A 이상의 Programmable Power Supply를 포함함. 가상 주행 시뮬레이션을 통해 생성된 Ground Truth와 시험용 센서 및 융합 결과를 비교 검증할 수 있는 환경을 제공함. Radar Target Simulator, Camera Test Bench 등과 연동되어 통합 시험이 가능하며, 시뮬레이터 상태 모니터링 및 안전 개념이 적용된 운영 환경을 지원함. 자율주행 센서 및 센서 융합 알고리즘의 인지 성능 검증과 성능 한계 분석에 활용되며, SOTIF 기반 자율주행 안전성 검증 연구의 핵심 장비로 사용됨
장비 구성 및 성능
ㅇ 차량 동역학 모델 기반 실시간 주행 시뮬레이션용 Real Time PC
- 4 Cores at 3.8GHz 이상
- OS : Real Time OS
- Rack 구성 및 Rack mount 지원
- 센서 모델 시뮬레이터와 실시간 연계 운영(4 IOCNET links)
ㅇ 센서 모델 시뮬레이션을 위한 SensorSIM PC
- 4 Cores at 3.8GHz 이상
- RAM 16GB 이상
- SSD 480GB 이상
- RTXA4500급 8EA 이상
- GPU Memory : 20GB GDDR 6이상
- Display port : 20개 이상
ㅇ 카메라, 레이더, 라이다 센서 모델의 실시간 데이터 에뮬레이터
- Raw, Point Cloud, Cluster, Object 레벨의 환경 센서 데이터 출력
- 카메라 영상 데이터 6채널 및 레이더 센서 모델 데이터 5채널, 라이다 센서 모델 데이터 4채널 이상 동시 시뮬레이션 지원
- 센서 데이터 에뮬레이션용 시뮬레이터 구성
ㅇ 시험용 센서 및 센서 융합 ECU(SW) 연동을 위한 I/O 인터페이스 지원
- ADC/DAC 30CH 이상
- Digital In/out 12/14CH 이상
- CAN/LIN 등의 버스 인터페이스 12 채널 이상
- Ethernet 20CH 이상 (EtherCAT 지원)
- Programmable Power Supply 2EA
ㅇ 가상 주행 시나리오 기반 Ground Truth 생성 및 센서/융합 결과 비교 검증 환경 구성
- 가상 주행 시뮬레이션 시나리오 기반 GT 생성
- 시험용 센서 및 융합 결과와 GT 간의 성능 비교 환경 구성
ㅇ Radar Target Simulator, Camera Test Bench와 연동한 통합 테스트
- 레이더 및 카메라 물리모사 장비와의 통합 시험 환경 구성
서울특별시 강남구 테헤란로 305 한국기술센터 2~7, 14층, 16~17층, 21층
i-Tube 대표문의 : 1811-9126 / KIAT 대표 콜센터 : 02-6009-3000
Copyrightⓒ 2020 KIAT All rights reserved.
