
 맞춤추천



공동활용장비

- 장비찾기
- 공동활용장비
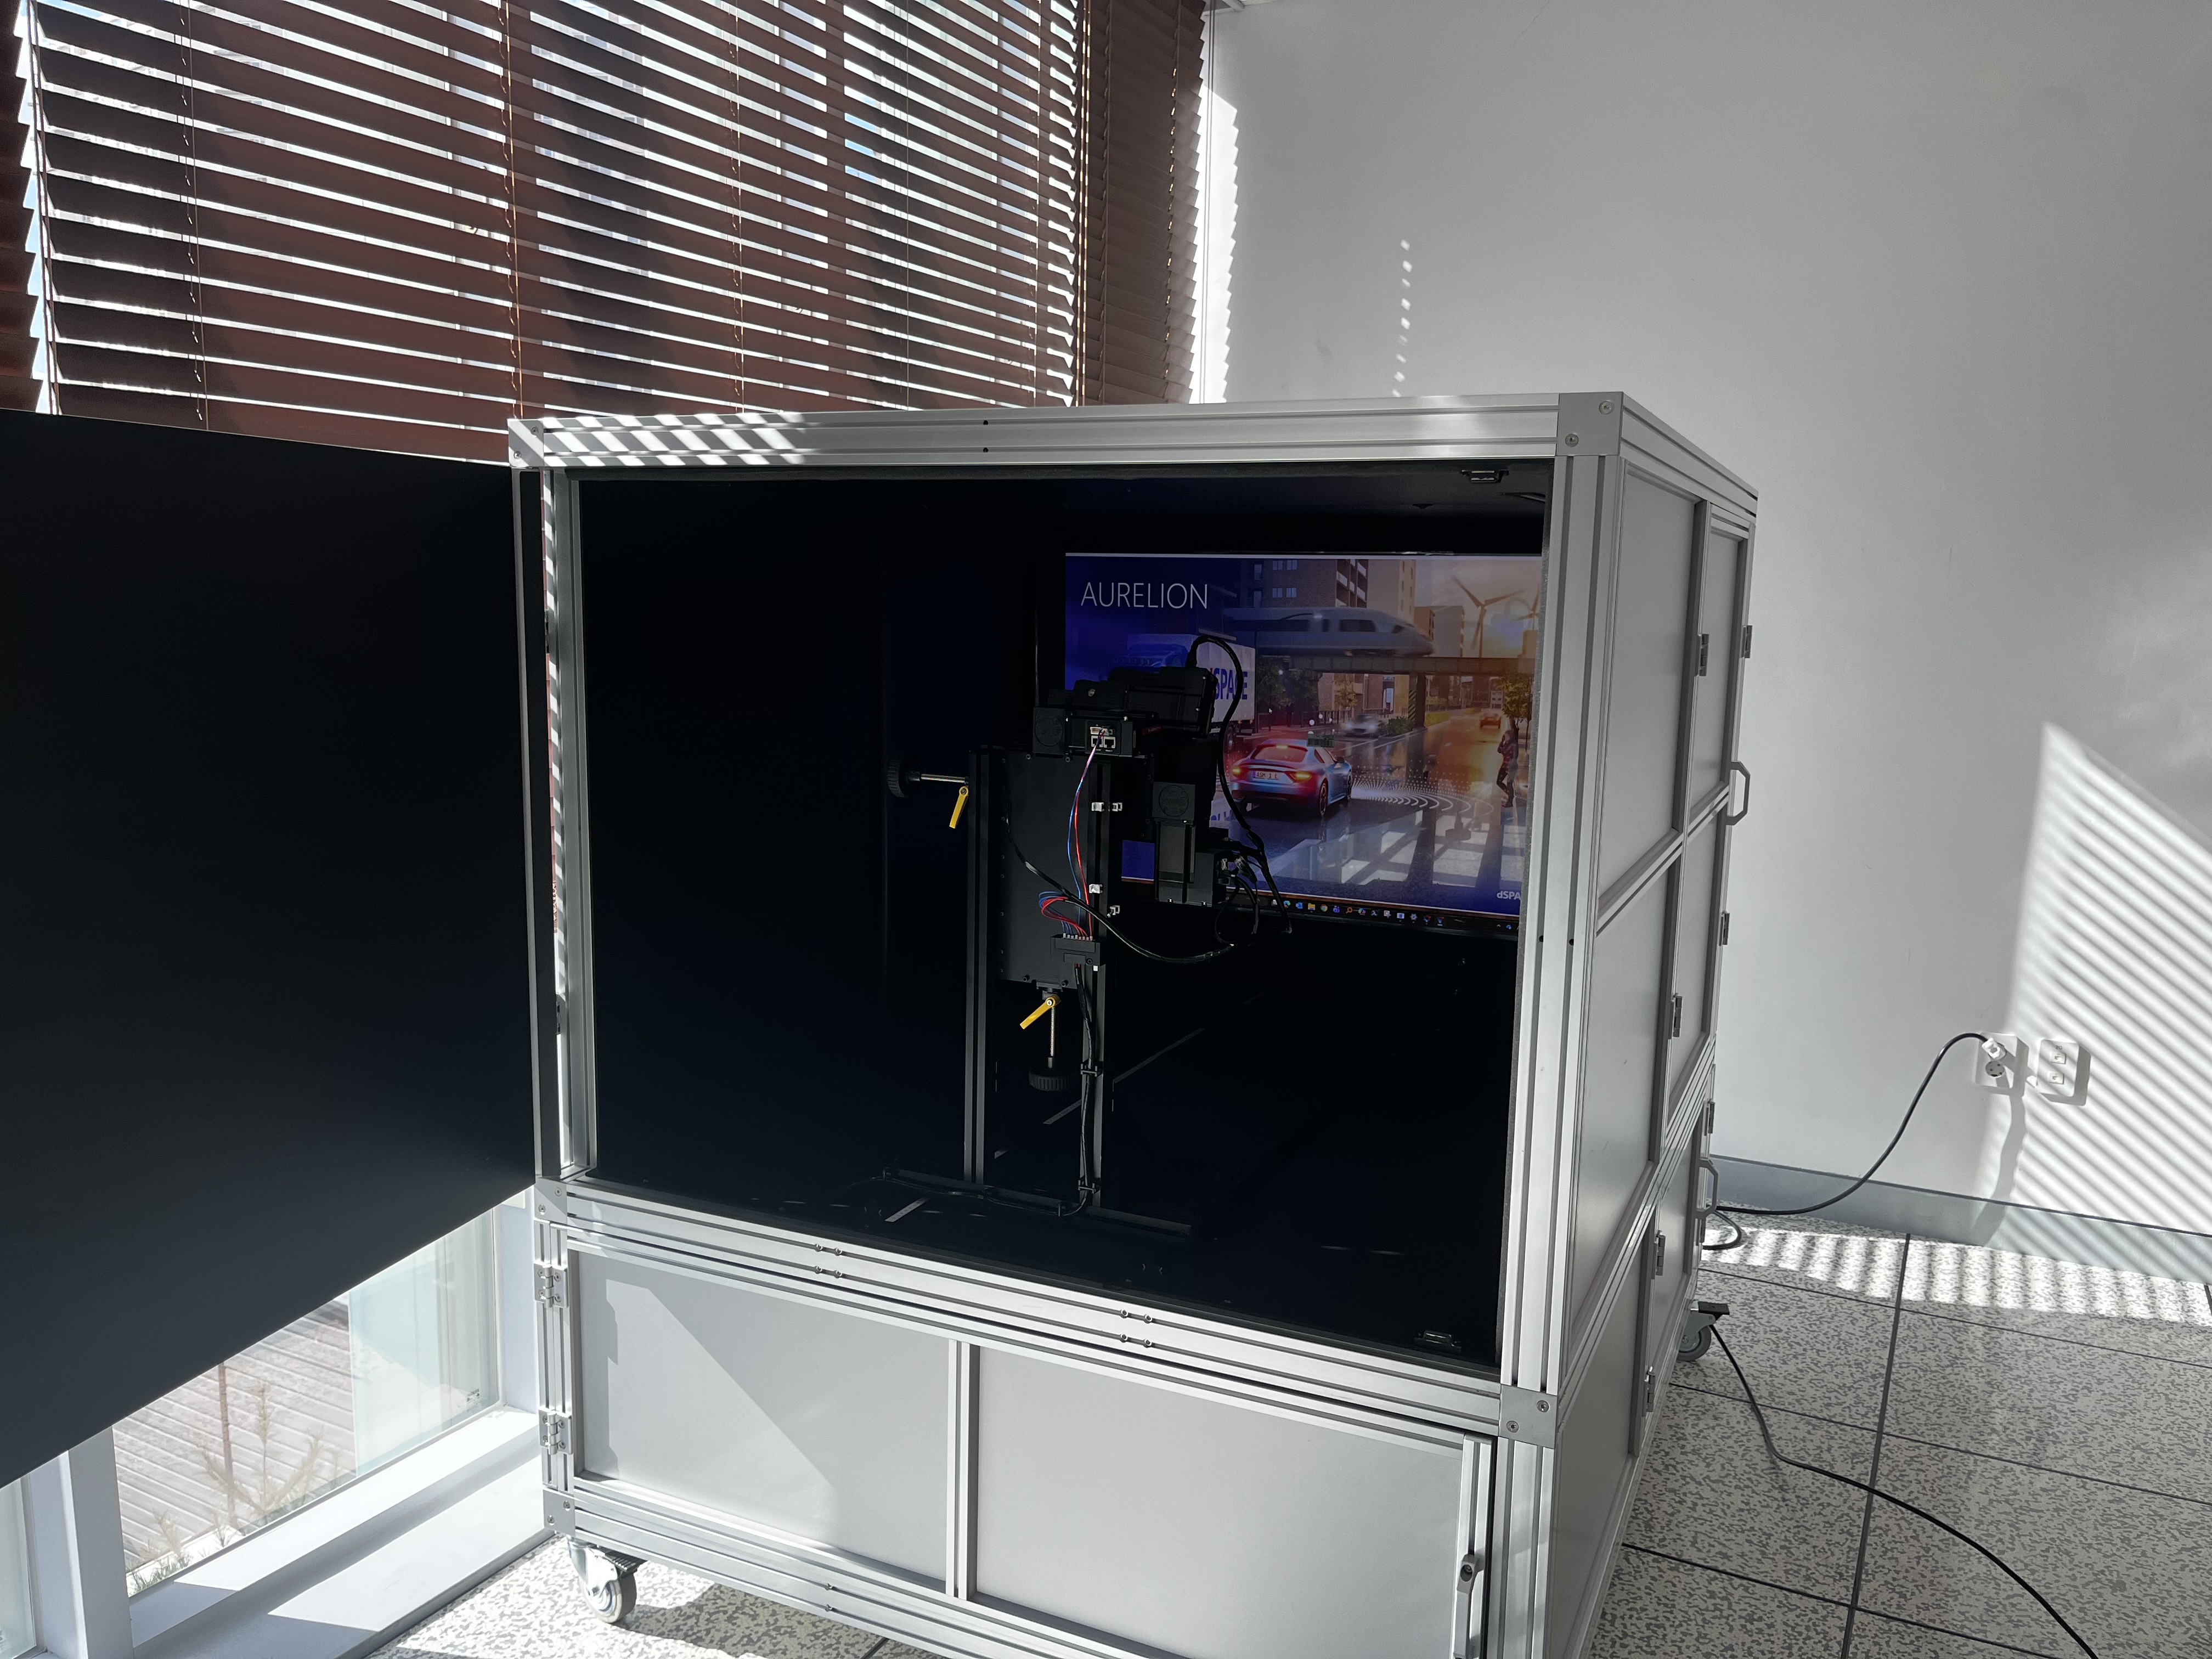
- A driving usecase generation system based on data collected on the road
- 실도로 수집 데이터 기반 주행 이벤트별 유즈케이스 생성 시스템
- i-Tube No. 2609-D-0120
- NTIS No
- 설치기관 한국자동차연구원
- 주소 대구광역시 달성군 구지면 국가산단대로52길 24-19 (응암리)
- 담당자 권성경 (T. 053-719-7846 )
- 매뉴얼
-
온라인* 본 장비는 온라인 예약이 불가하오니 장비사용 예약과 관련해서는
예약가능여부
장비 보유기관에 직접 문의 주시기 바랍니다. (장비 예약은 Zeus 시스템에서 회원가입후 예약가능)
장비정보
-
제작사
dSPACE Korea
-
모델 명
dSPACE-SCALEXIO-DS6121기반 HILS
내용연수10년
-
구분
주장비
용도시험
-
표준 분류
전기/전자장비 > 측정시험장비 > 달리 분류되지 않는 측정시험장비
장비활용범위공동활용서비스
-
취득일
2026-09-15
취득금액1,208,870,000원
-
인증정보
없음
-
기능
1. 실도로 주행 데이터와 가상환경 데이터를 정합하고, 실도로 주행 상황을 Replay 및 시뮬레이션할 수 있는 데이터 정합 장비이다.
2. 차량 데이터와 LiDAR, Camera, Radar, GNSS 데이터를 연계해 주행 이벤트별 시나리오 유즈케이스를 생성할 수 있는 장비이다.
3. OpenSCENARIO 기반 시나리오에서 조도, 날씨, 정적 객체, 동적 객체의 속도 및 경로를 변경해 유즈케이스를 확장할 수 있는 장비이다.
4. 실물 Camera를 장착하고 OTA 방식으로 시험하며, 모터를 이용해 카메라의 위치와 방향을 조절할 수 있는 카메라 테스트 장비이다.
5. 고속도로 50km 구간의 디지털 트윈에서 도로와 객체의 거리감 및 비례를 반영해 시나리오를 재현할 수 있는 장비이다.
6. 실증 차량의 다중 센서 데이터를 융합·정합해 센서 데이터를 취득할 수 있는 장비이다.
7. 사용자가 수집한 LiDAR, GNSS, CAN 데이터를 입력받아 AI 기반 자동 레이블링을 수행할 수 있는 장비이다. -
장비 상세설명
1. 본 장비는 실도로에서 수집한 자율주행 차량 데이터와 센서 데이터를 가상환경 데이터와 정합하고, 이를 바탕으로 주행 이벤트별 시나리오 및 유즈케이스를 생성·검증하는 통합 시스템입니다. 차량 데이터(차속, 조향각 등), LiDAR, Camera, Radar, GNSS 데이터를 연계해 실도로 주행 상황을 가상환경에서 재생하고 시뮬레이션할 수 있습니다.
2. 카메라 테스트 모듈은 실물 Camera를 장착해 OTA 방식의 시험을 수행할 수 있도록 구성됩니다. 모터 제어를 통해 카메라 위치와 방향을 조정하며, 상하·좌우 이동, 높이 및 회전 조절을 지원합니다. 장비 크기는 W1500 × D2000 × H1500mm 이상입니다.
3. 시나리오 유즈케이스 생성 장치는 실도로 데이터에 포함된 주행 이벤트를 OpenSCENARIO 기반 시나리오로 구성합니다. 조도와 날씨 조건을 변경하고, 정적·동적 객체를 추가하거나 동적 객체의 속도와 경로를 조절해 파생 유즈케이스를 생성할 수 있습니다.
4. 실감형 디지털 트윈은 .glb 파일 형식의 고속도로 50km 구간으로 구성됩니다. 횡단보도, 표지판, 노면표시 및 일부 수목을 포함하며, 시나리오상 거리감과 객체 간 비례가 일치하도록 구축됩니다. 단, XODR에 표시되지 않는 이정표 내부 글씨는 포함하지 않습니다.
5. 다중 센서 캘리브레이션 기능은 실증 차량의 다중 센서 융합을 통해 정합된 센서 데이터를 취득하도록 지원합니다. Auto-Annotation Platform은 사용자가 자체 수집한 LiDAR, GNSS, CAN 데이터를 입력받아 AI 기반 자동 레이블링을 수행합니다.
이용안내
-
사용형태
기관의뢰
설치형태고정형
-
사용료 형태
시간별
장비 사용료[Hr] 166,000원
장비설명
1. 본 장비는 자율주행 실도로 실증으로 구축한 자율주행 빅데이터를 기술개발에 활용할 수 있도록 지원하고 관련 데이터를 제공하는 자율주행 오픈이노베이션 플랫폼 기업지원 구축 장비입니다.
2. 실도로 데이터 수집 구간과 주행 환경을 설정하고, 수집 데이터와 주행 이벤트를 바탕으로 시나리오 및 유즈케이스를 생성하는 데 활용됩니다.
3. 생성된 유즈케이스는 디지털 트윈 및 VILs(Vehicle-in-the-Loop Simulation) 시스템과 연계해 가상환경에서 데이터 정합성과 시나리오 유효성을 검증하는 데 활용됩니다.
4. 검증된 시나리오의 조도·날씨·객체 조건을 변경해 파생 유즈케이스를 생성하고, 자율주행 데이터 증강 및 돌발 상황 재현을 지원합니다. 이를 통해 자율주행 기술개발과 알고리즘 검증에 필요한 데이터 활용 기반을 제공합니다.
장비 구성 및 성능
데이터 정합: 19인치 20HU Rack, Xeon E3-1275v6 4코어 3.8GHz, CAN/CAN FD·Ethernet 각 4ch, Analog/Digital 각 20ch, 12V 20A. SensorSIM PC 2대(Xeon E3-1275v6, RAM 16GB, SSD 480GB, RTX 4500 ADA 2개). 데이터 정합·Replay·시뮬레이션.
카메라 테스트: Camera OTA 시험, AC220V, X·Y·Z 모터제어(Serial/CAN), W1500×D2000×H1500mm, 높이·좌우 30cm/전후 70cm, Tilt ±10°, FOV 40~120°. SW: PC 제어, 3D-Animation.
시나리오 생성: 차량·LiDAR·Camera·Radar·GNSS 연계, 조도·날씨·정적/동적 객체 확장, 최대 200개, ASAM OpenSCENARIO XML 출력, VILs·Digital Twin 연계. SW: Traffic Virtualizer, Concrete Scenario Generation Tool, AutomationDesk, ASM OpenX.
Digital Twin: .glb(1m), 도심·고속도로 각 50km, 도로·교통시설물·수목 포함. .xodr(OpenDRIVE 1.6.x), 거리·객체 비례 반영. SW: dSPACE AURELION.
센서 캘리브레이션: Jetson AGX Orin(RAM 32GB, Ethernet 4포트, NVMe), OT128 LiDAR(128ch, 200m, 360°×40°), Kvaser USBcan Light 2xHS.
Auto-Annotation: PC i7 14세대, RAM 32GB, SSD 2TB, RTX 4070, Ubuntu 22.04. GNSS·PCD LiDAR·차량정보 TXT 입력, AI 객체 탐지·추적, 3D Box·ID·Class 출력, 검수·JSON 저장. SW: Auto-Annotation Platform, Annotation Tool.
서울특별시 강남구 테헤란로 305 한국기술센터 2~7, 14층, 16~17층, 21층
i-Tube 대표문의 : 1811-9126 / KIAT 대표 콜센터 : 02-6009-3000
Copyrightⓒ 2020 KIAT All rights reserved.
