
 맞춤추천



공동활용장비

- 장비찾기
- 공동활용장비
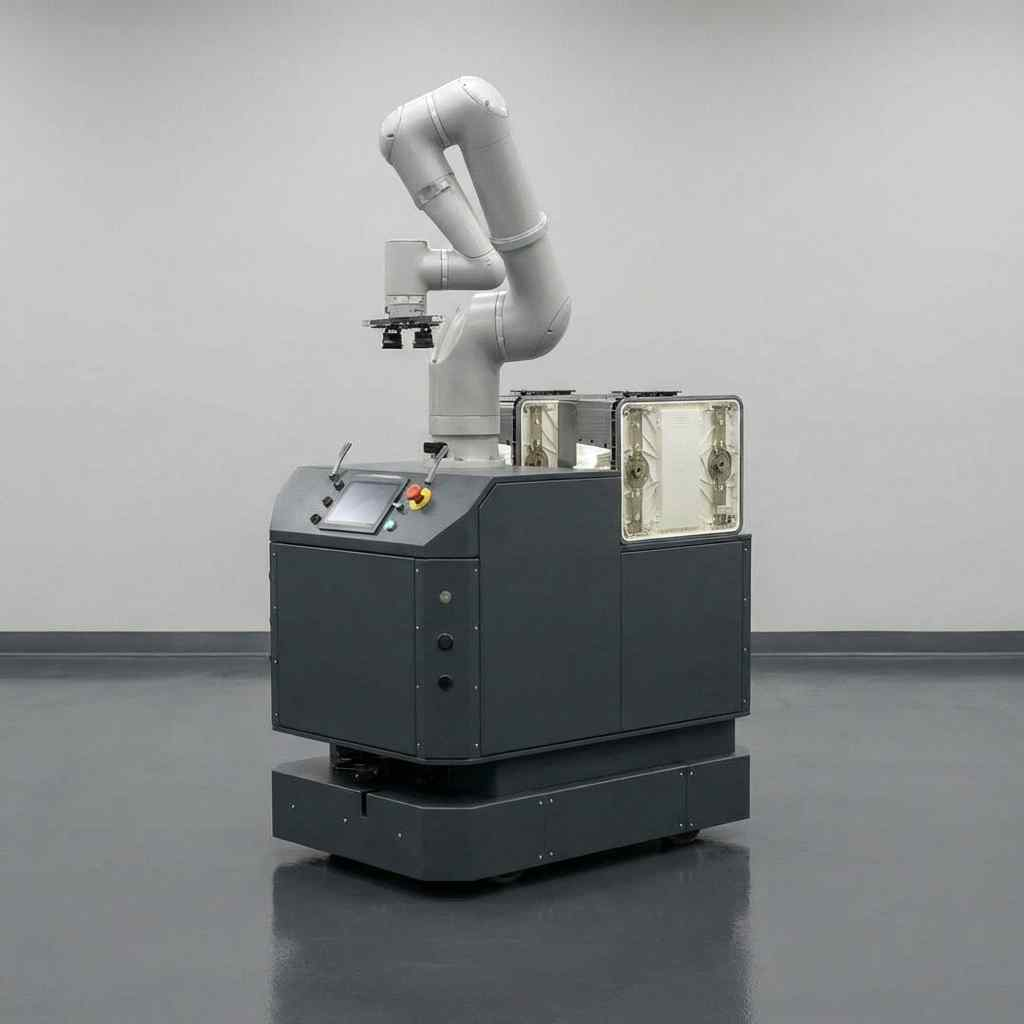
- Transfer robot demo system in Semicon manufacturing process
- 반도체 제조 공정간 이송로봇 실증장비
- i-Tube No. 2602-C-0048
- NTIS No
- 설치기관 한국로봇융합연구원
- 주소 경상북도 구미시 구미대로 350-27 (신평동, 금오공과대학교신평동캠퍼스)
- 담당자 김성민 (T. 054-480-0704 )
- 매뉴얼
-
온라인* 본 장비는 온라인 예약이 불가하오니 장비사용 예약과 관련해서는
예약가능여부
장비 보유기관에 직접 문의 주시기 바랍니다. (장비 예약은 Zeus 시스템에서 회원가입후 예약가능)
장비정보
-
제작사
뉴로메카
-
모델 명
반도체 제조 공정간 이송로봇 실증장비
내용연수10년
-
구분
주장비
용도분석
-
표준 분류
기계가공/시험장비 > 자동화/이송장비 > 로봇
장비활용범위공동활용서비스
-
취득일
2026-02-27
취득금액165,000,000원
-
인증정보
없음
-
기능
1. 반도체 공정에서 활용 가능한 자율주행로봇의 성능 실증
2. 반도체 공정 테스트베드에서의 정적·동적 장애물 회피 성능 평가
3. 반도체 FOUP 이송 과정의 전/후 공정 데이터 분석 및 병목 현상, 지연 요인 분석 -
장비 상세설명
자율주행로봇(모바일 매니퓰레이터)을 활용한 반도체 공정 무인화 및 로봇화 실증을 위한 장비로, 반도체 기업 및 로봇 기업에서 실제 공정에 적용 가능성을 검토하고 필요한 교육을 지원하기 위한 장비입니다.
1. 모바일 매니퓰레이터 구조를 통한 자율주행 시스템 구현
2. 300mm Wafer FOUP(Front-Opening Unified Pod) 운송 및 공정 장비 안착 기능 수행
3. LiDAR, 비전을 활용한 장애물 회피 알고리즘 적용
4. 2자유도 스티어링 바퀴 모듈 기반 직진 제어와 전방향 구동 제어 가능
이용안내
-
사용형태
기관의뢰
설치형태고정형
-
사용료 형태
시간별
장비 사용료[Hr] 9,900원
장비설명
자율주행로봇(모바일 매니퓰레이터)을 활용한 반도체 공정 무인화 및 로봇화 실증을 위한 장비로, 반도체 기업 및 로봇 기업에서 실제 공정에 적용 가능성을 검토하고 필요한 교육을 지원하기 위한 장비입니다.
장비 구성 및 성능
1. 모바일 로봇 플랫폼
- 크기 : 600mm x 800mm x 650mm
- 가반하중 : 150kg
- 구동 : 2자유도 스티어링 바퀴 구동
- 센서 : 2D LiDAR 센서
- 주행속도 : 0.5m/s
- 주행방식 : 자율주행
2. 매니퓰레이터(협동로봇)
- 가반하중 : 12kg
- 작업반경 : 1,200mm
- 반복정밀도 : ± 0.1mm
3. 충전 스테이션 : AC 110-220V 10A/ DC24V 45A(무선 도킹)
4. 비전카메라
- Processing Time : 250~1500m/img
- Fied of View : (H/V/D) 86˚±5˚/ 70˚±5˚/ 100˚±5˚
- Interface : USB 2.0
- Working distance : 5cm-70cm
5. 로봇 S/W 기능
- 3차원 공간에서의 임피던스 제어 알고리즘
- 기구학적 특이점 기반 안정적인 작업공간 제어
- 충돌감지 기반 ‘전원 및 힘 제어 기능’
- TCP/IP, 모드버스 OPC-UA 등 외부 제어 인터페이스
서울특별시 강남구 테헤란로 305 한국기술센터 2~7, 14층, 16~17층, 21층
i-Tube 대표문의 : 1811-9126 / KIAT 대표 콜센터 : 02-6009-3000
Copyrightⓒ 2020 KIAT All rights reserved.
