
 맞춤추천



공동활용장비

- 장비찾기
- 공동활용장비
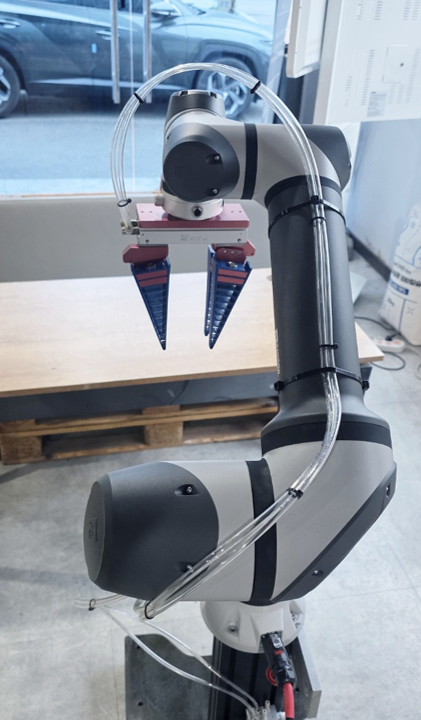
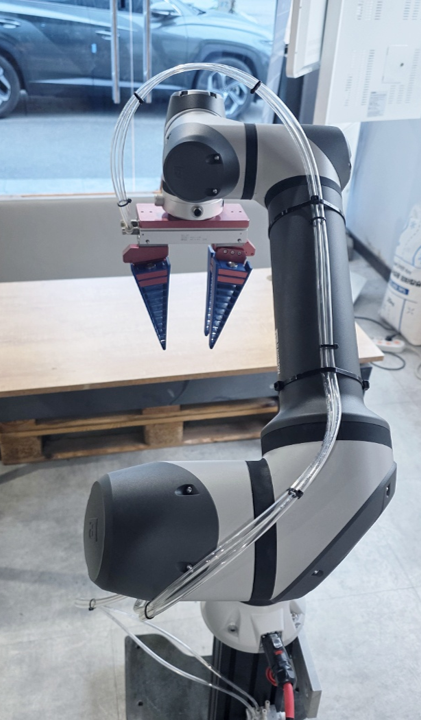

- LCA Demonstration Testbed Process Collaborative Robot
- LCA 실증 테스트베드 공정용 협동 로봇
- i-Tube No. 2508-C-0140
- NTIS No
- 설치기관 한국전자기술연구원
- 주소 경기도 성남시 분당구 새나리로 25
- 담당자 정지은 (T. 031-739-7561 )
- 매뉴얼
-
온라인* 본 장비는 온라인 예약이 불가하오니 장비사용 예약과 관련해서는
예약가능여부
장비 보유기관에 직접 문의 주시기 바랍니다. (장비 예약은 Zeus 시스템에서 회원가입후 예약가능)
장비정보
-
제작사
(주)레인보우로보틱스
-
모델 명
RB5-850
내용연수7년
-
구분
주장비
용도시험
-
표준 분류
기계가공/시험장비 > 자동화/이송장비 > 로봇
장비활용범위공동활용서비스
-
취득일
2025-08-14
취득금액60,000,000원
-
인증정보
UL 1740:2018/R:2020-11,CSA Z434:2014,EN ISO 10218-1:2011,EN ISO 12100:2010,EN 60204-1:2018
-
기능
□ 기능
1. 부품 조립 및 검사 수행 기능
1) 주요 공정 수행에 필요한 Parts를 자동으로 조립 및 검사하는 역할을 수행함.
2) 공정별 정밀 위치 제어와 작업 순서를 자동화하여 생산 품질 및 효율 향상에 기여함.
2. LCA 실증 공정 연동 기능
1) 산업데이터 표준 기반의 LCA 실증 테스트베드 운용 목적에 따라 구성됨.
2) 공정 수행 중 발생하는 상태 정보를 실시간으로 수집하여 상위 시스템(AAS)에 전달함.
3. AAS 요구사항 대응 기능
1) AAS(Asset Administration Shell)에서 정의한 데이터 구조 및 통신 인터페이스 요구사항에 맞춰 정보를 교환함.
2) 장비 상태, 공정 결과, 품질 데이터 등을 AAS 표준 형식으로 변환하여 제공함.
4. 상위 시스템 연동 기능
1) OPC UA 또는 REST 기반 API를 통해 상위 시스템과 양방향 데이터 연동이 가능함.
2) 실시간 모니터링, 제어 명령, 로그 전송 등의 데이터 인터페이스 기능을 제공함.
5. 표준 산업데이터 생성 및 변환 기능
1) 공정 수행 중 생성되는 원시 데이터를 표준 산업데이터 형식으로 변환함.
2) 데이터는 AAS 기반 데이터베이스 또는 클라우드 환경에서 공유 및 활용 가능함.
6. 정보모델 템플릿화 기능
1) 협동 로봇의 데이터 구조 및 기능 모델을 정보모델 템플릿 형태로 정의함.
2) 타 장비나 타 실증 환경에서도 동일한 구조로 재사용이 가능하도록 설계됨.
7. 데이터 활용 및 공유 기능
1) 생성된 표준 데이터를 활용하여 LCA 평가, 공정 개선, 에너지 효율 분석 등 다양한 산업 응용에 활용 가능함.
2) 협동 로봇의 정보모델은 다른 기관 또는 실증센터와 공유되어 상호운용성 검증에 사용됨.
8. 통합 관제 및 모니터링 지원 기능
1) 실증 테스트베드 내 다른 장비들과 통합 관제가 가능하도록 데이터 인터페이스를 지원함.
2) 실시간 상태 모니터링, 알람, 이벤트 로그 등을 통해 공정 안정성 확보에 기여함. -
장비 상세설명
1. 역할
본 협동 로봇은 산업데이터 표준 기반의 LCA 실증 테스트베드 운용을 위한 핵심 장비로서, 주요 공정 수행에 필요한 제품 부품(Parts)의 정밀 조립 및 검사 기능을 담당한다. 이를 통해 실증 공정 내 각 단위 장비의 자동화 수준을 향상시키고, 부품 간 정합성과 공정 품질을 확보한다. 또한 실증 테스트베드의 데이터 수집·분석 체계에 필요한 상태정보를 실시간으로 제공하여 상위 시스템(AAS)과의 데이터 연계를 가능하게 한다.
2. 성능 및 구성
1) 다관절 협동 로봇 (2식)
본 장비는 다관절 구조의 협동 로봇 2대를 기본 구성으로 하며,가반하중은 5kg 이상으로, 중형 부품의 안정적인 이송 및 조립이 가능하다. 작업 반경은 850mm 이상으로 설정되어 넓은 작업 공간에서 유연한 조립 및 검사 동작을 수행할 수 있다.
반복 정밀도는 ±0.1mm 이하로, 미세한 공정 오차 범위 내에서 정밀 작업을 보장한다.
자유도(DoF)는 6축 이상으로 구성되어, 다각도의 복합 동작 및 비정형 부품의 조립에도 대응 가능하다.
동작 속도는 초당 1미터(m/sec) 이상으로 고속 생산 수행이 가능하다.
안전 기술은 국제 안전인증 기반의 안전 제어 기술을 적용하며, 프로그래밍 안전 기능을 통해 작업자와의 협동 환경에서도 안전성을 확보한다. 표준 통신 인터페이스를 제공하며, OPC UA 및 TCP/IP 기반 제어 환경과 호환된다.
ROS2 기반 로봇 응용 SI 기술 지원을 통해, 다른 장비와의 통신 및 데이터 인터페이스를 유연하게 구성할 수 있다.
마스터 제어기를 통해 상위 LCA 테스트베드 시스템과 연동되며, 단계별 확장 구축될 타 시스템과의 상호 연계 운용이 가능하도록 설계되어 있다.
(2) 티칭 팬던트 (2식)
티칭 팬던트는 사용자의 직접 교시 기능을 내장하여 사용자가 공정 동작을 수동으로 조정하고, 이를 프로그램으로 저장·재사용할 수 있다. 사용자 편의 UI 제공으로 직관적 조작이 가능하다. 팬던트 내 실시간 동작 시뮬레이션이 가능하여 현장 작업 효율을 높였다.
이용안내
-
사용형태
기관의뢰
설치형태고정형
-
사용료 형태
시간별
장비 사용료[EA] 200,000원
장비설명
본 협동 로봇은 산업데이터 표준 기반의 LCA 실증 테스트베드 운용을 위한 핵심 장비로, 주요 공정 수행에 필요한 부품의 정밀 조립 및 검사 기능을 수행한다. 공정별 위치 제어와 작업 순서를 자동화하여 생산 품질과 효율을 향상시키며, 실증 공정에서 발생하는 다양한 상태정보를 실시간으로 수집하여 상위 시스템(AAS)에 전달함으로써, 공정 데이터의 표준화 및 상호운용성을 지원한다. 또한 AAS에서 정의한 데이터 구조와 통신 인터페이스 요구사항에 부합하도록 장비 상태, 품질 데이터, 작업 결과 등을 표준 형식으로 변환해 제공하며, OPC UA 및 REST API 기반의 양방향 데이터 연동을 통해 실시간 모니터링과 제어가 가능하다. 공정 중 생성되는 원시 데이터를 표준 산업데이터 형식으로 변환하여 AAS 기반 데이터베이스 또는 클라우드 환경에서 공유·활용할 수 있으며, 협동 로봇의 데이터 구조는 정보모델 템플릿 형태로 정의되어 타 장비나 실증 환경에서도 재사용이 용이하다.
장비는 다관절 구조의 협동 로봇 2대와 티칭 팬던트 2식으로 구성된다. 협동 로봇은 가반하중 5kg 이상, 작업 반경 850mm 이상, 반복 정밀도 ±0.1mm 이하, 자유도 6 DOF 이상, 동작 속도 1m/sec 이상의 성능을 갖추고 있다. 국제 안전인증 기반의 안전 제어 기술이 적용되어 협동 작업 시 작업자 안전을 보장하며, OPC UA 및 TCP/IP 통신 인터페이스를 지원해 외부 시스템과 안정적인 연동이 가능하다. 또한 ROS2 기반 로봇 응용 SI 기술을 통해 타 장비와의 인터페이스를 유연하게 구성할 수 있으며, 마스터 제어기를 통해 상위 LCA 테스트베드 시스템과 단계별 확장 연계를 지원한다. 티칭 팬던트는 사용자 친화적 UI를 적용하여 직관적인 조작이 가능하며, 직접 교시를 통한 프로그래밍과 실시간 시뮬레이션 기능을 제공하여 공정 작업의 편의성과 효율성을 높인다. 이를 통해 본 장비는 LCA 실증 공정 내 자동화·데이터화·표준화를 동시에 실현하는 핵심 요소로 기능한다.
장비 구성 및 성능
1. 장비 구성
① 다관절 협동 로봇 : 2식
- 가반하중 : 5kg 이상
- 작업 반경 : 850mm 이상
- 자유도 : 6 DOF 이상
- 반복 정밀도 : ±0.1mm 이하
- 동작 속도 : 1m/sec 이상
- 안전 제어 기술 적용(국제 안전인증, 충돌 감지, 속도 제한)
- 외부 통신 : OPC UA / TCP-IP 표준 지원
- ROS2 기반 로봇 응용 SI 기술 지원
- 마스터 제어기를 통한 상위 LCA 시스템 연동
② 티칭 팬던트 : 2식
- 직접 교시(Teaching) 기능 내장
- 직관적 그래픽 UI 및 사용자 편의 인터페이스 적용
- 실시간 동작 시뮬레이션 및 프로그램 수정 기능 제공
③ 마스터 제어기 : 1식
- 상위 시스템(AAS)과 실시간 데이터 교환 및 명령 제어
- 단계별 확장형 시스템 연동 구조
2. 성능
① 공정 수행 중 부품의 자동 조립 및 검사 기능 제공
② 공정 데이터의 실시간 수집 및 표준 산업데이터 형식 변환
③ OPC UA 및 REST API 기반 양방향 데이터 연동 지원
④ 반복 정밀도 ±0.1mm 이하, 고속·고정밀 작업 수행 가능
⑤ 표준 산업데이터 생성·활용 및 클라우드 기반 공유 지원
⑥ 협동 작업 환경에서 안전한 운용(충돌 감지, 속도 제어)
⑦ LCA 테스트베드 상위 시스템과 연계된 통합 모니터링 및 제어
⑧ 정보모델 템플릿화를 통한 데이터 표준화 및 재사용성 확보
3. 프로그램
① UI 제어 프로그램 : RB Serise_4.6.10
서울특별시 강남구 테헤란로 305 한국기술센터 2~7, 14층, 16~17층, 21층
i-Tube 대표문의 : 1811-9126 / KIAT 대표 콜센터 : 02-6009-3000
Copyrightⓒ 2020 KIAT All rights reserved.
