
 맞춤추천



공동활용장비

- 장비찾기
- 공동활용장비
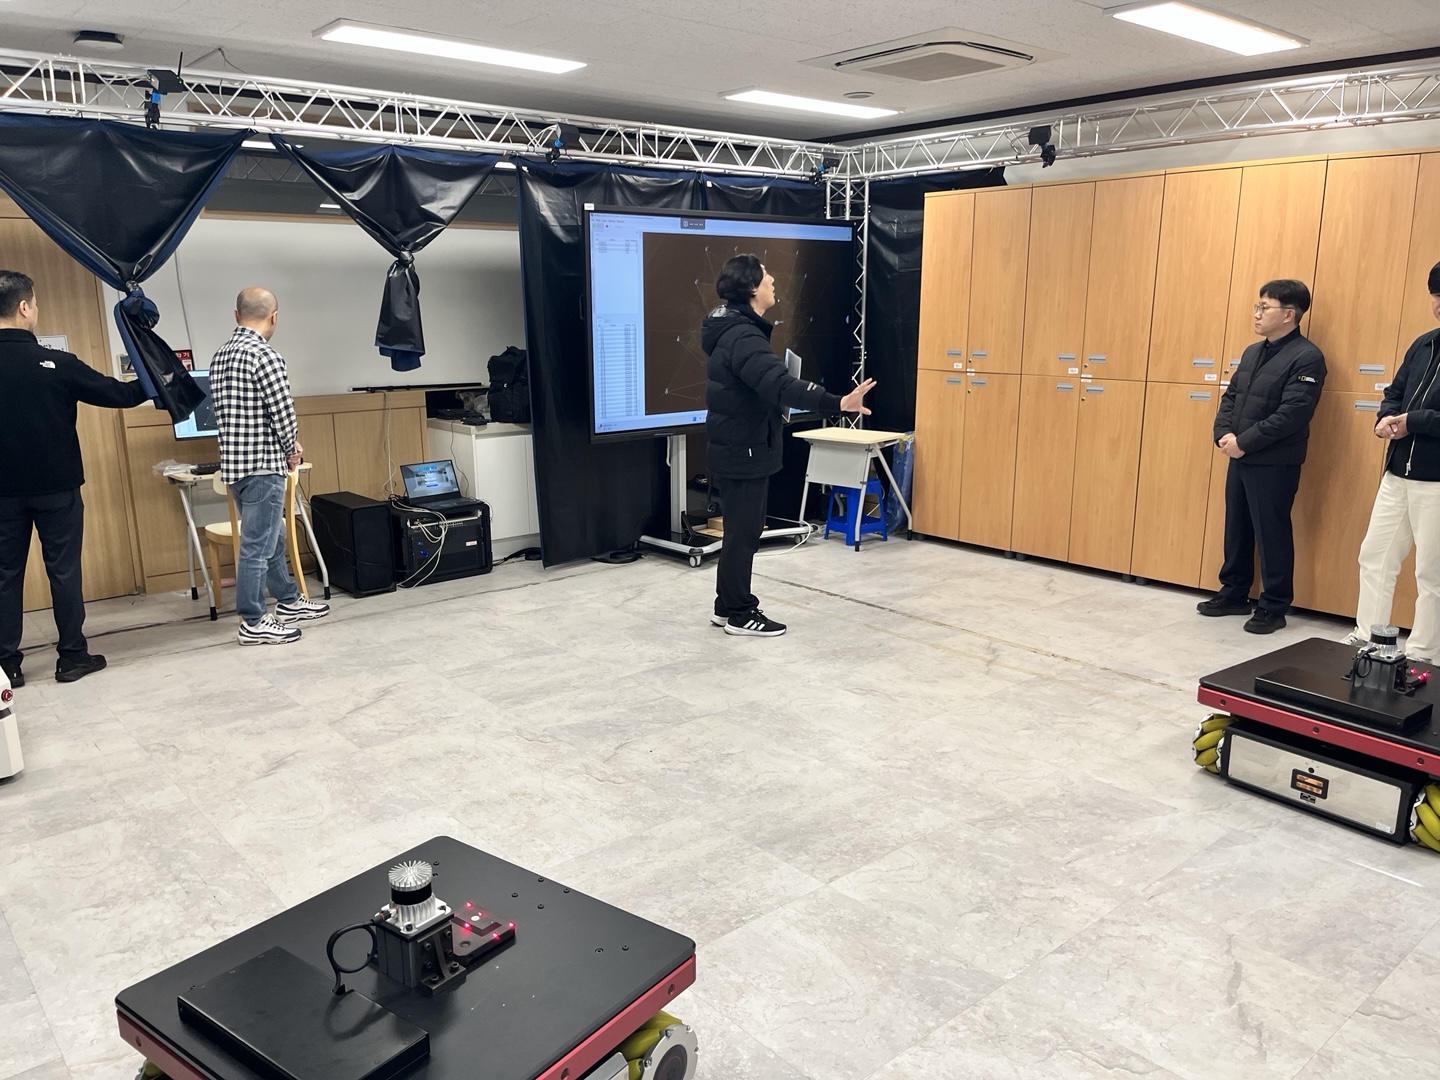
- Multiple Mobile Robot Control Simulation based on XR
- XR 기반 다중 로봇 관제 시뮬레이터 및 관제 데모룸
- i-Tube No. 2510-E-0120
- NTIS No NFEC-2026-01-312283
- 설치기관 계명대학교산학협력단
- 주소 대구 달서구 신당동 1000
- 담당자 박지수 (T. 053-580-6283 )
- 매뉴얼
-
온라인* 본 장비는 온라인 예약이 불가하오니 장비사용 예약과 관련해서는
예약가능여부
장비 보유기관에 직접 문의 주시기 바랍니다. (장비 예약은 Zeus 시스템에서 회원가입후 예약가능)
장비정보
-
제작사
복합
-
모델 명
XR 기반 다중 로봇 관제 시뮬레이터 및 관제 데모룸
내용연수7년
-
구분
주장비
용도시험
-
표준 분류
데이터처리장비 > 하드웨어 > 달리 분류되지 않는 하드웨어
장비활용범위공동활용서비스
-
취득일
2025-10-30
취득금액398,000,000원
-
인증정보
없음
-
기능
IR 센서와 동기화된 영상 캡처 장치를 사용하여 로봇의 정확한 공간 위치를 추정하고 다중 로봇 관제를 지원함.
실제 물류창고와 같은 환경을 확장 현실(XR) 환경으로 구축하여 현실과 가상의 멥핑을 지원함.
다양한 디지털 트윈 환경을 구축하여 다중 로봇의 관제 소프트웨어 테스트 및 주행 알고리즘 검증에 활용됨.
로봇 경로 계획, 회피계획 등을 수행하기 위한 환경 지도 로딩 및 생성 기능을 제공함. -
장비 상세설명
본 장비는 IR 센서 및 동기화된 영상 캡처 장치를 핵심 기반으로 하며, 이를 이용해 로봇에 장착된 센서를 인식하고 로봇들의 공간상 정확한 위치를 정밀하게 추정하는 임무를 수행함.
이로써 AMR 적용 대상 공정을 실제와 같은 가상공간(디지털 트윈)으로 구현하여 시간과 공간의 제약 없이 다중 AMR 적용에 대한 주행 알고리즘 및 충돌 회피 핵심 기술 개발을 통한 기업 기술지원을 가능하게 함.
특히, 물류 이송 공정에서 다중 AMR을 효율적으로 운영하기 위해 확장 현실(XR) 환경에서 사전 검증을 필수적으로 수행할 수 있게 함.
궁극적으로 AMR 핵심 기술인 주행 제어, 장애물 회피, 다중제어에 대한 기업지원을 통해 신규 AMR 개발 기간 및 비용을 혁신적으로 절감하는 데 기여함.
이용안내
-
사용형태
기관의뢰
설치형태고정형
-
사용료 형태
기타
장비 사용료[Hr] 100,000원
장비설명
본 장비는 XR 다중 로봇 통합관제 시뮬레이터이며, 스마트 이송물류 자율주행로봇 플랫폼 구축 사업의 과제 목적 달성을 위해 구축됨.
그 역할은 모션캡처 데이터를 기반으로 실제 로봇을 가상환경에 정확히 멥핑하여 다수의 AMR 운용에 필요한 다중 경로 계획 및 충돌 회피 통신 프로토콜을 개발하고 검증하는 데 있음.
시스템은 Nakama 서버를 활용하여 Master/Client 시뮬레이터를 운영하며, 분석/설계, 개발/단위 시험, 통합 시험/적용 등 개발 전반에 걸쳐 AMR 핵심 기술 개발이 지원됨.
장비 구성 및 성능
본 장비는 XR 기반 다중 로봇 관제 시뮬레이터 및 관제 데모룸이라는 통합 시스템이며, 모션캡처 시스템, 자율주행 로봇, 운영 서버, 그리고 XR 시뮬레이터 소프트웨어로 구성됩니다.
1. 모션캡처 시스템은 Impulse Camera 12 EA를 핵심으로 하며 222, 이 카메라는 960Hz 캡처 속도와 광학 해상도 3600*3600을 지원합니다.
또한 Impluse Server Computer 1 EA 및 Multi LED Board를 통해 최대 8개의 Active LED Marker를 제어합니다.
2. 자율주행 로봇은 MW-200P (ZIO ROBOT) 2 EA를 기반으로 하며, 크기는 800 * 800 * 350 mm이고, 최대 페이로드는 200 kg, 최대 속도는 1.5m/s입니다.
로봇에는 3D Lidar (OS1-32(SR) Rev.7) 2 EA, IMU (MW-AHRSv2) 2 EA, RGBD Camera (Intel Realsense D435) 2 EA가 탑재되어 있습니다.
로봇 제어는 Intel Nuc 12 Pro i7 PC에서 Ubuntu 20.04 운영체제 및 ROS Noetic 프레임워크를 사용하여 이루어집니다.
3. 운영 서버는 GPU Cascade Lake Xeon 4U Server 급으로 구성되며 999, CPU는 Intel Xeon Gold 6248R, RAM 32GB, GPU는 Quadro RTX A6000 48GB의 고성능 제원을 가집니다.
시스템의 성능은 PhaseSpace Software Package(소프트웨어명)를 통해 실시간 모션 캡처를 지원하며, XR 기반 시뮬레이터 소프트웨어가 디지털 트윈 환경 구축 및 다중 AMR 주행 테스트, 장애물 회피/충돌 분석 기능을 제공합니다.
서울특별시 강남구 테헤란로 305 한국기술센터 2~7, 14층, 16~17층, 21층
i-Tube 대표문의 : 1811-9126 / KIAT 대표 콜센터 : 02-6009-3000
Copyrightⓒ 2020 KIAT All rights reserved.
