
 맞춤추천



공동활용장비

- 장비찾기
- 공동활용장비
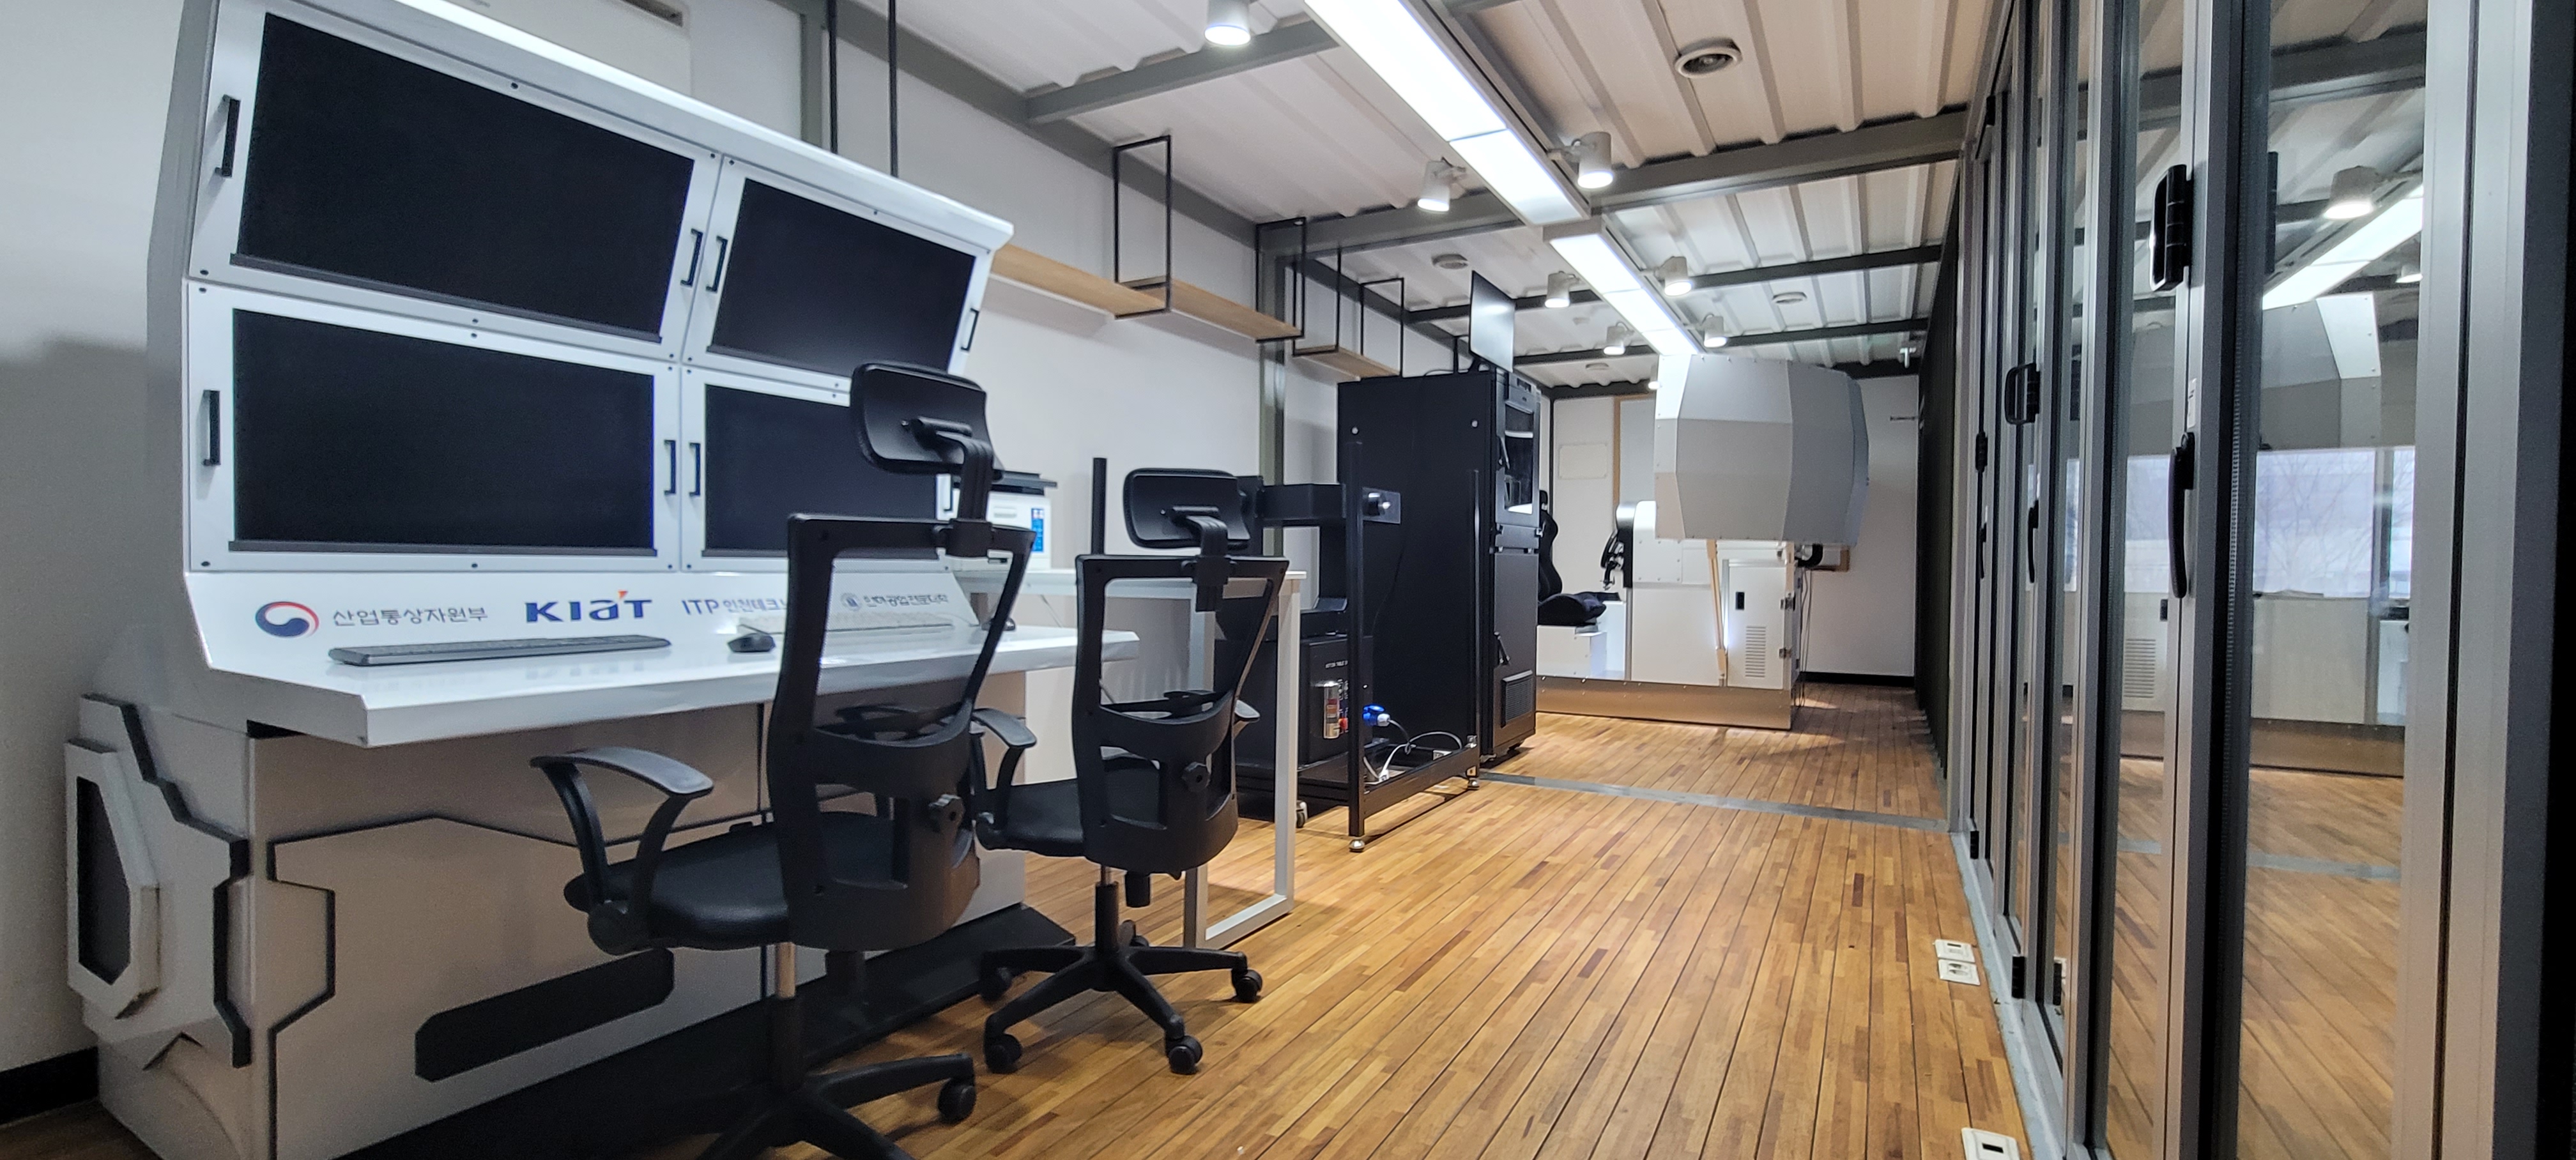
- HILS based PAV component performance test system equipment
- HILS 기반 PAV 부품 성능 시험 시스템 장비
- i-Tube No. 2410-D-0349
- NTIS No NFEC-2025-11-309664
- 설치기관 인하공업전문대학산학협력단
- 주소 인천광역시 연수구 갯벌로 12 (송도동, 시험생산동)
- 담당자 박기식 (T. )
- 매뉴얼
-
온라인* 본 장비는 온라인 예약이 불가하오니 장비사용 예약과 관련해서는
예약가능여부
장비 보유기관에 직접 문의 주시기 바랍니다. (장비 예약은 Zeus 시스템에서 회원가입후 예약가능)
장비정보
-
제작사
(주)팔네트웍스
-
모델 명
HILS 기반 PAV 부품 성능 시험 시스템 장비
내용연수5년
-
구분
주장비
용도시험
-
표준 분류
전기/전자장비 > 측정시험장비 > 달리 분류되지 않는 측정시험장비
장비활용범위공동활용서비스
-
취득일
2024-10-21
취득금액1,065,000,000원
-
인증정보
없음
-
기능
HILS 기반 PAV 성능 시험 시스템 장비는 4가지의 구성 요소로 통합되어 다음과 같은 기능 수행함.
1. HILS 동역학 SW 콘솔 - PAV/UAM 기체의 6Dof 동역학 모델링을 구현하여 비행체를 수학적으로 묘사하는 기능을 가짐.
2. PAV 유인 운동 모델 검증 장치 - PAV/UAM을 가상으로 조종할 수 있도록 지원하며, 비행운용성 및 조종성을 판단할 수 있는 기능을 제공함.
3. HILS 모션 테이블 장치 -PAV 비행제어장치에 운동효과를 주어 센서등의 작동 상태 및 신뢰성을 테스트 할 수 있는 기능을 제공함.
4. PAV 관제 SW 콘솔 - PAV/UAM 기체의 관제 SW가 탑제되어 비행체 모니터링 관련 SW 개발을 지원함. -
장비 상세설명
1. 장비 사용 목적
PAV/UAM 자세 변화 및 기후 환경(고/저온)에 따른 성능 변화, 오프라인 시뮬레이션에서 분석하기 어려운 PAV/UAM 시스템 내부의 복잡한 상호 작용 및 실시간 구현 시 나타날 수 있는 문제들에 대한 분석, 유인 조종 시 운용성 및 성능을 검증 등의 복합 시험이 가능하도록 제작됨.
2. 장비 구성 내용
가. 3축 모션 장비 1 Set
나. 동역학 모델링 PAV/UAM 시뮬레이터 1 Set
다. PAV/UAM HILS 연동 유인 운동모델 검증 환경 1 Set
라. 항공관제 및 시험 성능 모니터링 환경 1 Set
3. 장비 세부 규격
가. 동역학 모델링 PAV/UAM 시뮬레이터
- Matlab기반 6Dof 운동 모델링 SW 구현
- 국내 UAM 기업 운동 모델링 적용
- Matlab 6Dof 비행체 설정 UI 및 운동 모델링 설정
: 4, 6, 8-Motor 동력원 비행체, X8-Motor 동력원 비행체
: CG 설정, Motor 위치 설정, 공력 파라미터 설정
- 운동 모델링 GNSS 신호 발생기 연동
- 전체 장비 간 통합 통신 방법 UDP 통신
나. PAV/UAM HILS 연동 유인 운동 모델 검증 환경
- 기본적인 구조는 PAV/UAM 조종석 구조 묘사
- 동역학 모델링 PAV/UAM 시뮬레이터와 운동모델은 연동되며,
작동 시 지형 3D View 표시
- PAV/UAM 가상 비행 시뮬레이터 : 모의 비행훈련장치 시뮬레이터 FTD급
다. 3축 모션 장비
- 3축 BLDC 실시간 위치 제어
- 각축 각도 제어 정밀도 0.1 deg
- 각축 무한 회전
- 최대 각속도 720 deg/sec
- Roll, Pitch, Yaw 위치 및 각속도 명령(RS485 통신)
라. 항공관제 및 시험 성능 모니터링
- 비행 궤적 지도 표현, 비행경로 입력, 비행 이력 관리, 비행 성능 관리 기능
이용안내
-
사용형태
기관의뢰
설치형태고정형
-
사용료 형태
건별
장비 사용료[Hr] 100,000원
장비설명
PAV/UAM 자세 변화 및 기후 환경(고/저온)에 따른 성능 변화, 오프라인 시뮬레이션에서 분석하기 어려운 PAV/UAM 시스템 내부의 복잡한 상호 작용 및 실시간 구현 시 나타날 수 있는 문제들에 대한 분석, 유인 조종 시 운용성 및 성능을 검증 등의 복합 시험 지원 장비
장비 구성 및 성능
1. 3축 모션 테이블
- 내부 장비 탑재 공간 : W=500mm, H=500mm, D = 400mm
- 모션 구동 방식 : 3축 BLDC 위치제어(500W/Axis)
- 모션 구동 기어 : Backlash Zero
- 구동 전원 사양 : 220V AC, Noise Filter, BLDC 48V DC
- 위치 제어 사양 : 각 축당 위치 정밀도 0.1° 이하
- 구동 각속도 : max 720 deg/sec
- HILS Interface(통신) 사양
1) Ethernet(UDP) 100Hz HILS interface – Protocol
2. 동역학 모델링 PAV 시뮬레이터
- 탑재 장비 구성 : 콘솔렉 기반 PC탑재, 조종용 Joystick, GNSS 시뮬레이터, 시뮬레이션 Host&PM
SW, Image Generator, 간이 GCS(Ground Control System)
- RT PC 사양 : LGA1151 9th Generation Intel® Core™ i7 Pentium®/Celeron® ATX with Triple
- 시뮬레이터 SW 사양 : 1) Matlab Simulink 2) X-plane(5가지의 상용 PAV 모델링 제시)
- Host & PM SW 사양 :
1) 모의 계기 SW 적용, 모니터링 영상 SW 적용, 항법 검증용 관제 SW 탑재, 주요 Data 모니터링
3. HILS 연동 PAV 유인 운동모델 검증환경
- 외부 장비 사이즈 : W=1500mm, H=2000mm, D = 1500mm 기준
- 환경 모사 사양 : 60inch LCD 3ea Display
- 환경 모사 SW : X-plane, 3D Map
- 조종 입력 사양 : 3Axis Joystick input
서울특별시 강남구 테헤란로 305 한국기술센터 2~7, 14층, 16~17층, 21층
i-Tube 대표문의 : 1811-9126 / KIAT 대표 콜센터 : 02-6009-3000
Copyrightⓒ 2020 KIAT All rights reserved.
