
 맞춤추천



공동활용장비

- 장비찾기
- 공동활용장비
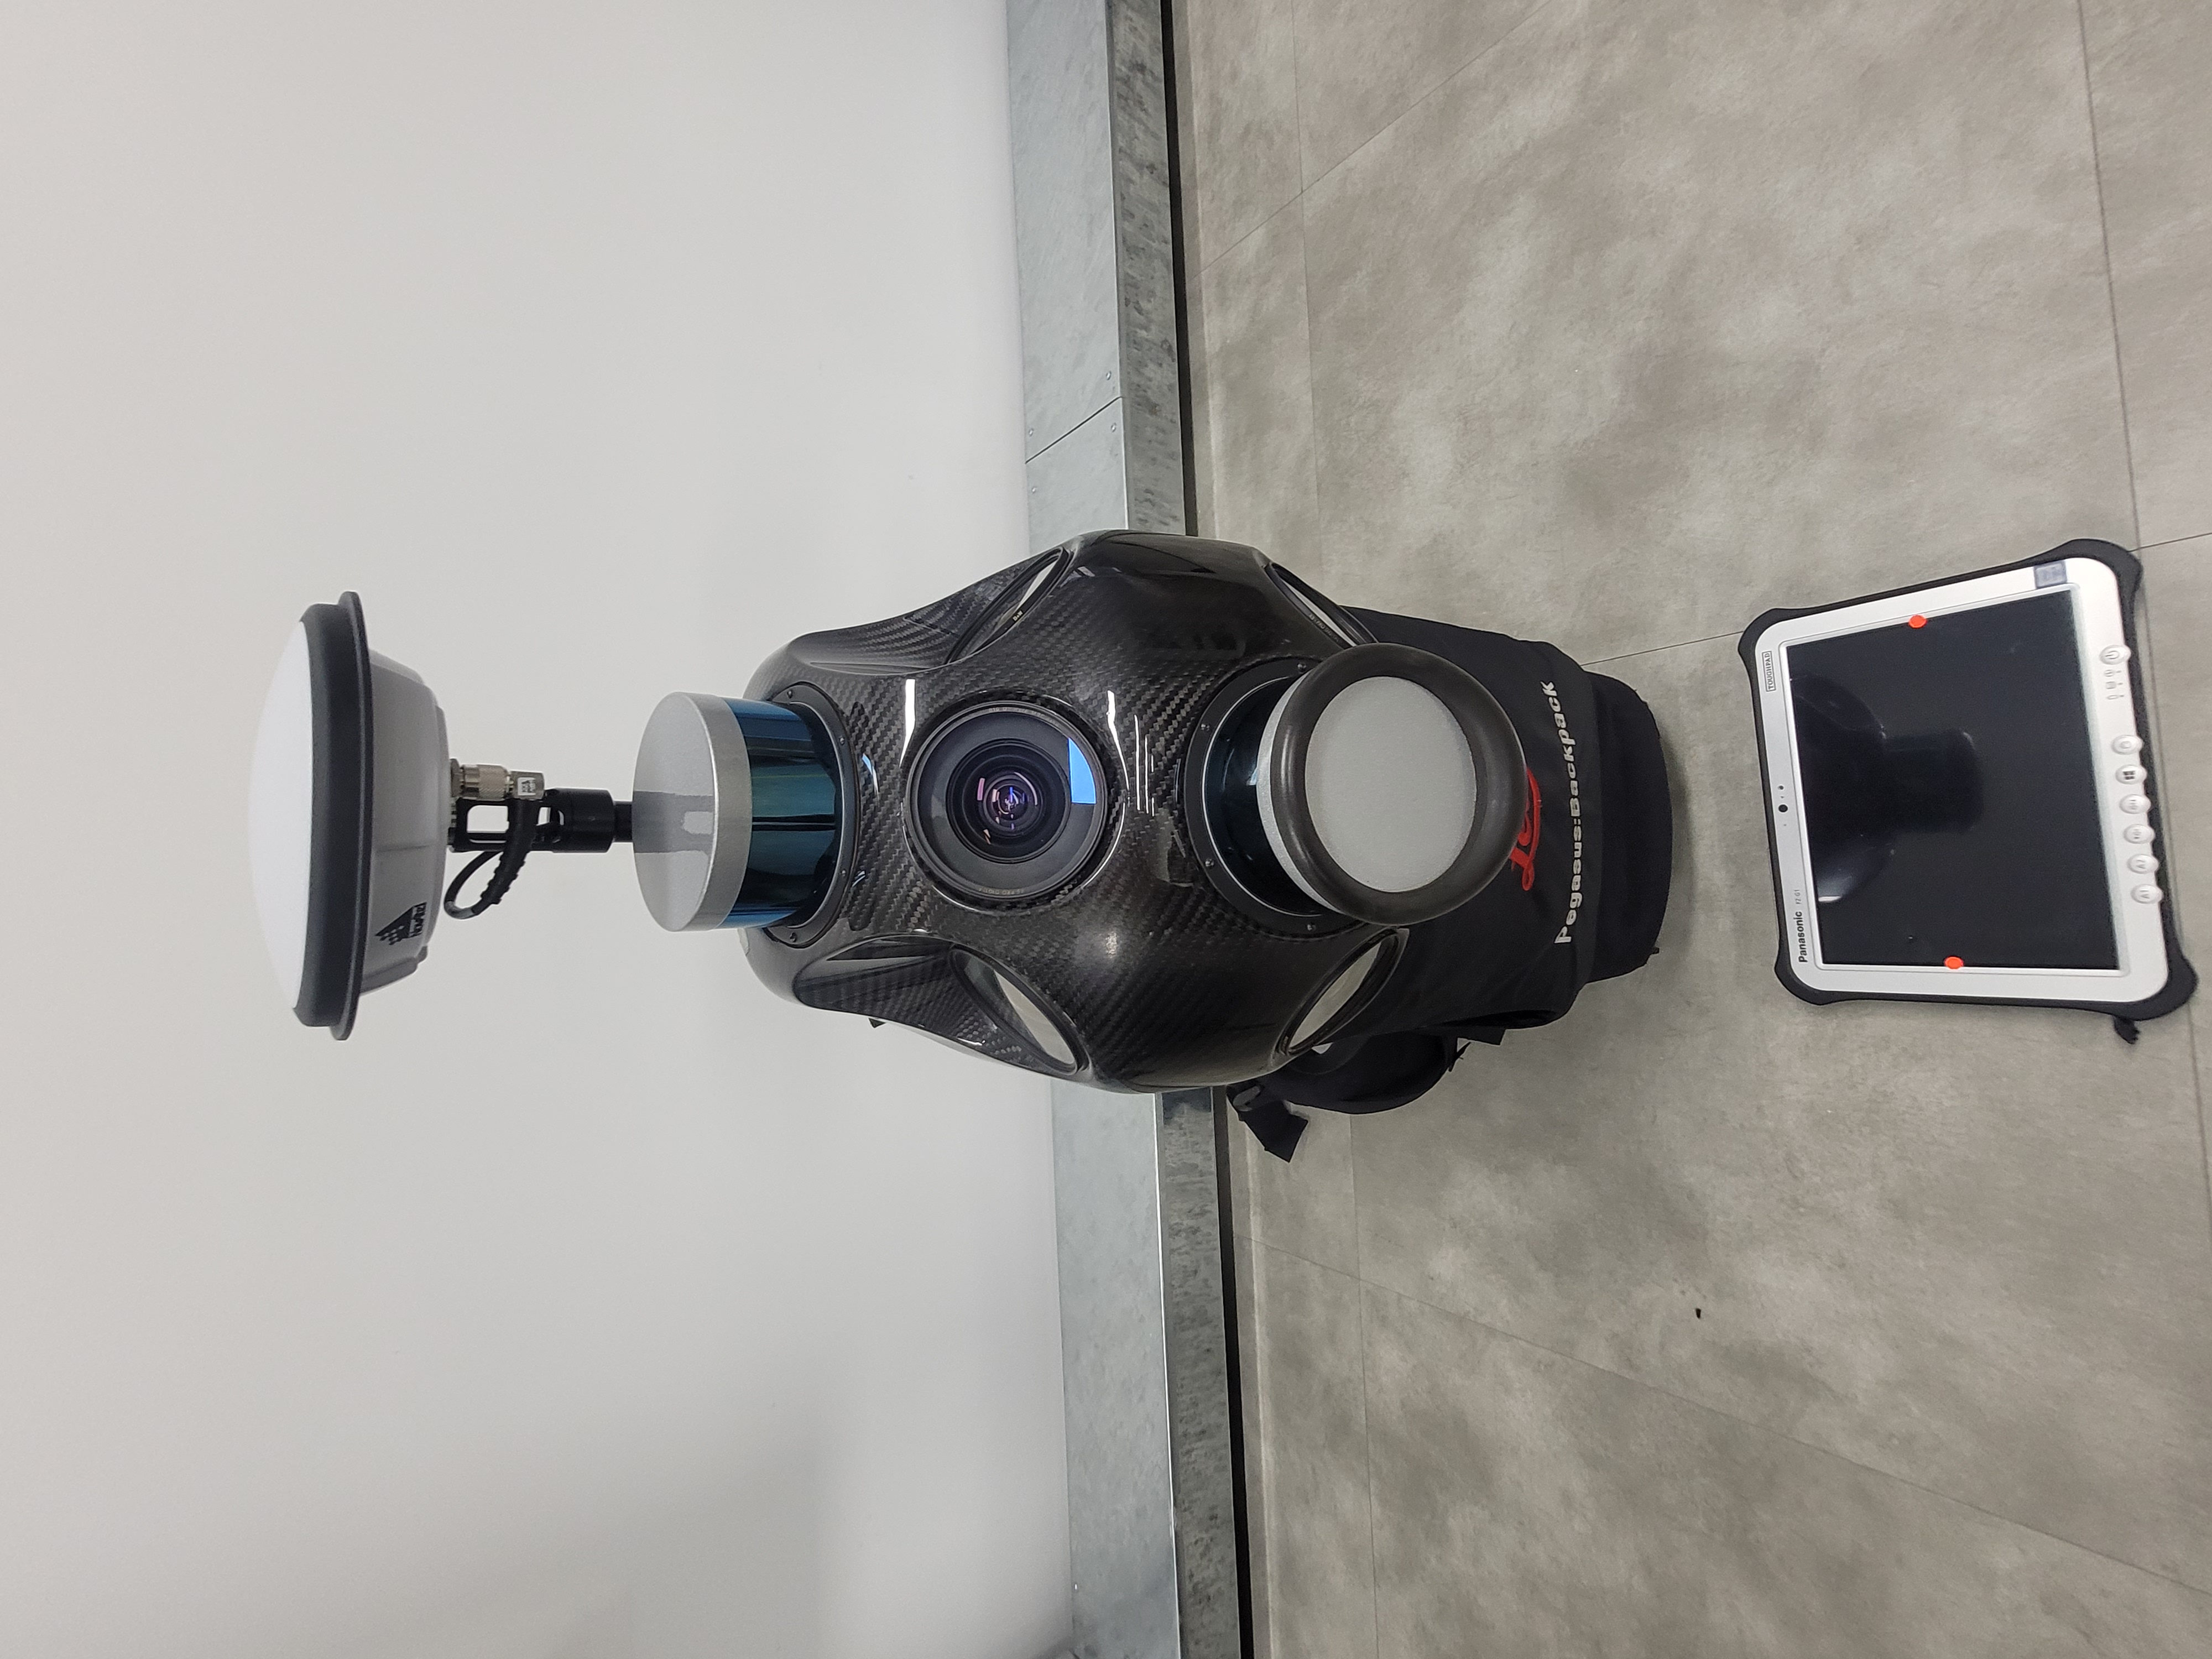
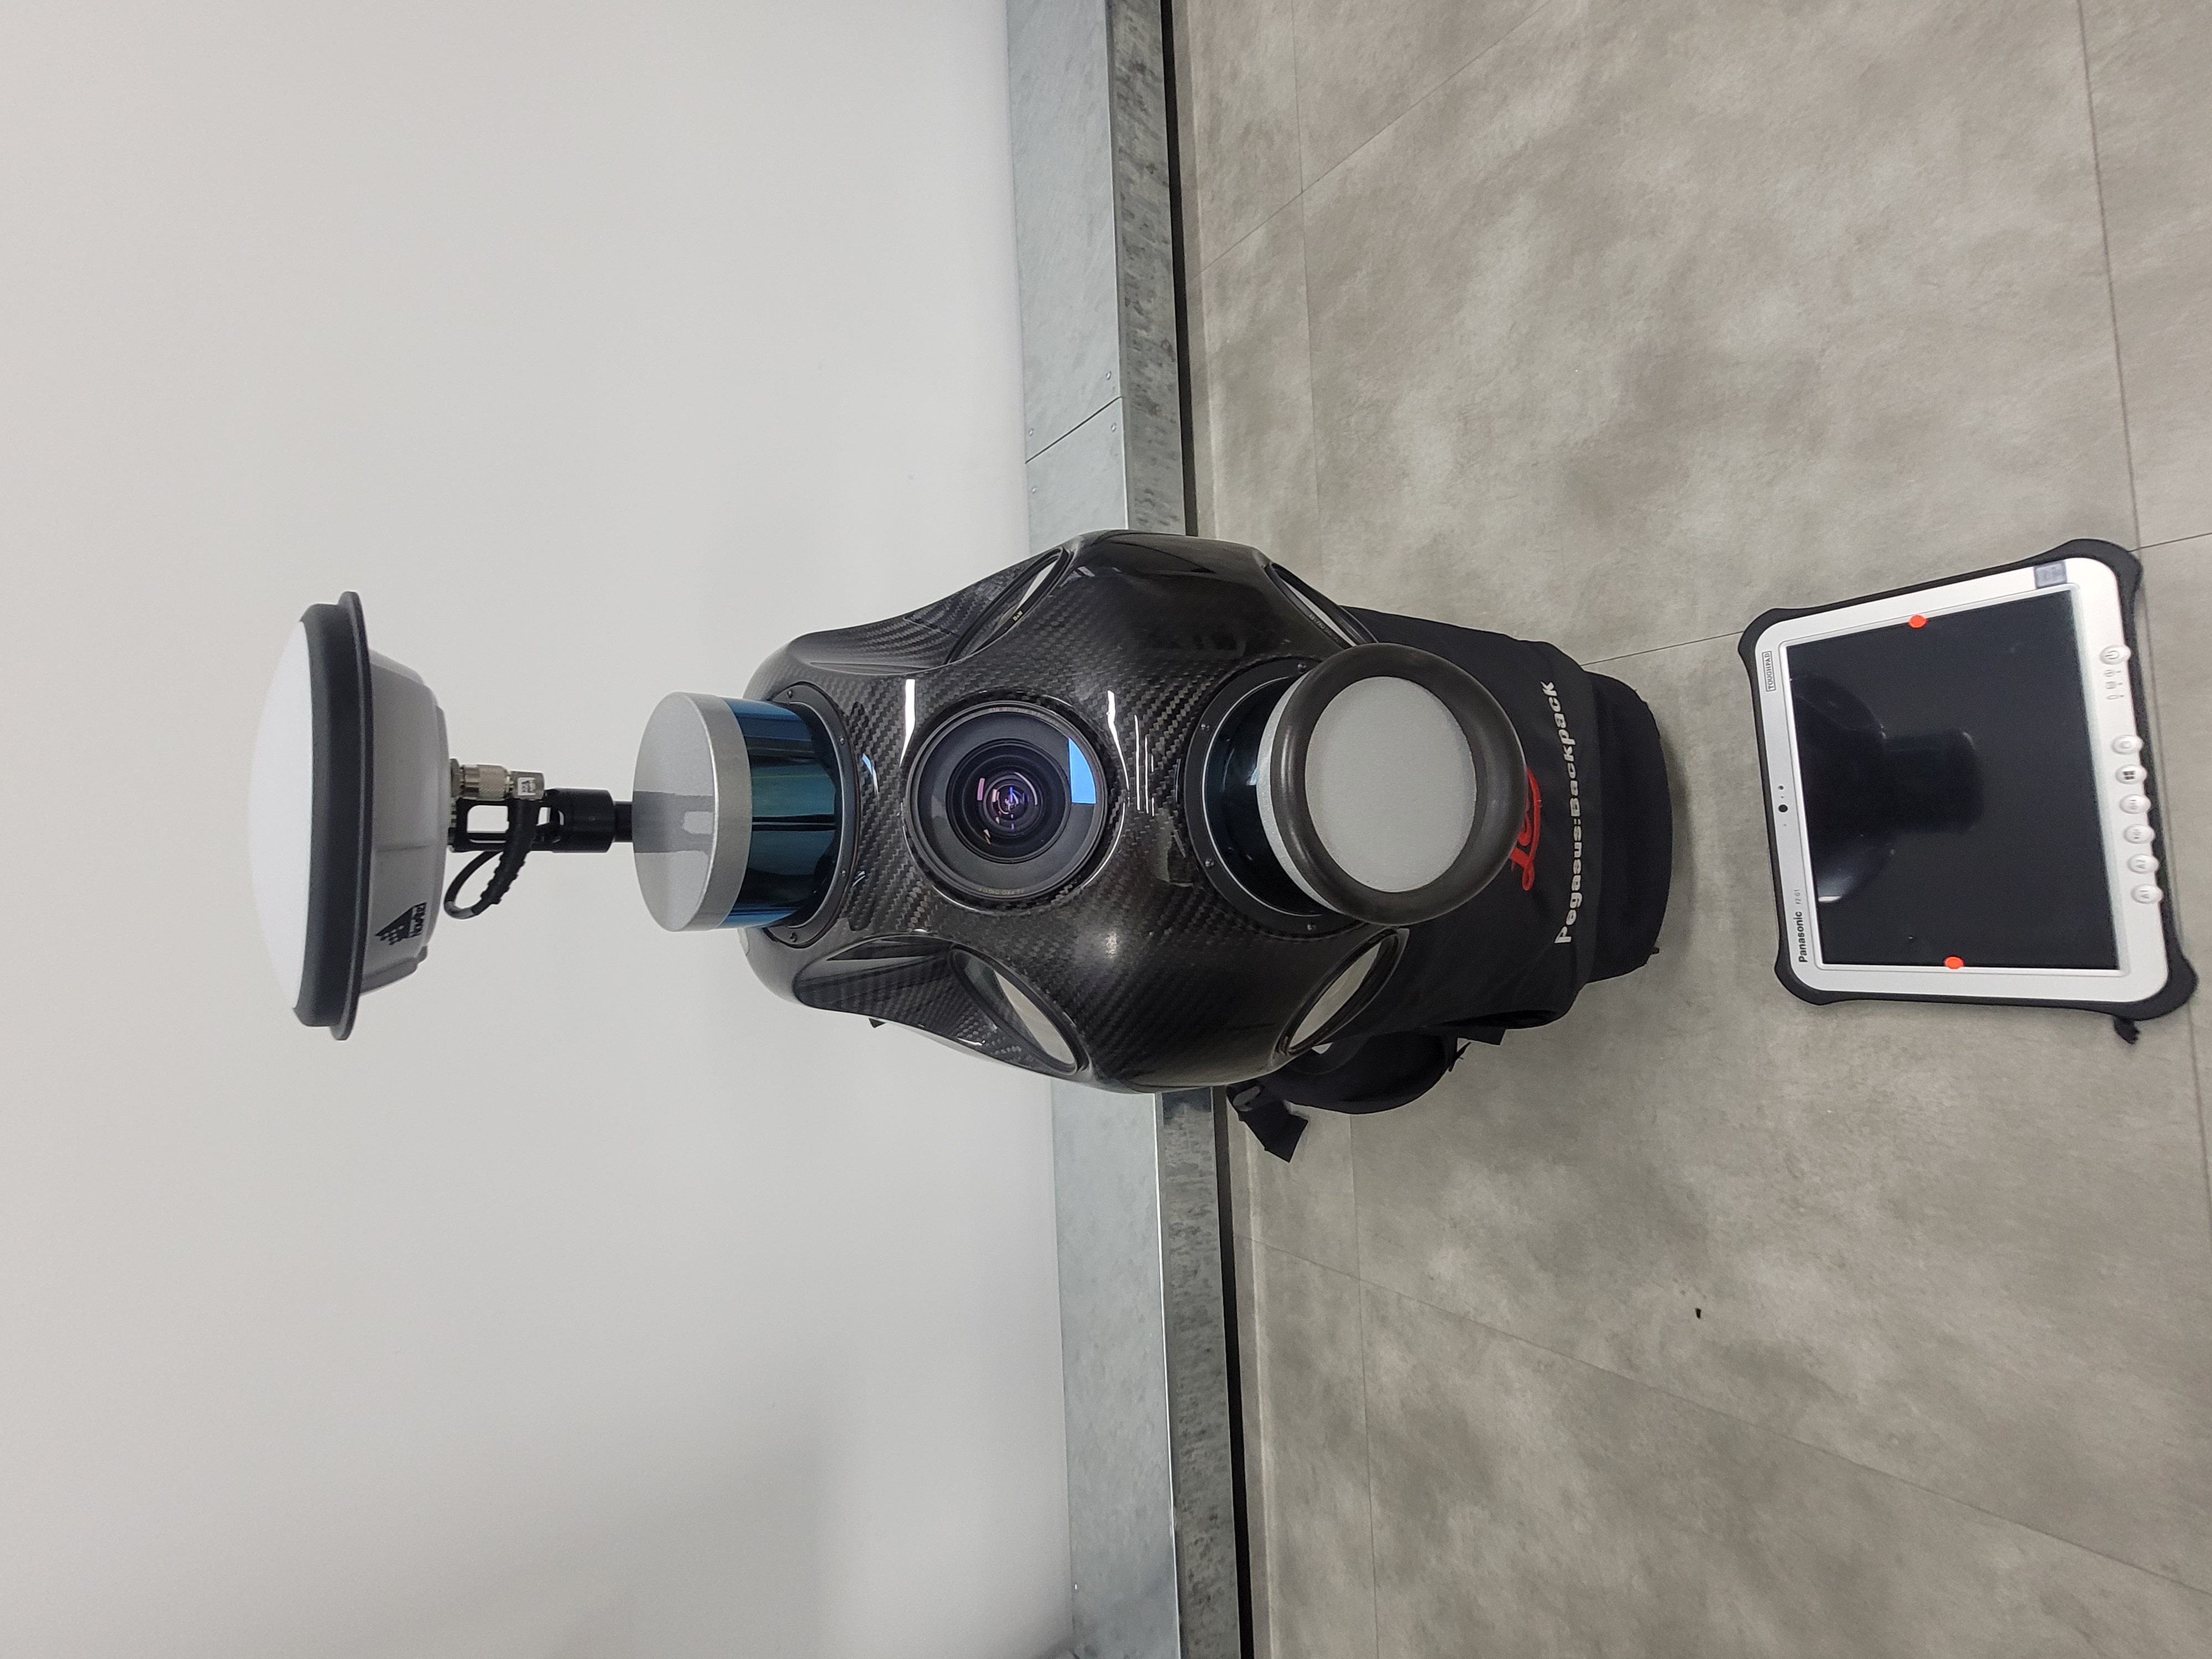

- Data acquisition system for creating virtual environment
- 가상 환경 생성용 데이터 수집 장비
- i-Tube No. 2412-E-0409
- NTIS No NFEC-2025-11-309915
-
설치기관
AI모빌리티기술센터-마곡(전략사업개발센터)
(한국산업기술시험원)

- 주소 서울특별시 강서구 마곡중앙8로5길 46 (마곡동)
- 담당자 홍성준 (T. 02-6959-5086 )
- 매뉴얼
-
온라인* 본 장비는 온라인 예약이 불가하오니 장비사용 예약과 관련해서는
예약가능여부
장비 보유기관에 직접 문의 주시기 바랍니다. (장비 예약은 Zeus 시스템에서 회원가입후 예약가능)
장비정보
-
제작사
(주)이노시뮬레이션
-
모델 명
Leica Pegasus: Backpack
내용연수10년
-
구분
주장비
용도시험
-
표준 분류
데이터처리장비 > 하드웨어 > 달리 분류되지 않는 하드웨어
장비활용범위공동활용서비스
-
취득일
2024-12-06
취득금액474,770,450원
-
인증정보
없음
-
기능
1) 멀티센서(카메라, 라이다, GNSS, IMU 센서) 기반 데이터 수집
2) 장시간 데이터 캡쳐 가능(4시간 이상 연속 데이터 수집이 가능)
3) 실외 환경 활용을 위한 방수·방진(IP52) 등급
4) 실시간 뷰어 및 제어
5) 높은 정확도 및 SLAM 기술 지원
6) 데이터 후처리 소프트웨어 제공(3D 모델 및 GIS/CAD 데이터 추출 지원)
7) 가상 환경 시뮬레이션 지원(로봇 주행 및 다양한 시나리오 테스트) -
장비 상세설명
1) 하드웨어 구성
멀티 카메라 - 고해상도 이미지 데이터를 동시에 취득하여 360° 환경 정보 획득
라이다 - 실내외 환경에서의 거리 데이터를 수집해 정밀 3D 포인트 클라우드 획득
GNSS, IMU 센서 - 실외에서 GNSS 기반 절대 위치, 실내에서는 IMU, SLAM 기반 추정
배터리(4시간 이상 연속 구동 가능) - 핫 스왑(Hot Swap) 기능을 통해 작업 중단 없이 배터리 교체 가능
산업용 PC(저전력) + 무선/유선 연결 - 데이터 로깅 및 제어, 실시간 모니터링이 가능
2) 데이터 후처리 및 변환 소프트웨어
스캔데이터 정합(Registration) 자동화 - 획득한 포인트 클라우드 간 자동 정합, 노이즈 제거 및 품질 향상
개인정보 보호 기능 - 영상·포인트 클라우드에서 인물·차량 번호판 자동 식별 후 삭제 혹은 블러 처리
다양한 포맷 지원 - 입력: LAS, PTS, E57, JPEG, OpenDrive 등 - 출력: OBJ, FBX, LAS, E57, ASCII, DXF, PTS, DGN 등
- GNSS/IMU 데이터 후처리: NMEA, KMZ 등
CAD/GIS 데이터 변환 - 3D 모델은 게임 엔진 또는 시뮬레이션 소프트웨어에서 활용 가능
3) 가상환경 시뮬레이션 및 시나리오 테스트
환경 모델링 기능 - 지도/도로/지형 데이터를 기반으로 실제와 유사한 3D 모델 생성
시나리오 생성 및 편집 - 차량/로봇/보행자/3D 객체를 드래그앤드롭으로 가상 공간에 배치
센서 모델링 - 카메라, 라이다, 레이더, 초음파, V2X, 조도 센서 등 다양한 센서의 실제 동작 형태를 가상 환경에서 재현
시스템 연동 및 동역학 모델 - CarSim, Matlab/Simulink 등 외부 동역학 모델과 연계, ROS 연계
이용안내
-
사용형태
기관의뢰
설치형태고정형
-
사용료 형태
시간별
장비 사용료[Hr] 107,000원
장비설명
이 장비는 사람이나 로봇이 착용(혹은 부착)하여 이동하면서, 주변 환경(내·외부)을 영상·점군·위치·자세(orientation) 정보를 통합 수집하는 역할을 합니다. 이를 통해 초정밀 지도를 만들거나, 3D 모델링 및 시뮬레이션에 활용할 수 있는 기초 데이터 세트를 확보할 수 있습니다.
역할: 건물 내부부터 복잡한 도심 환경까지 이동하면서 다각도의 데이터를 동시에 획득하여, 이후 다양한 플랫폼(시뮬레이터, CAD, GIS 등)에서 활용 가능한 3차원 공간 정보와 고정밀 지도를 생성하는 데 핵심 역할을 담당.
특징:
- 휴대성과 편의성: 웨어러블 형태로 누구나 손쉽게 착용 가능
- 실내외 통합 맵핑: GNSS가 닿지 않는 실내에서도 SLAM을 통해 연속적인 위치 추정
- 확장성: 후처리 소프트웨어 및 시뮬레이션 솔루션과 연계가 용이
장비 구성 및 성능
- 센서
카메라 센서, 라이다, IMU, GNSS, SPAN 센서로 구성되어 있으며,
이를 통해 로봇 주행 환경을 정밀하게 재현할 수 있음.
- 센서 구동부
실내외 끊김이 없는 수집을 위해 IP52 등급 이상, 배터리 용량 4
시간 이상을 지원함.
- 후처리용 소프트웨어
수집된 데이터의 후처리를 통해 GIS 및 CAD 데이터 추출이 가능
- 시뮬레이션 소프트웨어
가상환경, 동역학, 센서 모델링 툴, 시나리오 생성, 그래픽 렌더링
서울특별시 강남구 테헤란로 305 한국기술센터 2~7, 14층, 16~17층, 21층
i-Tube 대표문의 : 1811-9126 / KIAT 대표 콜센터 : 02-6009-3000
Copyrightⓒ 2020 KIAT All rights reserved.
