
 맞춤추천



공동활용장비

- 장비찾기
- 공동활용장비
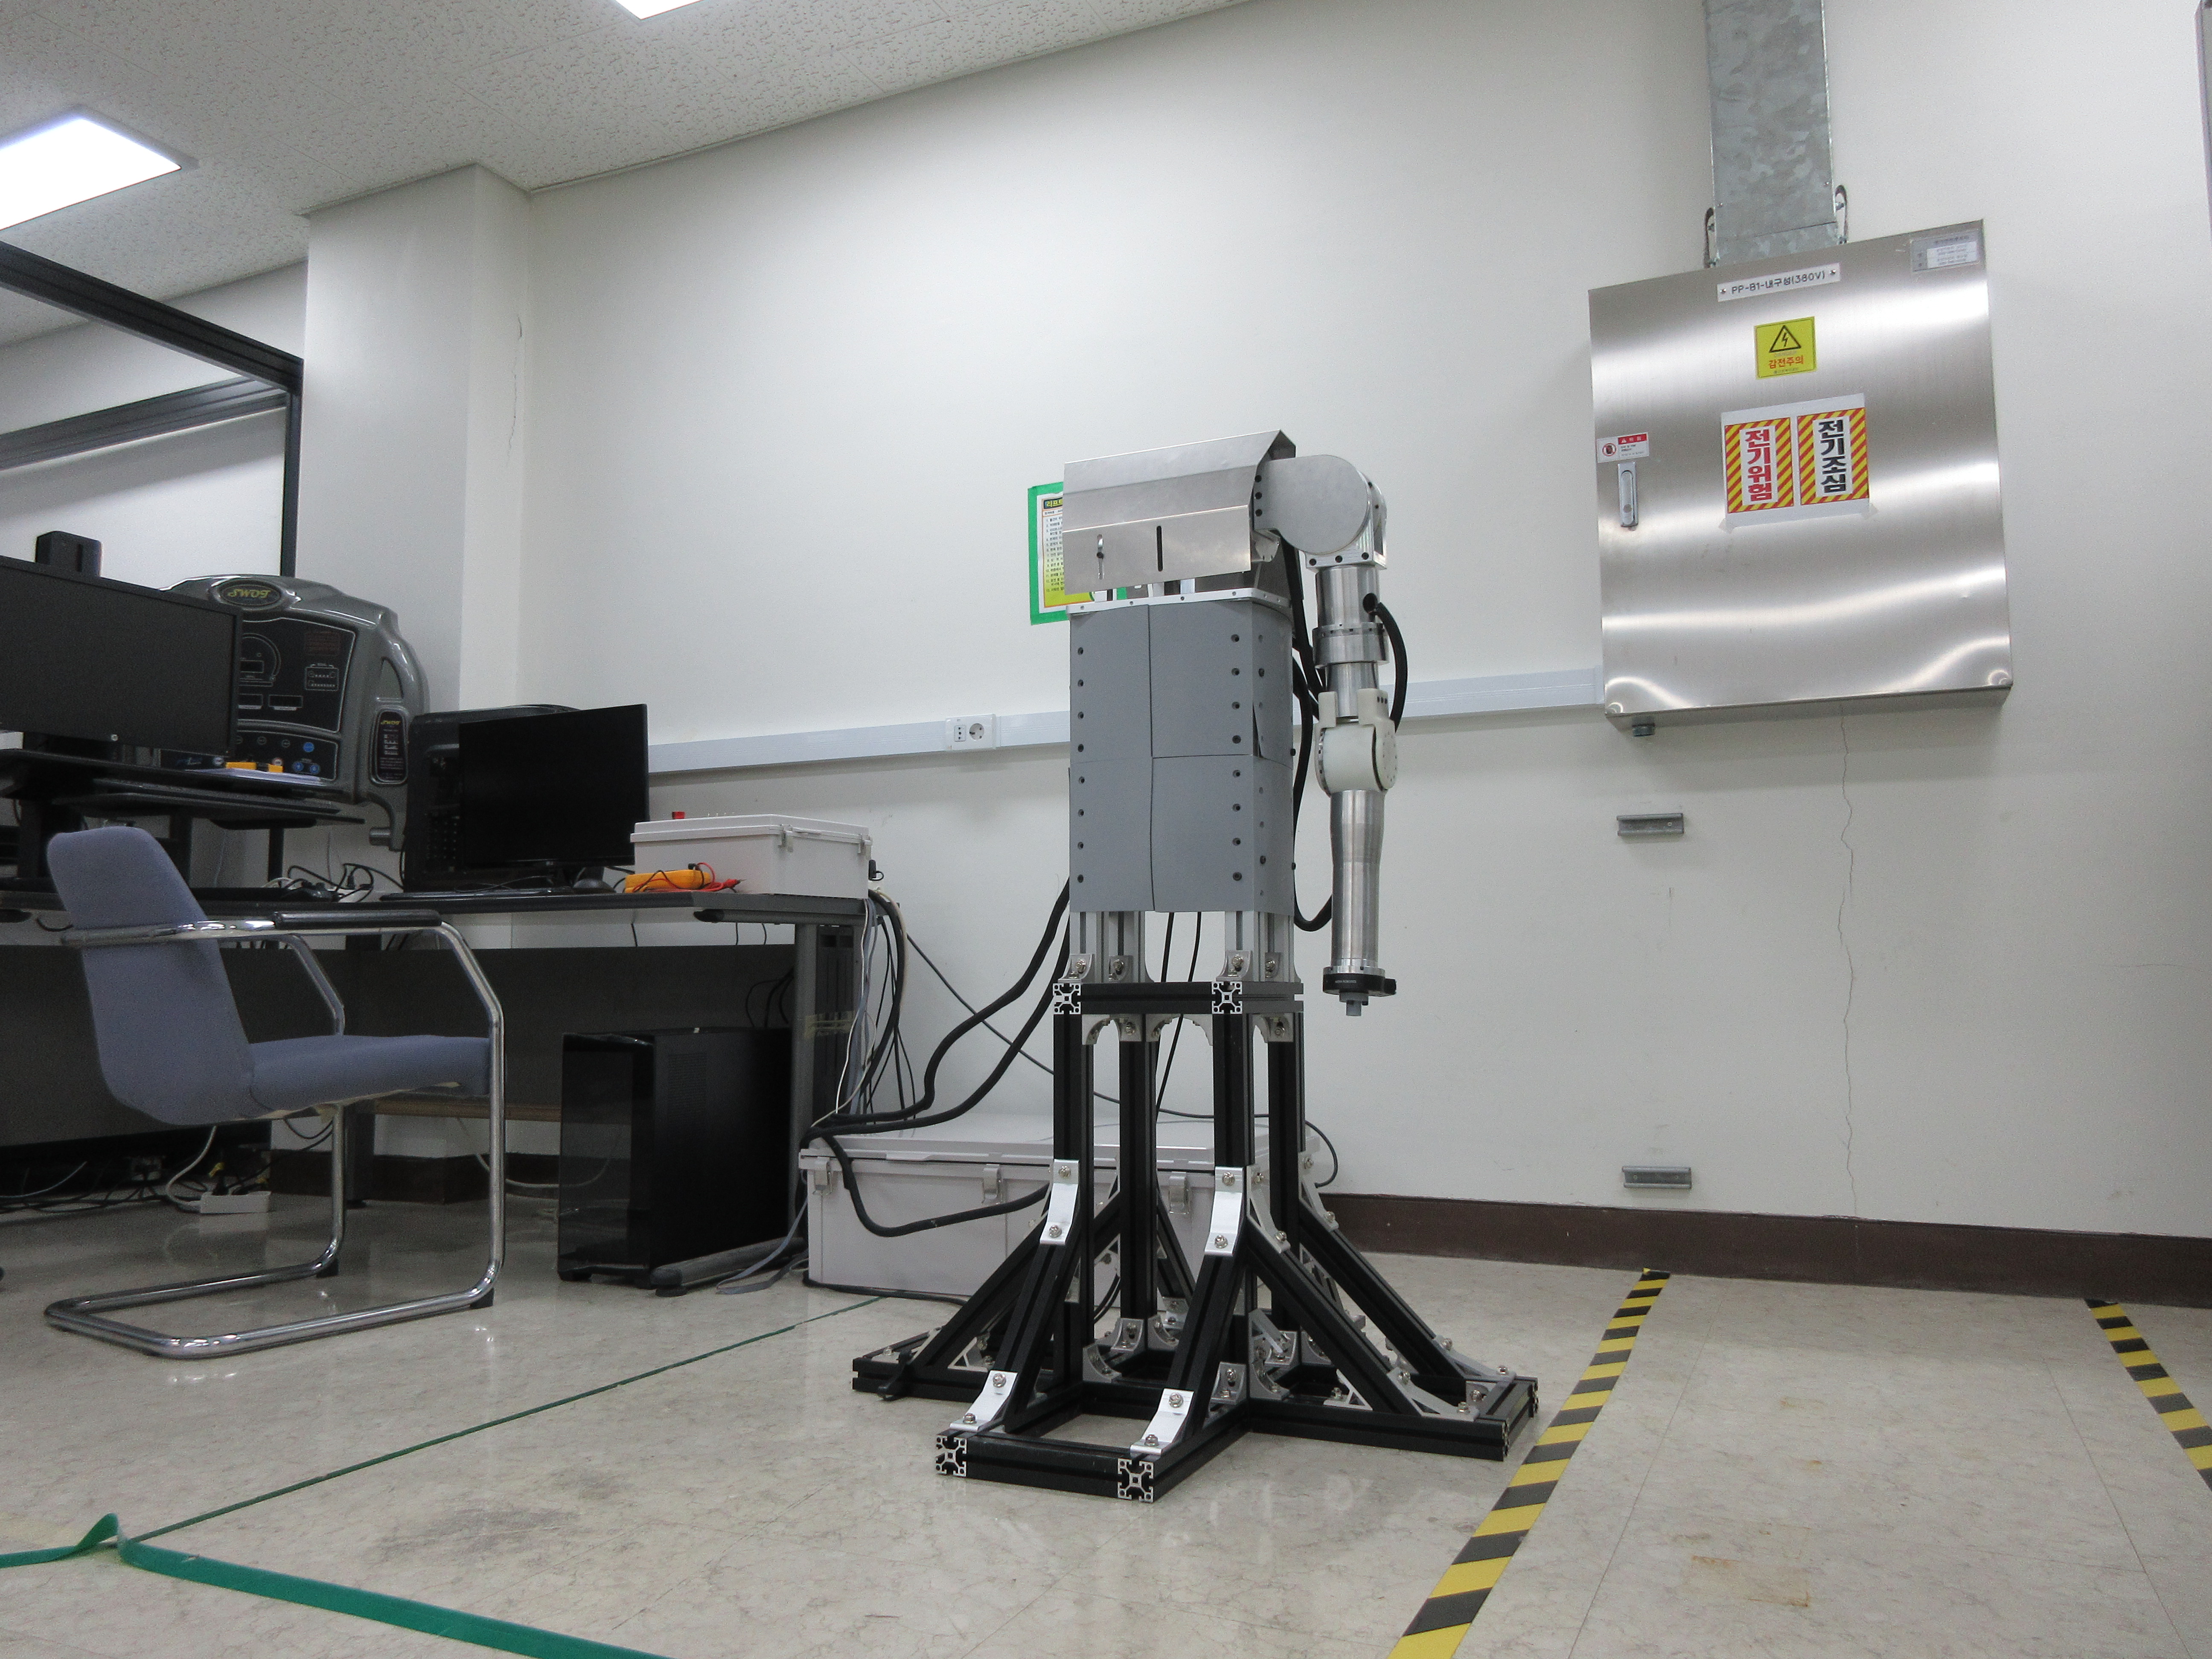
- Intelligent Prosthetic hand Test System
- 지능형 의수 시험장치 시스템(맞춤형)
- i-Tube No. 2504-D-0038
- NTIS No NFEC-2025-07-306848
- 설치기관 근로복지공단 재활공학연구소
- 주소 인천광역시 부평구 경인로10번길 26(구산동, 재활공학연구소)
- 담당자 황인호 (T. 032-500-0591 )
- 매뉴얼
-
온라인* 본 장비는 온라인 예약이 불가하오니 장비사용 예약과 관련해서는
예약가능여부
장비 보유기관에 직접 문의 주시기 바랍니다. (장비 예약은 Zeus 시스템에서 회원가입후 예약가능)
장비정보
-
제작사
세종대학교 산학협력단
-
모델 명
KOREC_EXO2
내용연수7년
-
구분
주장비
용도시험
-
표준 분류
전기/전자장비 > 측정시험장비 > 달리 분류되지 않는 측정시험장비
장비활용범위공동활용서비스
-
취득일
2025-04-22
취득금액260,000,000원
-
인증정보
없음
-
기능
- 평가 대상 로봇의 사용 시나리오를 구현하는 시험 동작 수행
- 평가 대상 로봇과 결합된 상태에서 정밀도 높은 시험 동작 반복 수행
- 궤적 추종 중 구동 토크 계산
- 착용 로봇 또는 재활 로봇의 물리적 보조 또는 방해를 정량적으로 분석 -
장비 상세설명
상지 더미 로봇은 상지 재활 로봇 및 착용형 보조 로봇의 물리적 성능을 정량적이고 객관적으로 평가하기 위한 시험 플랫폼으로 개발되었다. 해당 장비는 실제 환자 또는 사용자를 대체하여 평가 대상 로봇이 사용되는 시나리오를 반복적으로 재현할 수 있도록 설계되었으며, 이를 통해 시험의 재현성과 신뢰성을 확보할 수 있다. 특히, 더미 로봇의 구동 중 관절 궤적, 구동 토크 등의 정보를 수집하여 분석함으로써, 평가 대상 로봇의 성능을 소모 에너지 저감, 보조 토크 프로파일 등 다양한 지표로 정량화 할 수 있다.
이용안내
-
사용형태
기관의뢰 직접사용
설치형태고정형
-
사용료 형태
시간별
장비 사용료[Hr] 100,000원
장비설명
상지 더미 로봇은 상지 재활 로봇 및 착용형 보조 로봇의 물리적 성능을 정량적이고 객관적으로 평가하기 위한 시험 플랫폼으로 개발되었다. 해당 장비는 실제 환자 또는 사용자를 대체하여 평가 대상 로봇이 사용되는 시나리오를 반복적으로 재현할 수 있도록 설계되었으며, 이를 통해 시험의 재현성과 신뢰성을 확보할 수 있다. 특히, 더미 로봇의 구동 중 관절 궤적, 구동 토크 등의 정보를 수집하여 분석함으로써, 평가 대상 로봇의 성능을 소모 에너지 저감, 보조 토크 프로파일 등 다양한 지표로 정량화 할 수 있다.
장비 구성 및 성능
1. 장비의 구성 및 제원
ㅇ 인간형 상지 더미로봇
ㅇ 4 자유도 관절 구성: 3 능동 자유도 어깨(shoulder abduction/adduction, flexion/extension, internal/external rotation), 1 능동 자유도 팔꿈치(elbow flexion/extension)
ㅇ 로봇제어부, 모터구동부, PC, PC용 GUI(관절 경로, 관절 구동 토크, 경로제어 정확도, 말단 상호작용력 표시 등)
ㅇ 상지외골격 운용 SW-V1
ㅇ 물리적 비상 정지 버튼 구비
2. 성능
ㅇ 인간형 상지 더미로봇
ㅇ 최대 2kg 가반하중
ㅇ 4자유도 관절구성: 3 능동 자유도 어깨, 1 능동 자유도 팔꿈치
ㅇ 동작 반복 정밀도 percentile RMS 오차 2° 미만(단독 및 외골격 로봇)
ㅇ 재활로봇 및 근력 보조 착용로봇 성능 평가 지표 산출 소프트웨어
ㅇ 재활 환자 관절의 특이적 거동 동적 특성 모사 기능
ㅇ 평가 대상 맞춤 작업 동작 생성
ㅇ 관절사양(ROM): (1) 어깨: flextion/extension: -180~180도, (2) abduction/abduction: -5~100도, (3) 어깨: internal/external rotation: -180~180도, (4) 팔꿈치: flexion/extension: 0~100도
ㅇ 최대 관절 각속도: (1) 어깨: flextion/extension: 25 rpm 이상, (2) 어깨: abduction/abduction: 4rpm 이상, (3) 어깨: internal/external rotation: 4 rpm 이상, (4) 팔꿈치: flexion/extension: 25 rpm 이상
ㅇ 최대 관절 토크: (1) 어깨: flextion/extension: 40 Nm 이상, (2) 어깨: abduction/abduction: 5 Nm 이상, (3) 어깨: internal/external rotation: 10 Nm 이상, (4) 팔꿈치: flexion/extension: 18 N
서울특별시 강남구 테헤란로 305 한국기술센터 2~7, 14층, 16~17층, 21층
i-Tube 대표문의 : 1811-9126 / KIAT 대표 콜센터 : 02-6009-3000
Copyrightⓒ 2020 KIAT All rights reserved.
