
 맞춤추천



공동활용장비

- 장비찾기
- 공동활용장비
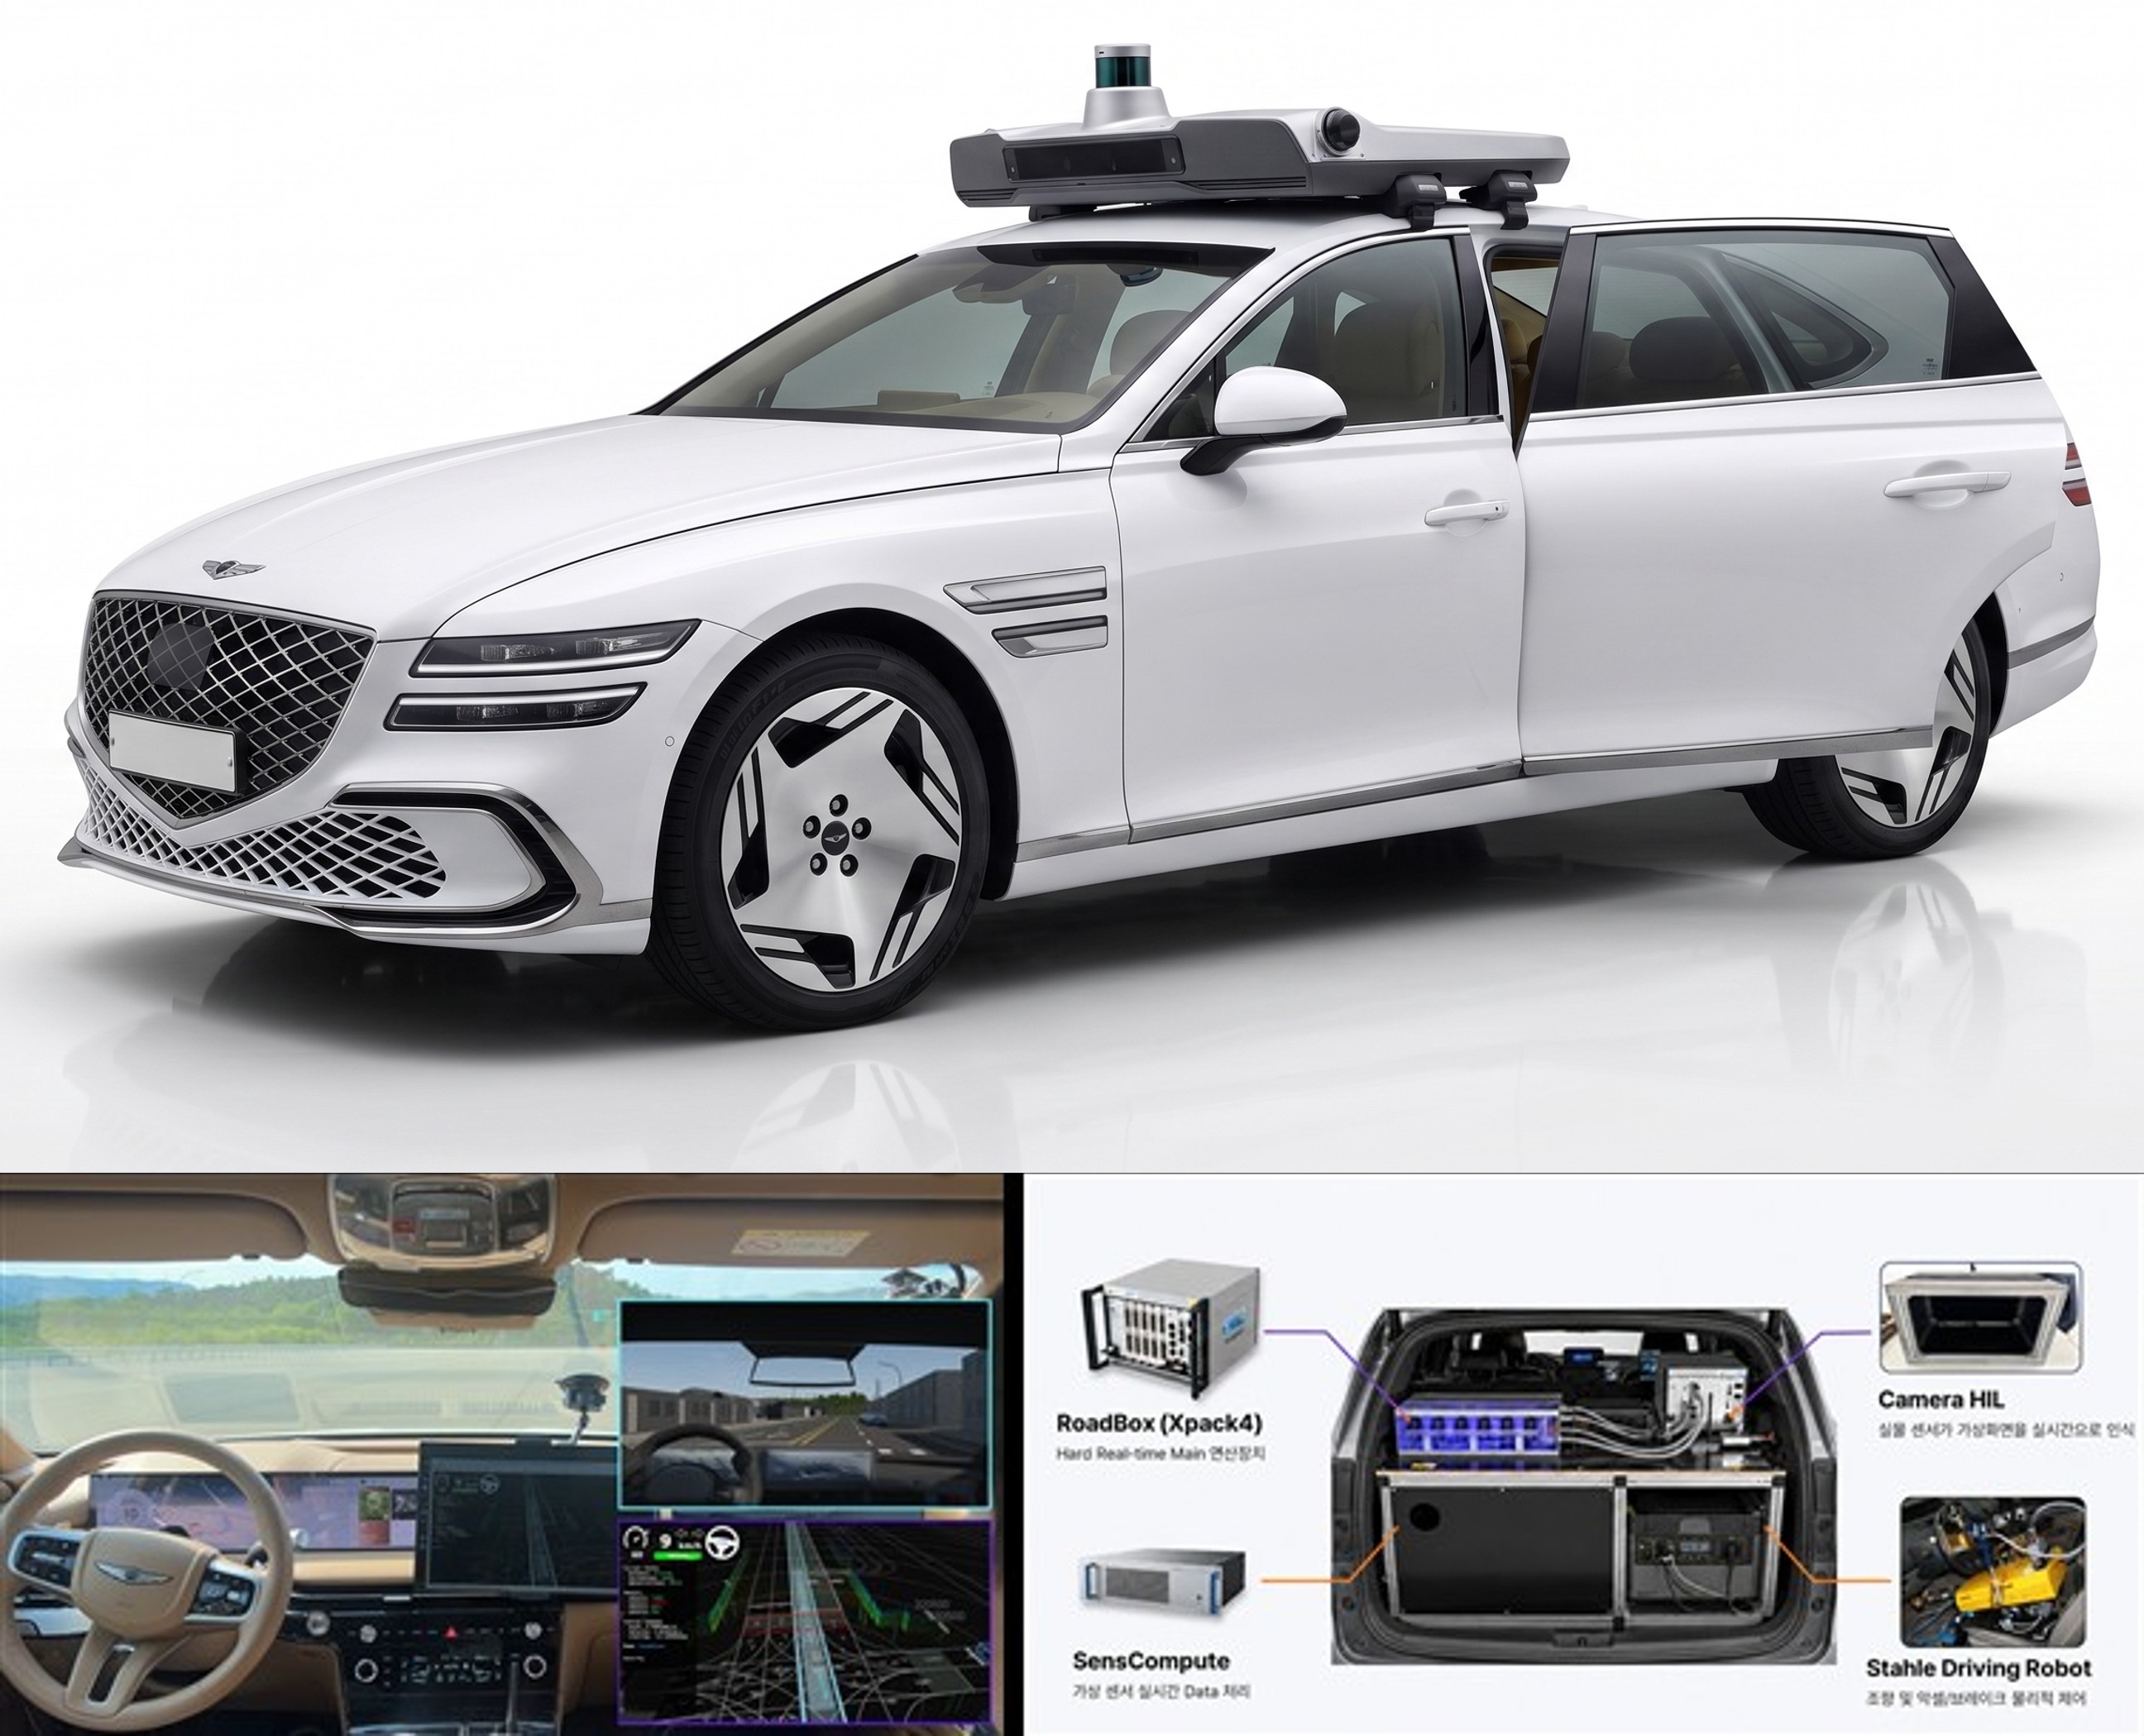
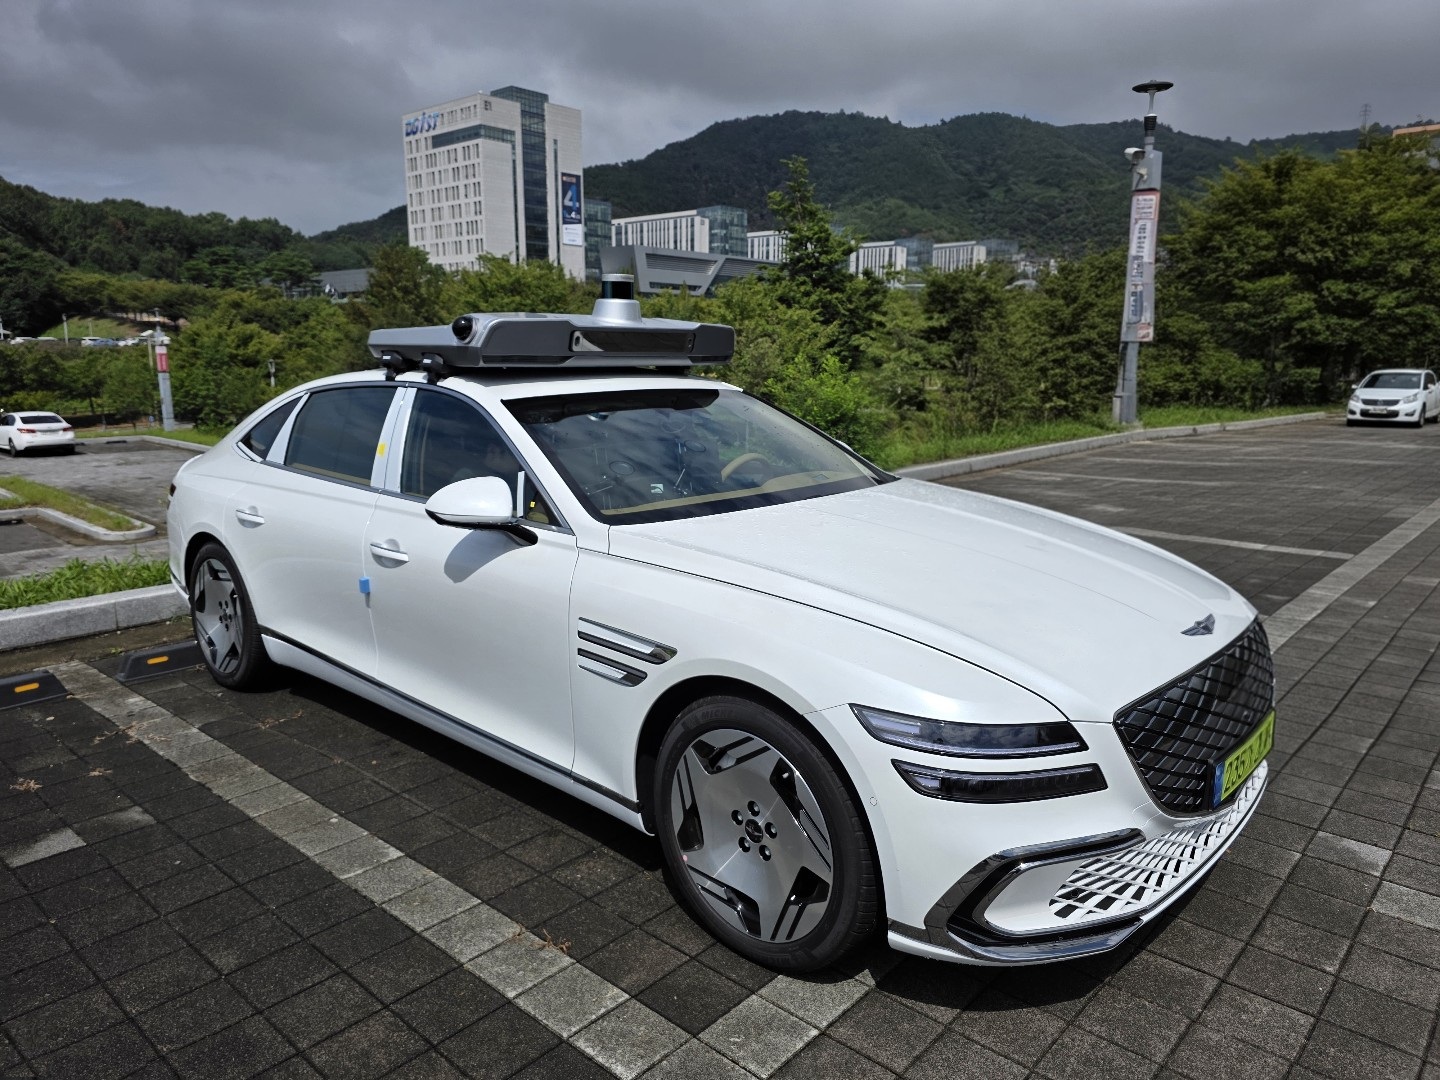
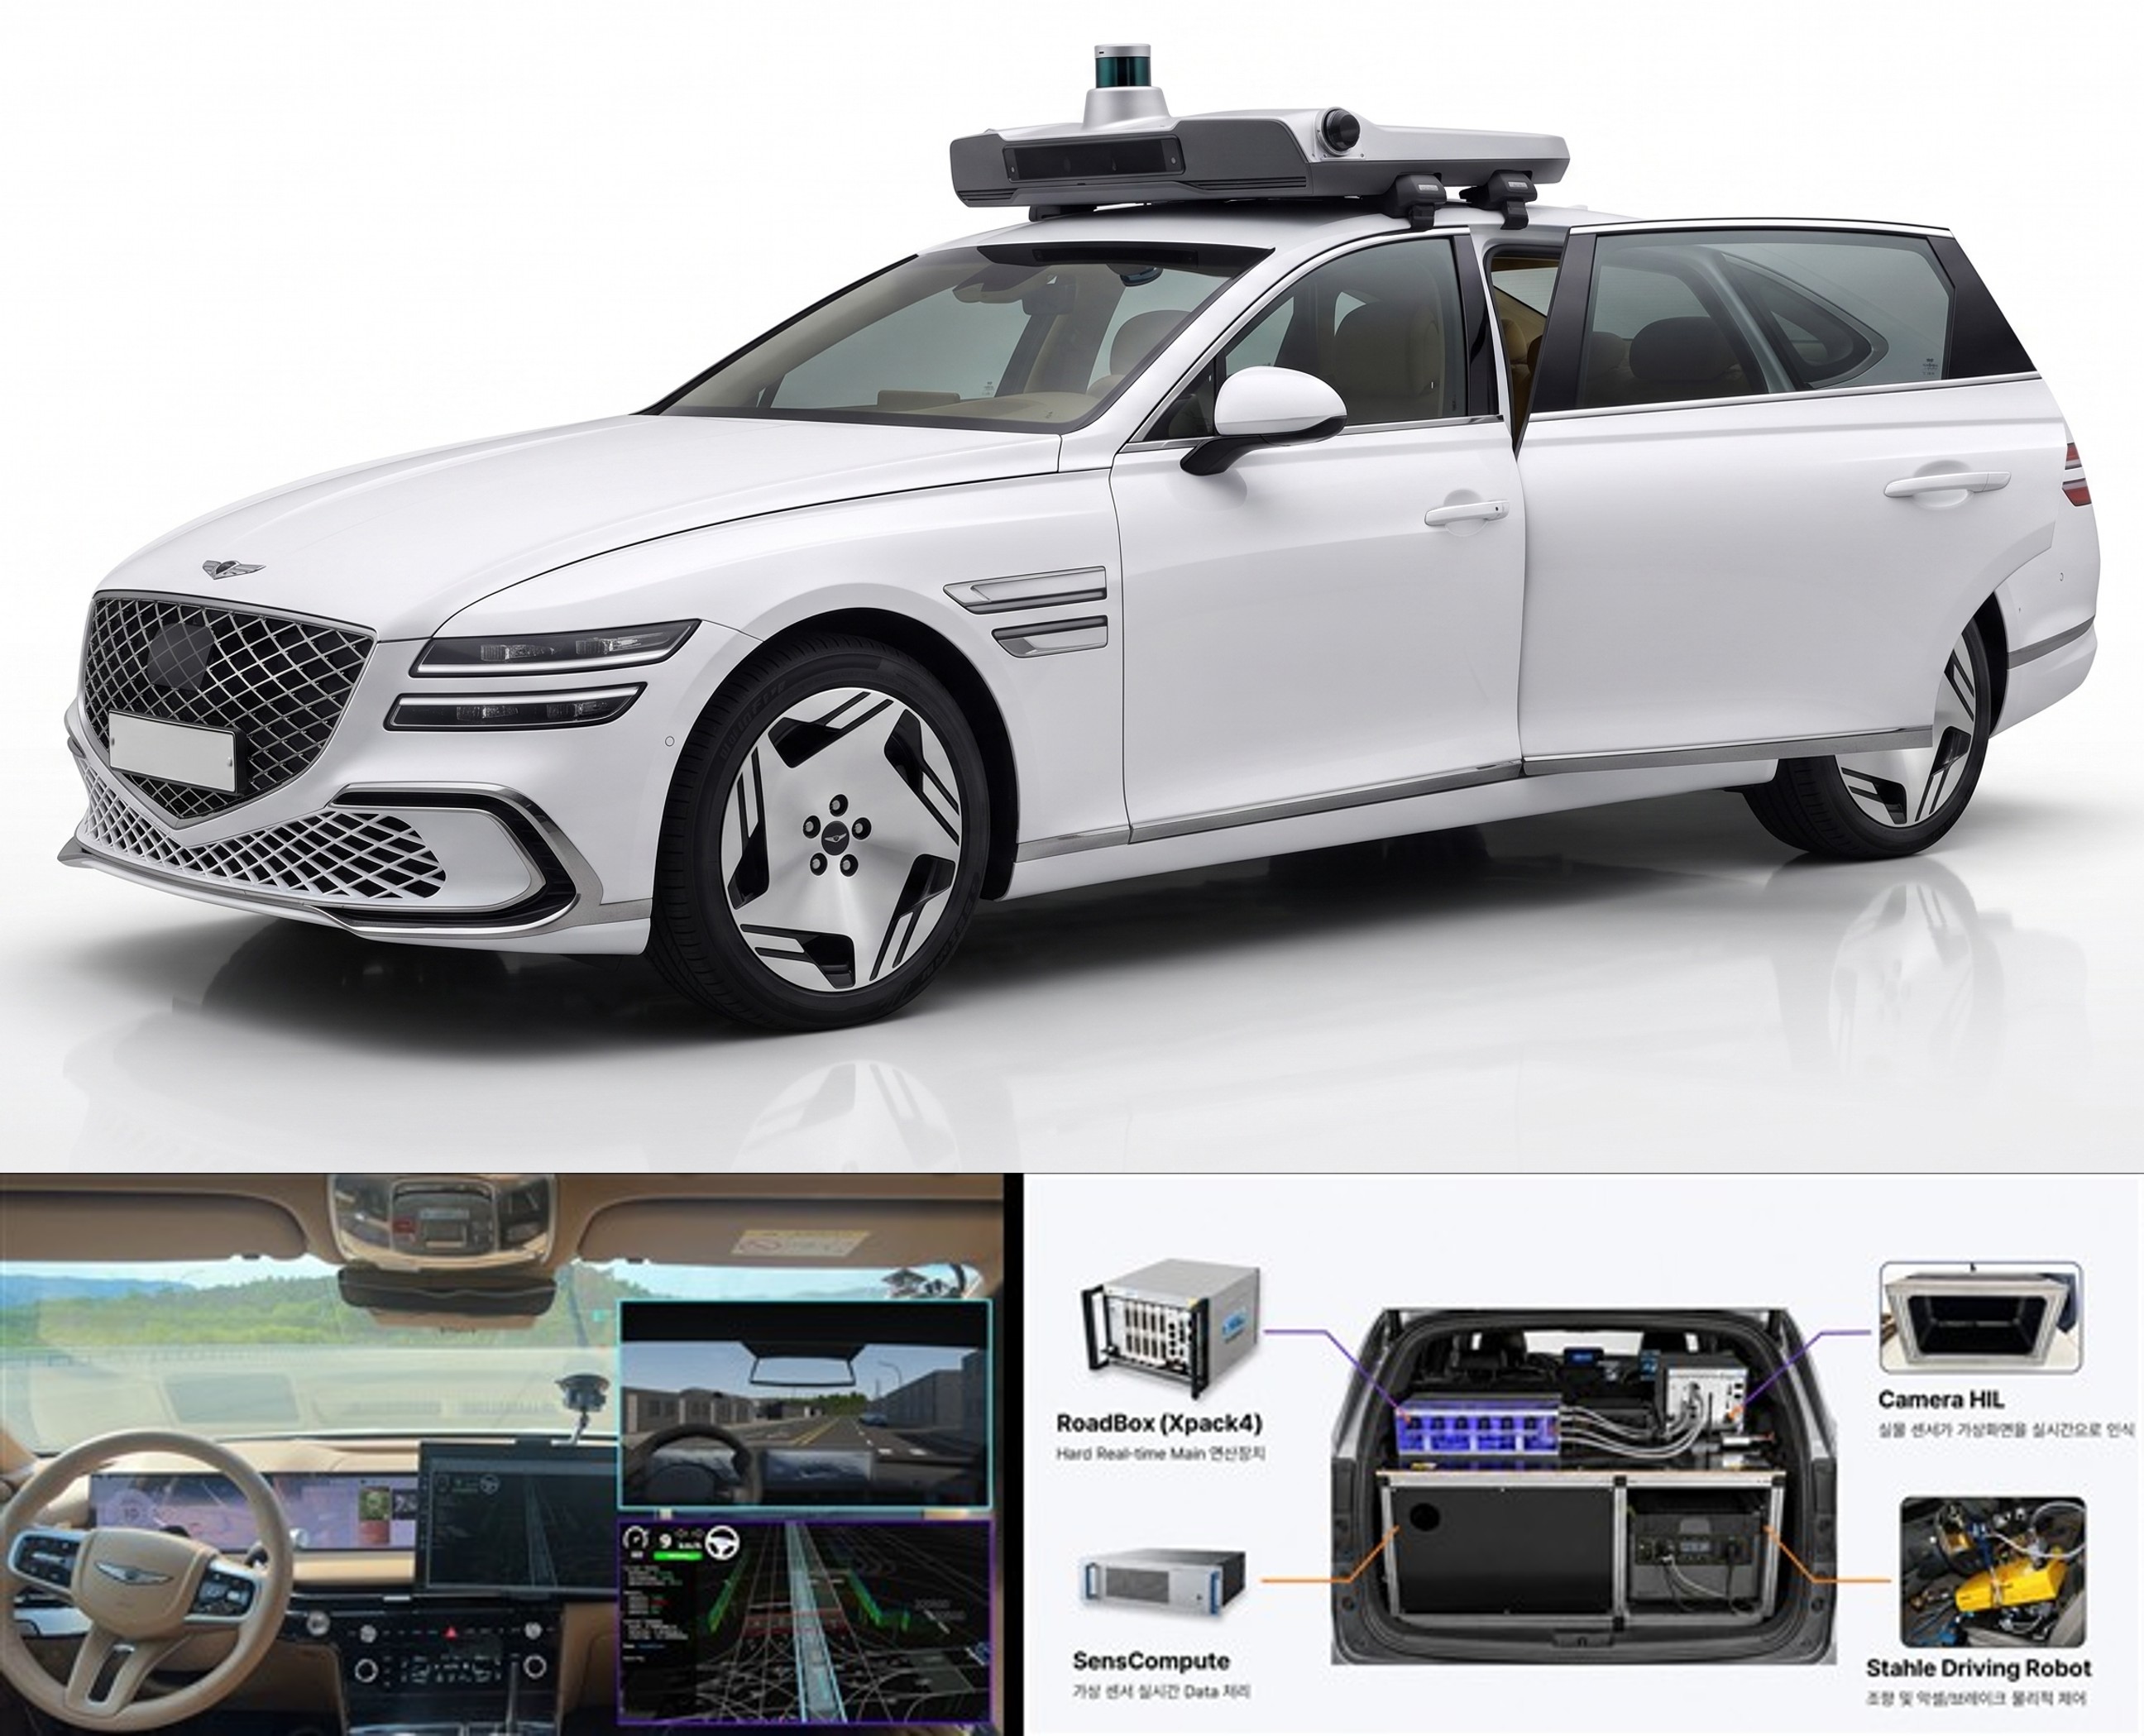


- Outdoor Vehicle In the Loop Test apparatus
- 아웃 도어 차량 인 더 루프 시험장비
- i-Tube No. 2607-F-0038
- NTIS No NFEC-2026-07-317421
- 설치기관 (재)경남테크노파크
- 주소 경상남도 김해시 한림면 명동산단안길 7 (명동리)
- 담당자 윤문영 (T. 055-724-1803 )
- 매뉴얼
-
온라인* 본 장비는 온라인 예약이 불가하오니 장비사용 예약과 관련해서는
예약가능여부
장비 보유기관에 직접 문의 주시기 바랍니다. (장비 예약은 Zeus 시스템에서 회원가입후 예약가능)
장비정보
-
제작사
IPG AUTOMOTIVE
-
모델 명
Outdoor VIL
내용연수12년
-
구분
주장비
용도시험
-
표준 분류
물리적측정장비 > 힘/토크/압력/진공측정장비 > 달리 분류되지 않는 힘/토크/압력/진공측정장비
장비활용범위공동활용서비스
-
취득일
2026-07-20
취득금액2,394,935,920원
-
인증정보
없음
-
기능
1. 주행시험장을 활용하여 실제 차량주행에서 초안전 주행플랫폼의 다중안전 평가
2. 자율주행기능과 초안전 주행플랫폼의 동시 작동 상황에서 차량의 주행안전성 평가
3. 실제 도로주행에서 발생하는 위험상황을 디지털트윈 가상환경으로 차량에 인식시키고 주행시험장에서 반복적으로 동일 상황재현시험 수행 -
장비 상세설명
1. 장비의 역할
차량동역학 시뮬레이션 소프트웨어와 Closed-Loop로 연동하여 모든 환경(도로, 주변객체, 트래픽)변수들을 실시간으로 시험차량에 주입하여 차량의 운전자 보조시스템(APS, AEB, LKAS, LDW, ACC, FCA, RCW 등) 및 자율주행 시스템의 성능을 개발, 시험, 교정, 검증하는 시험 시스템으로 활용
2. 장비의 주요구성
가. VIL(Vehicle In the Loop)시험 SW
나. VIL(Vehicle In the Loop)시험 리얼타임 플랫폼
다. 관성측정장비 : GPS 수정용 모뎀 등
라. 드라이빙 로봇
마. 인지센서 타겟시뮬레이터
바. 센서 원시데이터 입력시스템
사. 자율주행 기준 차량
이용안내
-
사용형태
기관의뢰
설치형태고정형
-
사용료 형태
시간별
장비 사용료[Hr] 100,000원
장비설명
차량동역학 시뮬레이션 소프트웨어와 Closed-Loop로 연동하여 모든 환경(도로, 주변객체, 트래픽)변수들을 실시간으로 시험차량에 주입하여 차량의 운전자 보조시스템(APS, AEB, LKAS, LDW, ACC, FCA, RCW 등) 및 자율주행 시스템의 성능을 개발, 시험, 교정, 검증하는 시험 시스템으로 활용
장비 구성 및 성능
1. VIL시험 SW
가. 차량동역학 HIL 해석시간 1 ms, 차량모델 : 135개 이상
나. IMU 데이터, GPS 데이터 연결 라이브러리 포함
다. ENCAP 테스트 케이스 및 로드맵 예제 제공
2. VIL시험 리얼타임 플랫폼
가. Single Ended 16채널, Sampling Time 130 μs 이하(채널당), 정밀도 ±0.05%
나. 전압범위: Bipolar : ±10V, Unipolar: 0V~10V
다. 릴레이 출력 : 스위칭 타임 3ms ±10%
라. 최대 스위칭 전압 48V, 작동전류: 1A
마. 아날로그 출력 : DA 변환기 16bit
바. 전압범위 ±10V, 출력전류 5mA
사. LIN 통신, CAN & CAN FD 통신, 초음파 센서 보드 탑재
3. 관성측정장비(GPS 수정용 모뎀 등)
가. 정밀도 : ±1cm, 0.03km/h RMS
나. Roll/Pitch/Yaw 정밀도: 0.01° ~ 0.015° RMS, 슬립 각도 정밀도 : 0.05° RMS
다. 업데이트 1kHz 이상, 지연시간 : 1ms 이하
4. 드라이빙 로봇
가. 조향 : (정격토크)60 Nm @ 1280 °/sec, (최대속도 및 토크)700 °/sec, 75 Nm
나. 제동 페달 : (최대 이송거리)150 mm, (최대 답력)1800 N, 최대 속도 : 2.1m/s
다. 가속 페달 : (최대 각도)90°, (토크)정격 15 Nm, 최대 30 Nm
5. 인지센서 타겟시뮬레이터
가. 초음파 센서 : 12 채널 이상 초음파 센서 통합용 박스 일체, 주파수 범위 : 25~100kHz, 거리해상도 : 1us~0.15mm, 입력 감도 : 30mVpp, 샘플링 : 1MHz
나. 카메라 센서 : 실제 시험차량의 카메라 센서를 직접 HIL 시스템에 연결
6. 센서 원시데이터 입력시스템 : 레이더 및 라이더 센서 원시데이터 입력 시스템 일체
7. 자율주행 기준 차량 : 레벨3~4 자율주행기능이 탑재된 G80 차량 1대
서울특별시 강남구 테헤란로 305 한국기술센터 2~7, 14층, 16~17층, 21층
i-Tube 대표문의 : 1811-9126 / KIAT 대표 콜센터 : 02-6009-3000
Copyrightⓒ 2020 KIAT All rights reserved.
