
 맞춤추천



공동활용장비

- 장비찾기
- 공동활용장비

- Medical automatic mobile device control system
- 의료용 자동이동기기 제어시스템
- i-Tube No. 2510-C-0159
- NTIS No NFEC-2026-01-311864
-
설치기관
바이오의료연구센터
(한국산업기술시험원)

- 주소 충청남도 아산시 배방읍 이순신대로 813-13 (장재리)
- 담당자 임창균 (T. 055-791-3144 )
- 매뉴얼
-
온라인* 본 장비는 온라인 예약이 불가하오니 장비사용 예약과 관련해서는
예약가능여부
장비 보유기관에 직접 문의 주시기 바랍니다. (장비 예약은 Zeus 시스템에서 회원가입후 예약가능)
장비정보
-
제작사
새한엘리베이터
-
모델 명
-
내용연수8년
-
구분
주장비
용도시험
-
표준 분류
기계가공/시험장비 > 자동화/이송장비 > 달리 분류되지 않는 자동화/이송장비
장비활용범위공동활용서비스
-
취득일
2025-10-10
취득금액209,880,000원
-
인증정보
KS B 7317
-
기능
KS B 7317은 서비스 로봇 (배송, 청소 등)이 건물 내에서 엘리베이터에 안전하게 탑승하고 층간 이동을 수행하기 위해 로봇 및 엘리베이터 시스템이 충족해야 하는 안전 요구사항과 평가 방법을 규정한 한국산업표준입니다.
로봇 제어(통신) 시스템이 있는 승강기는 이 표준에 따라 로봇과의 **상호 작용 (Interaction)**이 핵심 기능이며, 일반 승강기에 무선 통신 및 제어 연동 모듈이 추가된 형태입니다.
- 로봇 전용 무선 통신 : 승강기와 로봇 간의 양방향 통신을 위한 무선 통신 모듈 (예: Wi-Fi, BLE, 전용 RF 통신 등). 로봇의 호출 신호, 현재 위치, 목적지 등을 수신하고, 승강기의 상태 (도착, 문 열림 등)를 로봇에게 전송합니다.
- 층 호출 및 제어 연동 : 로봇의 명령에 따라 승강기의 층 버튼을 누르거나 (콜), 도어 개폐를 제어할 수 있도록 승강기 제어반 (Controller)과 연결된 제어 인터페이스를 제공합니다.
- 로봇 탑승 확인 : 로봇이 승강기에 완전히 탑승하거나 하차했음을 확인하는 기능을 제공합니다. -
장비 상세설명
1. 로봇 제어 시스템
1) KS B 7317 규격 4.8절 ’엘리베이터 제어’를 충족
(1) 승강기 호출
- 로봇이 승강기 호출을 누르거나, 제어시스템을 통해 승강기 호출 명령을 가능하게끔 해야 한다.
(2) 목적 층수 선택
- 로봇은 승강기 내에서 특정 목적 층을 선택할 수 있어야 한다.
- 로봇은 목적 층을 선택하기 위해 승가기 내부에 있는 버튼, 터치스크린, 승강기 제어시스템과의 통신을 통하여
해당 목적 측을 선택하여 해당 층으로 이동할 수 있어야 한다.
(3) 문 열림(40초 이내로 제한)
- 로봇은 목적 층에 도착한 후 임무를 수행하기 위해 열림 버튼을 누르거나 승강기 제어시스템과의 통신을 통하여 문을
열 수 있어야 한다. 단, 40초 이내로 제한되어야 한다.
2) 2기종 이상 로봇 연동 제어를 충족해야 한다
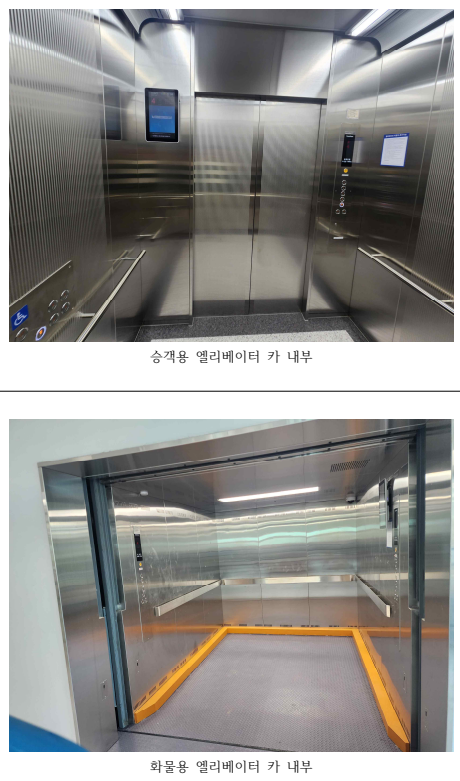
2. 승객용 승강기
1) 용도 : 승객용 기계실 없는 승강기, 장애인용 승강기
2) 속도 : 60m/min
3) 사용 전원 : 동력(3상 380V 60Hz), 조명(단상 220V 60Hz)
4) 제어 방식 : 가변전압 가변주파수 제어방식(VVVF GEARLESS)
5) 출입구 크기 : W1,100(CON’C OPEN 1,400)
6) 출입문 개폐형식 : 2-DOORS CENTER OPEN TYPE
7) 정지 층수 : 지상 1층 ~ 지상 5층
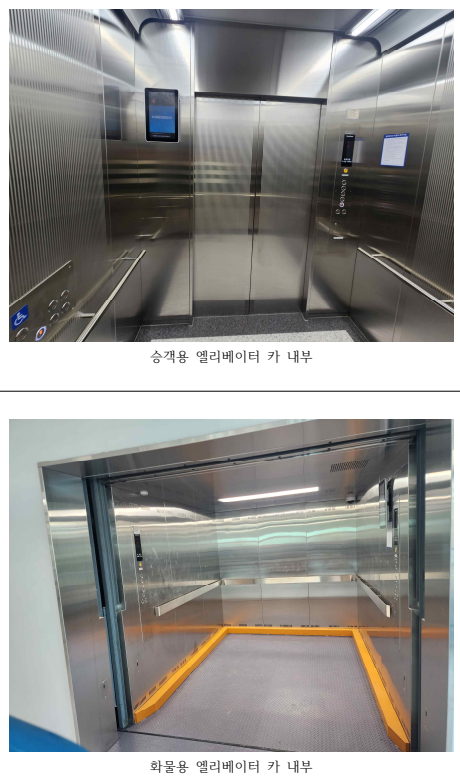
3. 화물용 승강기
1) 용도 : 화물용 승강기(기계실 없는 승강기)
2) 용량 : 2,000 kg
3) 속도 : 30m/min
4) 구동 방식 : 가변전압 가변주파수 제어방식(VVVF GEARLESS)
5) 카내 규격 : (W)2,100 x (D)2,800 x (H)2,100
6) 정지 층수 : 지상 1층 ~ 지상 5층
이용안내
-
사용형태
기관의뢰
설치형태고정형
-
사용료 형태
시간별
장비 사용료[Hr] 500,000원
장비설명
KS B 7317은 서비스 로봇 (배송, 청소 등)이 건물 내에서 엘리베이터에 안전하게 탑승하고 층간 이동을 수행하기 위해 로봇 및 엘리베이터 시스템이 충족해야 하는 안전 요구사항과 평가 방법을 규정한 한국산업표준입니다.
로봇 제어(통신) 시스템이 있는 승강기는 이 표준에 따라 로봇과의 **상호 작용 (Interaction)**이 핵심 기능이며, 일반 승강기에 무선 통신 및 제어 연동 모듈이 추가된 형태입니다.
- 로봇 전용 무선 통신 : 승강기와 로봇 간의 양방향 통신을 위한 무선 통신 모듈 (예: Wi-Fi, BLE, 전용 RF 통신 등). 로봇의 호출 신호, 현재 위치, 목적지 등을 수신하고, 승강기의 상태 (도착, 문 열림 등)를 로봇에게 전송합니다.
- 층 호출 및 제어 연동 : 로봇의 명령에 따라 승강기의 층 버튼을 누르거나 (콜), 도어 개폐를 제어할 수 있도록 승강기 제어반 (Controller)과 연결된 제어 인터페이스를 제공합니다.
- 로봇 탑승 확인 : 로봇이 승강기에 완전히 탑승하거나 하차했음을 확인하는 기능을 제공합니다.
장비 구성 및 성능
1. 로봇 제어 시스템
1) KS B 7317 규격 4.8절 ’엘리베이터 제어’를 충족
(1) 승강기 호출
- 로봇이 승강기 호출을 누르거나, 제어시스템을 통해 승강기 호출 명령을 가능하게끔 해야 한다.
(2) 목적 층수 선택
- 로봇은 승강기 내에서 특정 목적 층을 선택할 수 있어야 한다.
- 로봇은 목적 층을 선택하기 위해 승가기 내부에 있는 버튼, 터치스크린, 승강기 제어시스템과의 통신을 통하여
해당 목적 측을 선택하여 해당 층으로 이동할 수 있어야 한다.
(3) 문 열림(40초 이내로 제한)
- 로봇은 목적 층에 도착한 후 임무를 수행하기 위해 열림 버튼을 누르거나 승강기 제어시스템과의 통신을 통하여 문을
열 수 있어야 한다. 단, 40초 이내로 제한되어야 한다.
2) 2기종 이상 로봇 연동 제어를 충족해야 한다
2. 승객용 승강기
1) 용도 : 승객용 기계실 없는 승강기, 장애인용 승강기
2) 속도 : 60m/min
3) 사용 전원 : 동력(3상 380V 60Hz), 조명(단상 220V 60Hz)
4) 제어 방식 : 가변전압 가변주파수 제어방식(VVVF GEARLESS)
5) 출입구 크기 : W1,100(CON’C OPEN 1,400)
6) 출입문 개폐형식 : 2-DOORS CENTER OPEN TYPE
7) 정지 층수 : 지상 1층 ~ 지상 5층
3. 화물용 승강기
1) 용도 : 화물용 승강기(기계실 없는 승강기)
2) 용량 : 2,000 kg
3) 속도 : 30m/min
4) 구동 방식 : 가변전압 가변주파수 제어방식(VVVF GEARLESS)
5) 카내 규격 : (W)2,100 x (D)2,800 x (H)2,100
6) 정지 층수 : 지상 1층 ~ 지상 5층
서울특별시 강남구 테헤란로 305 한국기술센터 2~7, 14층, 16~17층, 21층
i-Tube 대표문의 : 1811-9126 / KIAT 대표 콜센터 : 02-6009-3000
Copyrightⓒ 2020 KIAT All rights reserved.
