
 맞춤추천



공동활용장비

- 장비찾기
- 공동활용장비
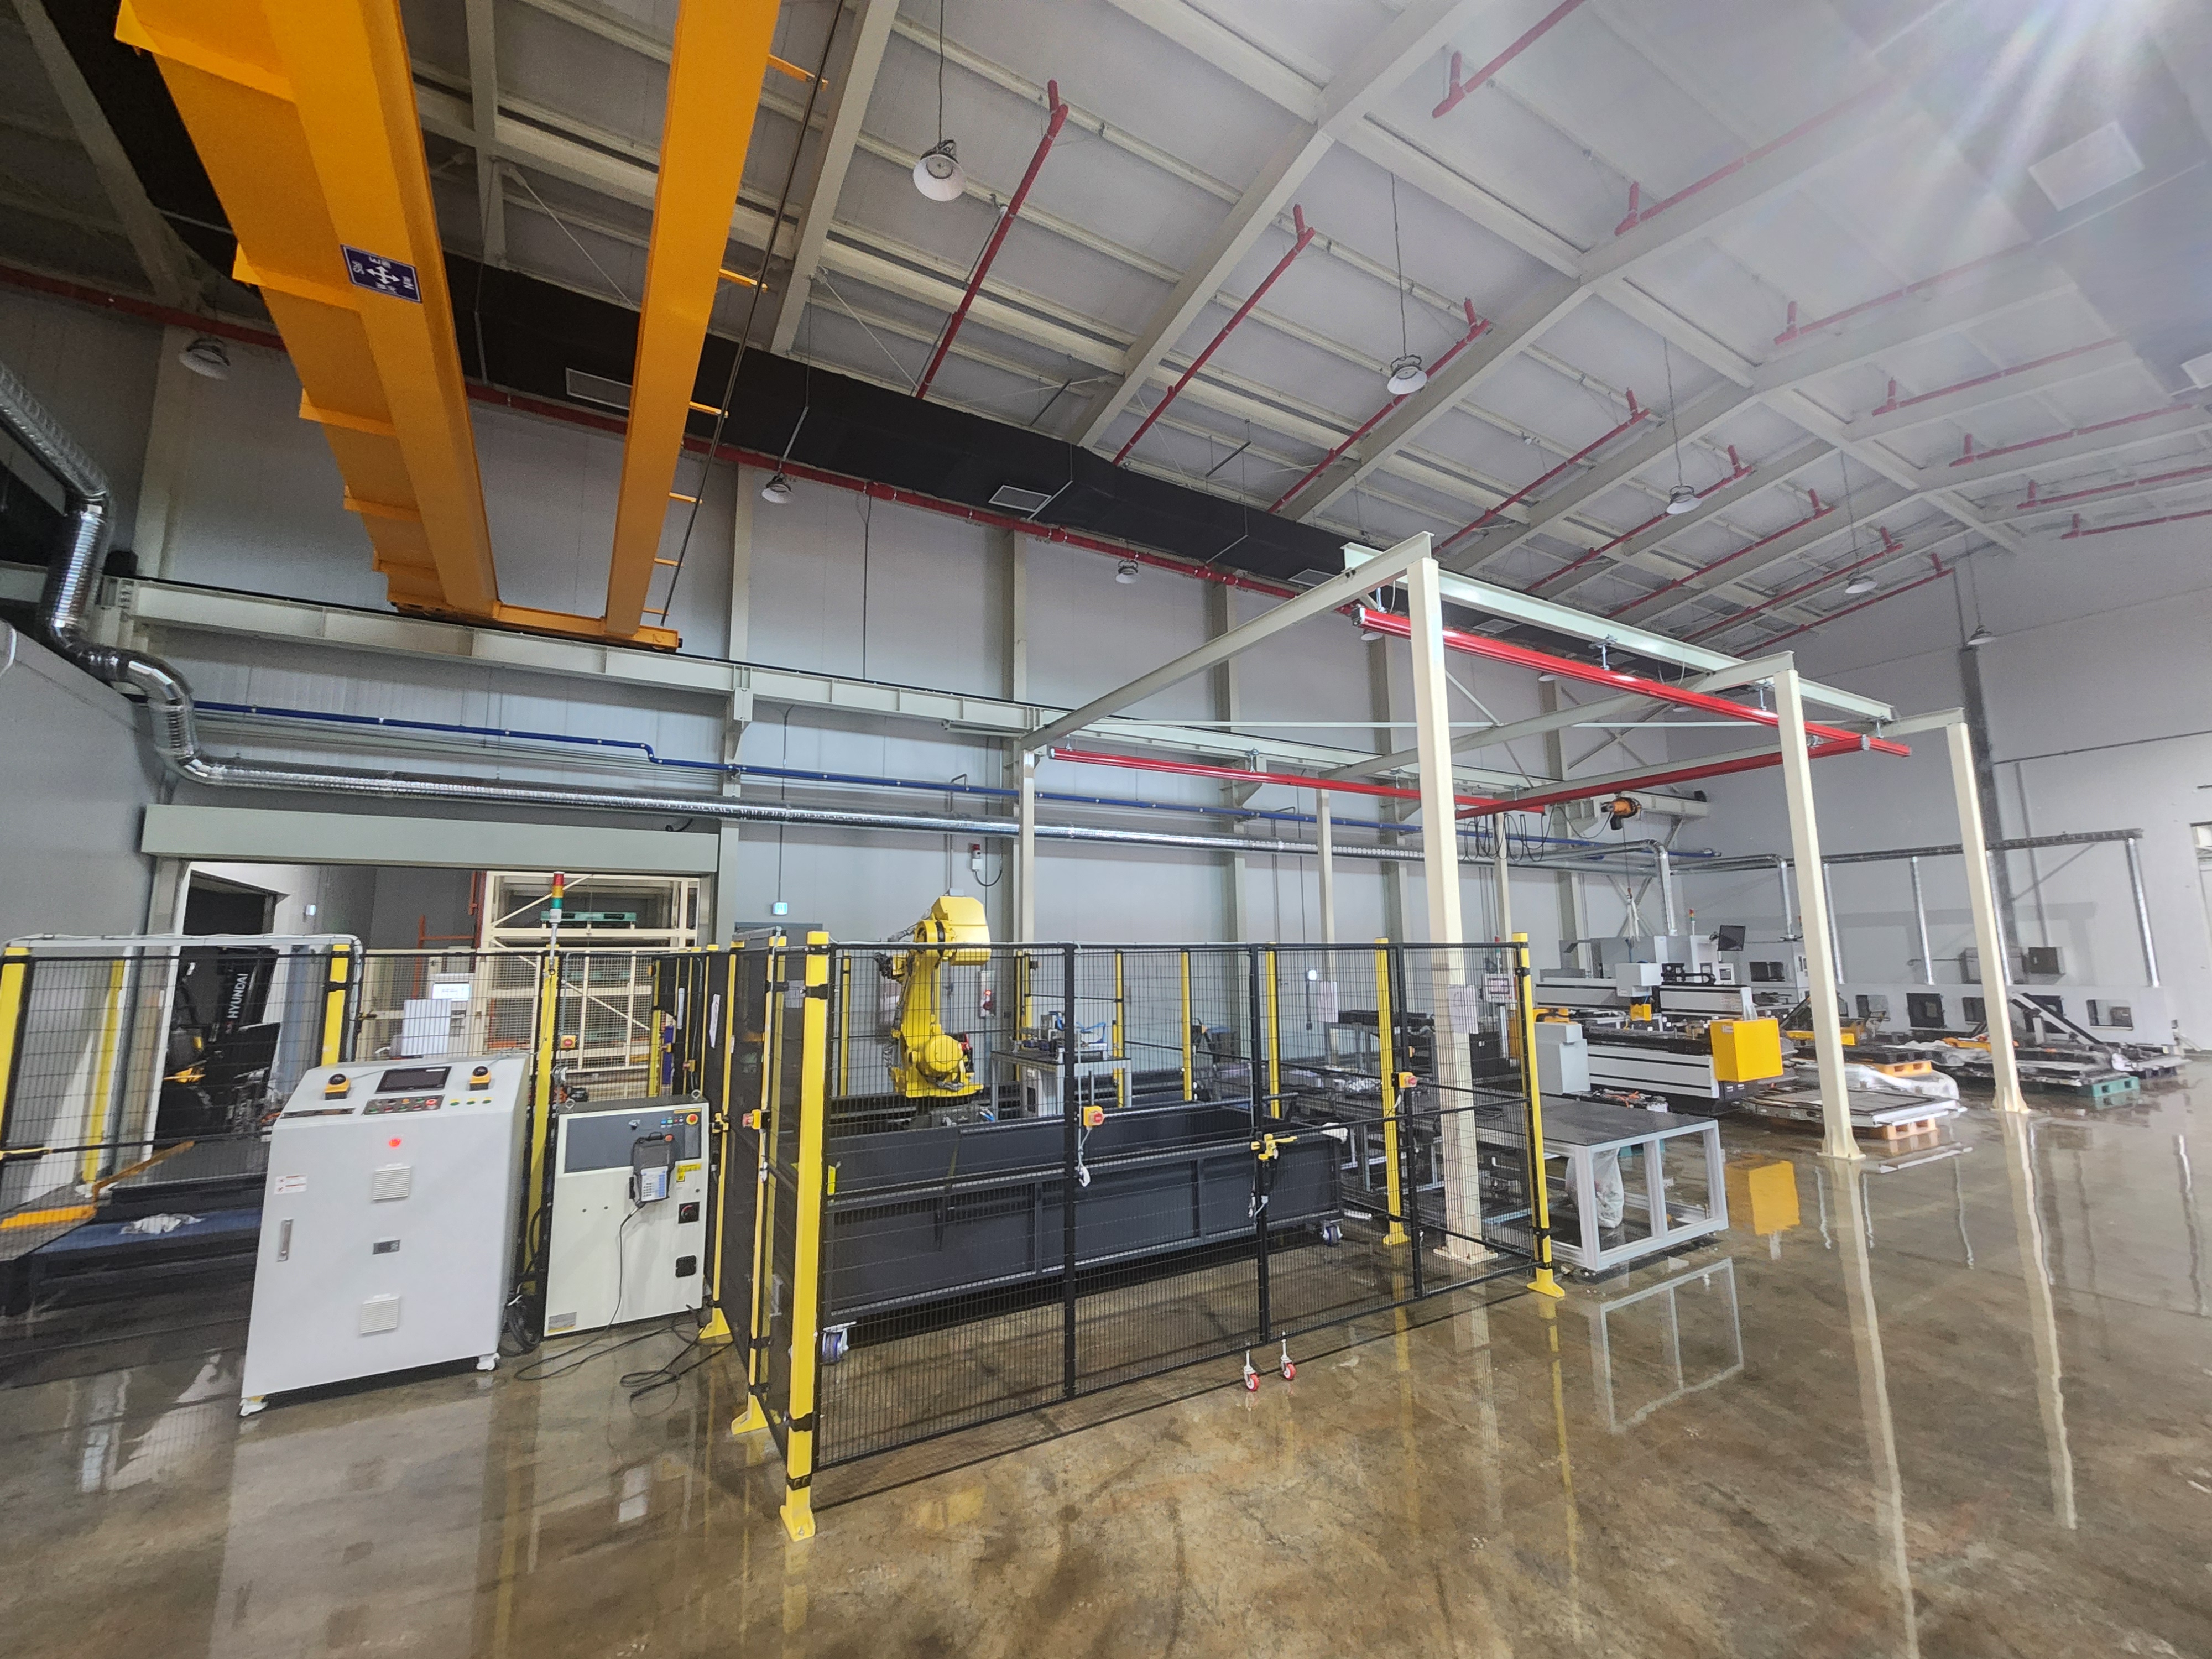
- Waste battery exterior and disassembly equipment
- 폐배터리 해체 및 분해장비
- i-Tube No. 2512-B-0164
- NTIS No NFEC-2026-01-312262
- 설치기관 한국자동차연구원
- 주소 충청남도 보령시 주교면 관창공단길 12 (관창리)
- 담당자 현정은 (T. 02-6419-8687 )
- 매뉴얼
-
온라인* 본 장비는 온라인 예약이 불가하오니 장비사용 예약과 관련해서는
예약가능여부
장비 보유기관에 직접 문의 주시기 바랍니다. (장비 예약은 Zeus 시스템에서 회원가입후 예약가능)
장비정보
-
제작사
(주)SMEC
-
모델 명
폐배터리 해체 라인
내용연수8년
-
구분
주장비
용도시험
-
표준 분류
화합물전처리/분석장비 > 분리정제장비 > 달리 분류되지 않는 분리정제장비
장비활용범위공동활용서비스
-
취득일
2025-12-11
취득금액1,854,000,000원
-
인증정보
없음
-
기능
폐배터리를 가지고 팩 윗부분을 뜯어내고 모듈 - 셀로 하나씩 분해시키는 데에 사용하는 장비
-
장비 상세설명
Rack Part 1식
Stacker Crane 1식
재고 관리 시스템 1식
시스템 AGV 1식
배터리용 스틸 파렛트 EV 79EA
해체 시스템 Pack 1식
모듈 방전 모듈 해체 시스템 1식
단위 해체 시스템 Cell 1식
종합 관리 시스템 1식
이용안내
-
사용형태
직접사용
설치형태고정형
-
사용료 형태
시간별
장비 사용료[Hr] 300,000원
장비설명
전기차 폐배터리팩을 가지고 팩 윗부분을 뜯어내는 자동화 로봇.
배터리팩에서 모듈단위로 하나씩 빼내는 장비.
모듈 사이드 컷팅해주는 자동화 장비
셀 단위로 나누고 펀칭해주는 자동화 장비.
장비 구성 및 성능
1. 기본사양 (BASIC SPECIFICATION)
1.1 CYCLE TIME : 3PACK / 1DAY
1.2 공급방식 : 작업자 수작업
1.3 CELL MODEL: 각형, 원형, 파우치형
1.4 DELIVERY : 6 MONTH 이하 AFTER ORDER (양산 기준)
1.5 MATERIAL OF WORK PIECE : 쏘울 부스타, 코나2019 대응(향후 다기종 대응가능하도록 구성할것)
1.6 METHOD PROCESS- 팩 해체라인 : 자체하부 배터리 팩 해체하여 모듈로 분리작업- 모듈 방전 & 모듈 해체 : 모듈방전 및 스크랩 제거작업- 셀단위 해체 : 모듈을 셀 단위로 해체하는 작업
1.7 CAPACITY
- OPERATING CONDITIONS 8HOUR / DAY, 3M- 설비 가동률: 3명이 라인을 이동하며 작업
1.8 Supply air: 4~6 Bar, Brand of pneumatic: SMC
1.9 Control PLC, CPU, Servo : MISUBISHI
1.10 Robot System : FANUC
1.11 Hoist : 고려 WORKMAN SYSTEM
2. 기계사양 (SYSTEM SPECIFICATION)
2.1 MACHINE FRAME: 작업대, 안전휀스 및 CONVEYOR는 PROFILE FRAME으로 구성하고, HOIST, ROBOT BODY등 중량물을 다루는 곳은 STEEL FRAME으로 구성함.
2.2 MACHINE TYPE : 반자동 라인 구성
2.3 MACHINE 상의 WORK HEIGHT : 별도협의
2.4 COLOR OF MACHINE : 추후 별도협의
2.5 부산물 수집장치는 각 라인 별 통합 구성하고, 필요 시 집진장치를 구성할 수 있음.
2.6 원형 및 각형 용접부 제거를 위한 세부적인 MACHINE CUTTING PROCESS 및 TOOLING SYSTEM은 향후 재협의 예정.
2.7 PNEUMATIC SYSTEM- AIR 압력 저하 시 MACHINE 전원 OFF 시 장치의 일부가 낙하할 위험이 있는 부분에는 기계적, 전기적으로 낙하방지를 할 수 있는 SYSTEM이 포함되어야 함.- AIR 압력이 설정치 이하로 떨어진 경우 MACHINE 동작이 멈추고, ALARM이 발생되도록 해야 함.
2.8 ROBOT SYSTEM- ROBOT SYSTEM은 환경 안전사양을 준수해야 하고, 안전휀스 등 작업자 위험에 노출이 없도록 철저히 관리해야 함.- 안전휀스의 도어에는 DOOR LOCKING SWITCH를 설치해야 함.- ROBOT SYSTEM의 PROGRAM 구성 시 작업공간 제외구역에 진입할 수 없도록 구성하고 PLC와 통신오류로 인한 위험이 발생하지 않도록 구성해야 함.
2.9 CONVEYOR & SHUTTLE SYSTEM
- CONVEYOR SYSTEM은 손끼임 등 안전사고에 유의하여 제작해야 함.
- SHUTTLE SYSTEM은 안전휀스를 구성하여 작업자의 출입을 통제하여 안전사고에 유의하여 제작해야 함.
- 3M 이상의 CONVEYOR 구성 시 자율안전검사를 취득하여야 함.
2.10 WORKMAN SYSTEM
- WORKMAN SYSTEM은 STEEL POST를 이용하여 안전하게 설치하고, HOIST를 설치하여 작업 시 작업자의 안전을 고려해야 함.
2.11 VISION SYSTEM
- VISION SYSTEM은 ROBOT에 탑재되어 팩 진입후 팩의 위치정보 및 기종을 확인하여야 하고, 팩 상부에 위치한 볼트의 위치정보를 재차 확인하여 PLC(또는PC) 및 ROBOT SYSTEM과 연동 가능하도록 구성해야 함.
서울특별시 강남구 테헤란로 305 한국기술센터 2~7, 14층, 16~17층, 21층
i-Tube 대표문의 : 1811-9126 / KIAT 대표 콜센터 : 02-6009-3000
Copyrightⓒ 2020 KIAT All rights reserved.
