
 맞춤추천



공동활용장비

- 장비찾기
- 공동활용장비
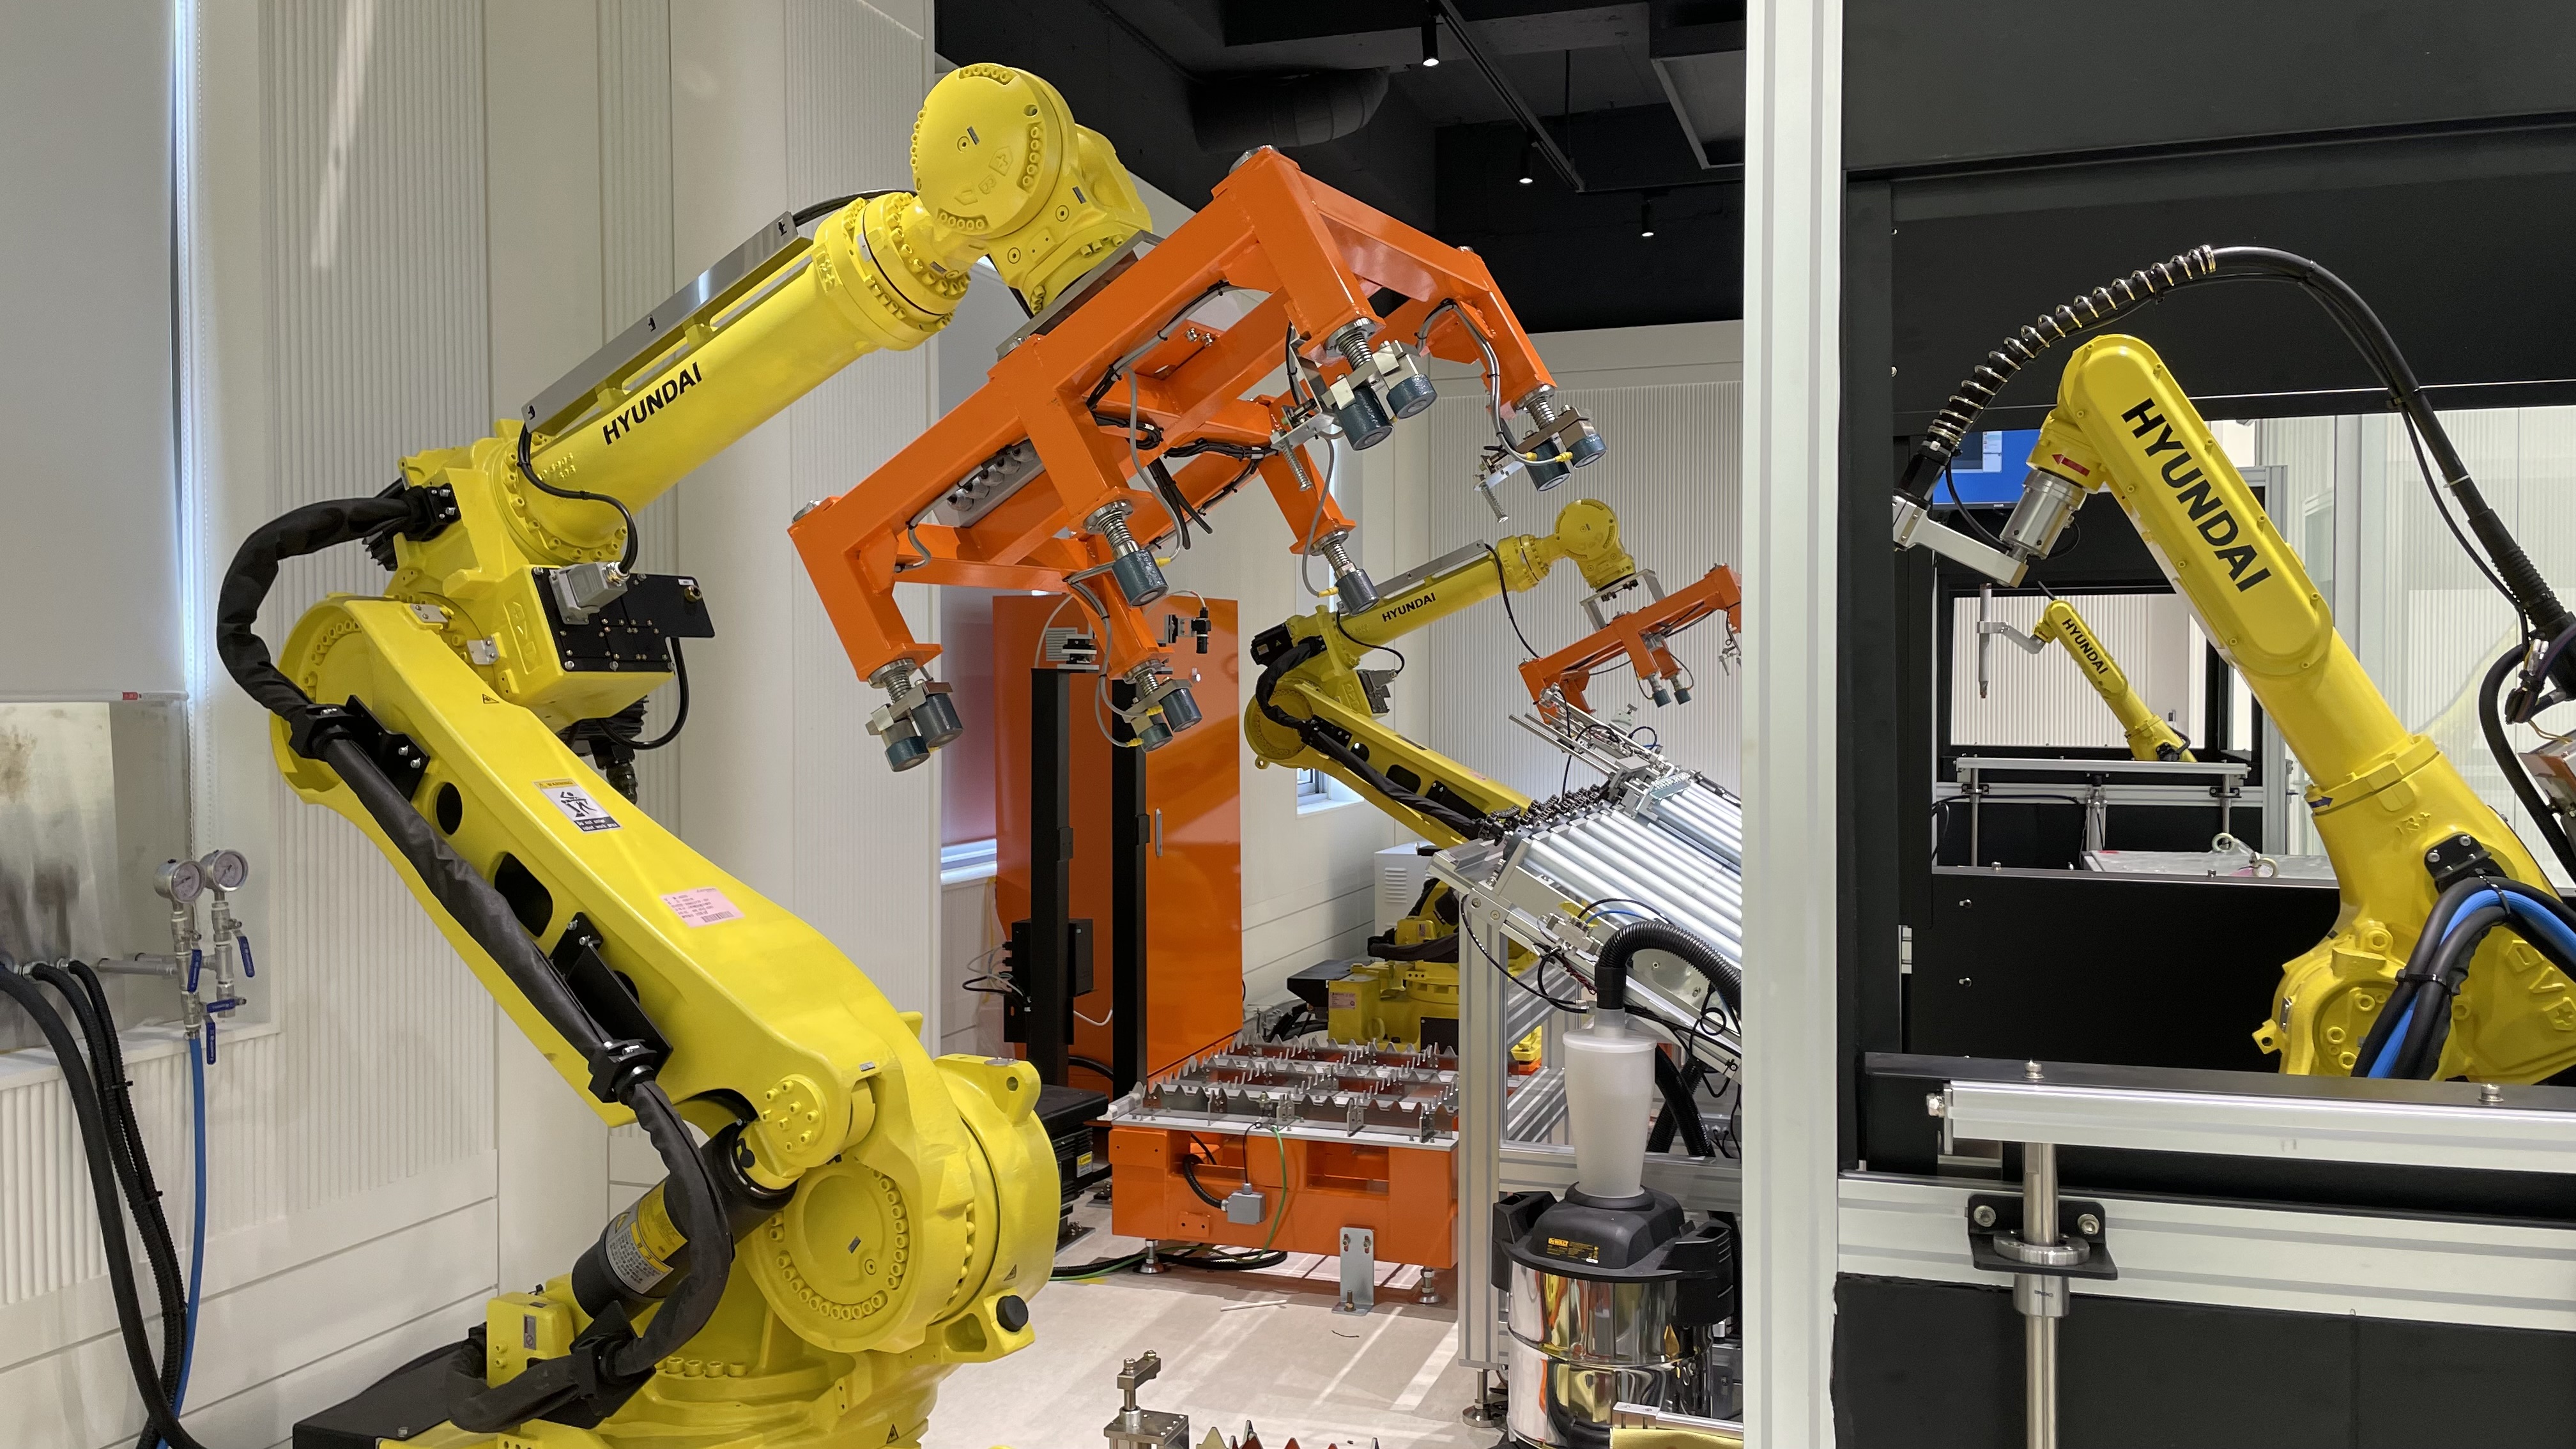
- Educational Equipment for Smart Manufacturing Process Intergrated System of Shipbuilding Marine Engineering
- 조선해양 스마트 제조 공정 통합 시스템 교육장비
- i-Tube No. 2403-C-0185
- NTIS No
- 설치기관 사단법인 전남대불산학융합원
- 주소 전라남도 영암군 삼호읍 대불주거3로 75B동 202호
- 담당자 김린환 (T. 061-469-7000 )
- 매뉴얼
-
온라인* 본 장비는 온라인 예약이 불가하오니 장비사용 예약과 관련해서는
예약가능여부
장비 보유기관에 직접 문의 주시기 바랍니다. (장비 예약은 Zeus 시스템에서 회원가입후 예약가능)
장비정보
-
제작사
없음
-
모델 명
없음
내용연수10년
-
구분
주장비
용도교육
-
표준 분류
기계가공/시험장비 > 성형/가공장비 > 달리 분류되지 않는 성형/가공장비
장비활용범위공동활용서비스
-
취득일
2024-03-22
취득금액2,424,678,000원
-
인증정보
없음
-
기능
1) 선박블록의 생산공정을 스마트팩토리 공정으로 구성하여 공정 중 발생하는 각종 데이터를 수집하고 분석하기 위한 장비
2) 모든 공정에서 발생하는 데이터는 데이터베이스로 구축하여 사용자가 실시간으로 저장
3) 철판을 절단하고 용접하여 선박에서 사용되는 블록을 제조할 수 있는 공정이며, 모든 공정은 무인 자동화 생산
4) 로봇의 운전 중 발생하는 각종 데이터를 수집할 수 있는 시스템을 구성하여 관제시스템을 통해 실시간 모니터링 및 디지털트윈
5) 원활한 절단을 위해 절단테이블의 상판은 회전이 가능
6) 컨베이어에서 이송되는 원판의 위치를 감지할 수 있도록 각종 센서 부착
7) 소재 이송 중 플라즈마 절단에 의해 발생한 버를 제거할 수 있는 그라인딩 장치 보유
8) 컨베이어 이송중 사용자의 프로그램에 의해 양쪽 또는 한쪽의 그라인딩 작업이 가능
9)「AI 파인 매칭」이 양품 상태의 화상 데이터를 학습하여, 검사원이 오랜 시간에 걸쳐 획득하는 「검사에 관한 기술과 노하우」를 단시간에 획득하여, 숙련된 검사원과 동일한 검사 능력을 재현
10) 다단 촬상 기능에서는 촬영과 설계 처리를 병렬로 실행할 수 있어 멀티 코어를 통한 고속화를 최대한으로 활용한 「직사각형 워크」를 고속 으로 촬영
11) 촬영 환경ㆍ로트ㆍ워크 재질 등의 변화에 따른 검출 방법의 변화에 상관없이, 고정밀도의 견고한 위치 결정
12) 로봇 접속용 통신 프로그램과 로봇 어플리케이션용에 필요한 플로우 메뉴를 통해 로봇 비전 어플리케이션의 기동 공수를 대폭 절감 -
장비 상세설명
1) 상세규격
(1) 이송용 로봇 : 2대
(가) 본 로봇은 원자재인 철판을 이송하기 위한 이송용 로봇이다.
(나) 최대 1M * 1M *9T 이내의 철판을 이송할 수 있는 시스템을 구성하여야 한다.
(다) 로봇의 운전 중 발생하는 각종 데이터를 수집할 수 있는 시스템을 구성하여 관제시스템을 통해 실시간 모니터링 및 디지털트윈 등의 구축이 가능해야 한다.
(라) 로봇 본체
① Structure : Articulated
② Degree of Freedom : 6
③ Drive Method : AC Servo
④ Max.MotionRange
- Main Axes
. Swivel : ±180 ° 이상
. Horizontal : +155 ° ~ +10 ° 이상
. Vertical : +190 ° ~ -80 ° 이상
⑤ Wrist Axes
- R2 : ±360 ° 이상
- B(Bending) : ±128 ° 이상
- R1(Twisting) : ±360 ° 이상
⑥ Max.Speed
- Main Axes
. Swivel : 120 °/s 이상
. Horizontal : 105 °/s 이상
. Vertical : 110 °/s 이상
- Wrist Axes
. R2 : 145 °/s 이상
. B(Bending) : 145 °/s 이상
. R1(Twisting) : 220 °/s 이상
⑦ Payload : 220 kg 이상
이용안내
-
사용형태
직접사용
설치형태고정형
-
사용료 형태
시간별
장비 사용료[Hr] 100,000원
장비설명
1) 선박블록의 생산공정을 스마트팩토리 공정으로 구성하여 공정 중 발생하는 각종 데이터를 수집하고 분석하기 위한 장비
2) 모든 공정에서 발생하는 데이터는 데이터베이스로 구축하여 사용자가 실시간으로 저장
3) 철판을 절단하고 용접하여 선박에서 사용되는 블록을 제조할 수 있는 공정이며, 모든 공정은 무인 자동화 생산
4) 로봇의 운전 중 발생하는 각종 데이터를 수집할 수 있는 시스템을 구성하여 관제시스템을 통해 실시간 모니터링 및 디지털트윈
5) 원활한 절단을 위해 절단테이블의 상판은 회전이 가능
6) 컨베이어에서 이송되는 원판의 위치를 감지할 수 있도록 각종 센서 부착
7) 소재 이송 중 플라즈마 절단에 의해 발생한 버를 제거할 수 있는 그라인딩 장치 보유
8) 컨베이어 이송중 사용자의 프로그램에 의해 양쪽 또는 한쪽의 그라인딩 작업이 가능
9)「AI 파인 매칭」이 양품 상태의 화상 데이터를 학습하여, 검사원이 오랜 시간에 걸쳐 획득하는 「검사에 관한 기술과 노하우」를 단시간에 획득하여, 숙련된 검사원과 동일한 검사 능력을 재현
10) 다단 촬상 기능에서는 촬영과 설계 처리를 병렬로 실행할 수 있어 멀티 코어를 통한 고속화를 최대한으로 활용한 「직사각형 워크」를 고속 으로 촬영
11) 촬영 환경ㆍ로트ㆍ워크 재질 등의 변화에 따른 검출 방법의 변화에 상관없이, 고정밀도의 견고한 위치 결정
12) 로봇 접속용 통신 프로그램과 로봇 어플리케이션용에 필요한 플로우 메뉴를 통해 로봇 비전 어플리케이션의 기동 공수를 대폭 절감
장비 구성 및 성능
1) 상세규격
(1) 이송용 로봇 : 2대
(가) 본 로봇은 원자재인 철판을 이송하기 위한 이송용 로봇이다.
(나) 최대 1M * 1M *9T 이내의 철판을 이송할 수 있는 시스템을 구성하여야 한다.
(다) 로봇의 운전 중 발생하는 각종 데이터를 수집할 수 있는 시스템을 구성하여 관제시스템을 통해 실시간 모니터링 및 디지털트윈 등의 구축이 가능해야 한다.
(라) 로봇 본체
① Structure : Articulated
② Degree of Freedom : 6
③ Drive Method : AC Servo
④ Max.MotionRange
- Main Axes
. Swivel : ±180 ° 이상
. Horizontal : +155 ° ~ +10 ° 이상
. Vertical : +190 ° ~ -80 ° 이상
⑤ Wrist Axes
- R2 : ±360 ° 이상
- B(Bending) : ±128 ° 이상
- R1(Twisting) : ±360 ° 이상
⑥ Max.Speed
- Main Axes
. Swivel : 120 °/s 이상
. Horizontal : 105 °/s 이상
. Vertical : 110 °/s 이상
- Wrist Axes
. R2 : 145 °/s 이상
. B(Bending) : 145 °/s 이상
. R1(Twisting) : 220 °/s 이상
⑦ Payload : 220 kg 이상
서울특별시 강남구 테헤란로 305 한국기술센터 2~7, 14층, 16~17층, 21층
i-Tube 대표문의 : 1811-9126 / KIAT 대표 콜센터 : 02-6009-3000
Copyrightⓒ 2020 KIAT All rights reserved.
